重载电动夹爪:重载设计与柔性力控选型参考
设备工程师在为人形机器人或自动化产线选末端执行器时,往往先被一个看似简单的问题卡住:工件需要的是夹取还是推压?夹取的话是单点抓取还是面接触?力控精度要到哪个级别?说到底,在重载场景里,夹爪不仅要"抓得住",还得"抓得稳"——既要承受得住瞬时冲击,又不能把工件捏坏了。这一步判断清楚,再去看夹爪的结构形态、力位速闭环能力与防护配置,选型才算真正落地。
重载电动夹爪集成要点:承载能力与装配方式适配分析
设备上把电动夹爪装进去,最容易出问题的环节往往不是夹爪本身,而是安装那一段。工程师选型时问得最多的是“能夹多重”,但到了现场发现,夹爪装不进去、出线方向和机身走线打架、末端安装空间太窄导致维护困难——这些都不是参数表上能直接看出来的。
重载电动夹爪集成指南:按承载需求与安装空间适配
设备工程师在为人形机器人或自动化产线选末端执行器时,最先卡住的问题往往不是「哪个品牌好」,而是「这个位置的安装空间能用哪种结构」。末端法兰的截面宽度决定了夹爪的安装边界,载荷重量决定了选轻薄款还是重载款,而总线协议的对接方式又直接影响调试周期。这三个要素如果不依次确认清楚,后续改结构或换型号的成本会比选型阶段多花数倍时间。
重载电动夹爪选型核心关注点:高承载与装配方式评估建议
在自动化产线上,夹爪的抓取力够不够、安装位置够不够放、换型速度能不能跟上生产节拍,是结构工程师和采购负责人最常被问到的三个问题。尤其在电芯模组、重型汽车零部件这类工件面前,选型稍有不慎,轻则调试周期拉长,重则上线后夹不住、夹伤了、换型卡壳。今天这篇文章,就从高承载能力和装配方式这两个维度出发,帮助研发团队把选型思路理清楚、选型节奏把控住。
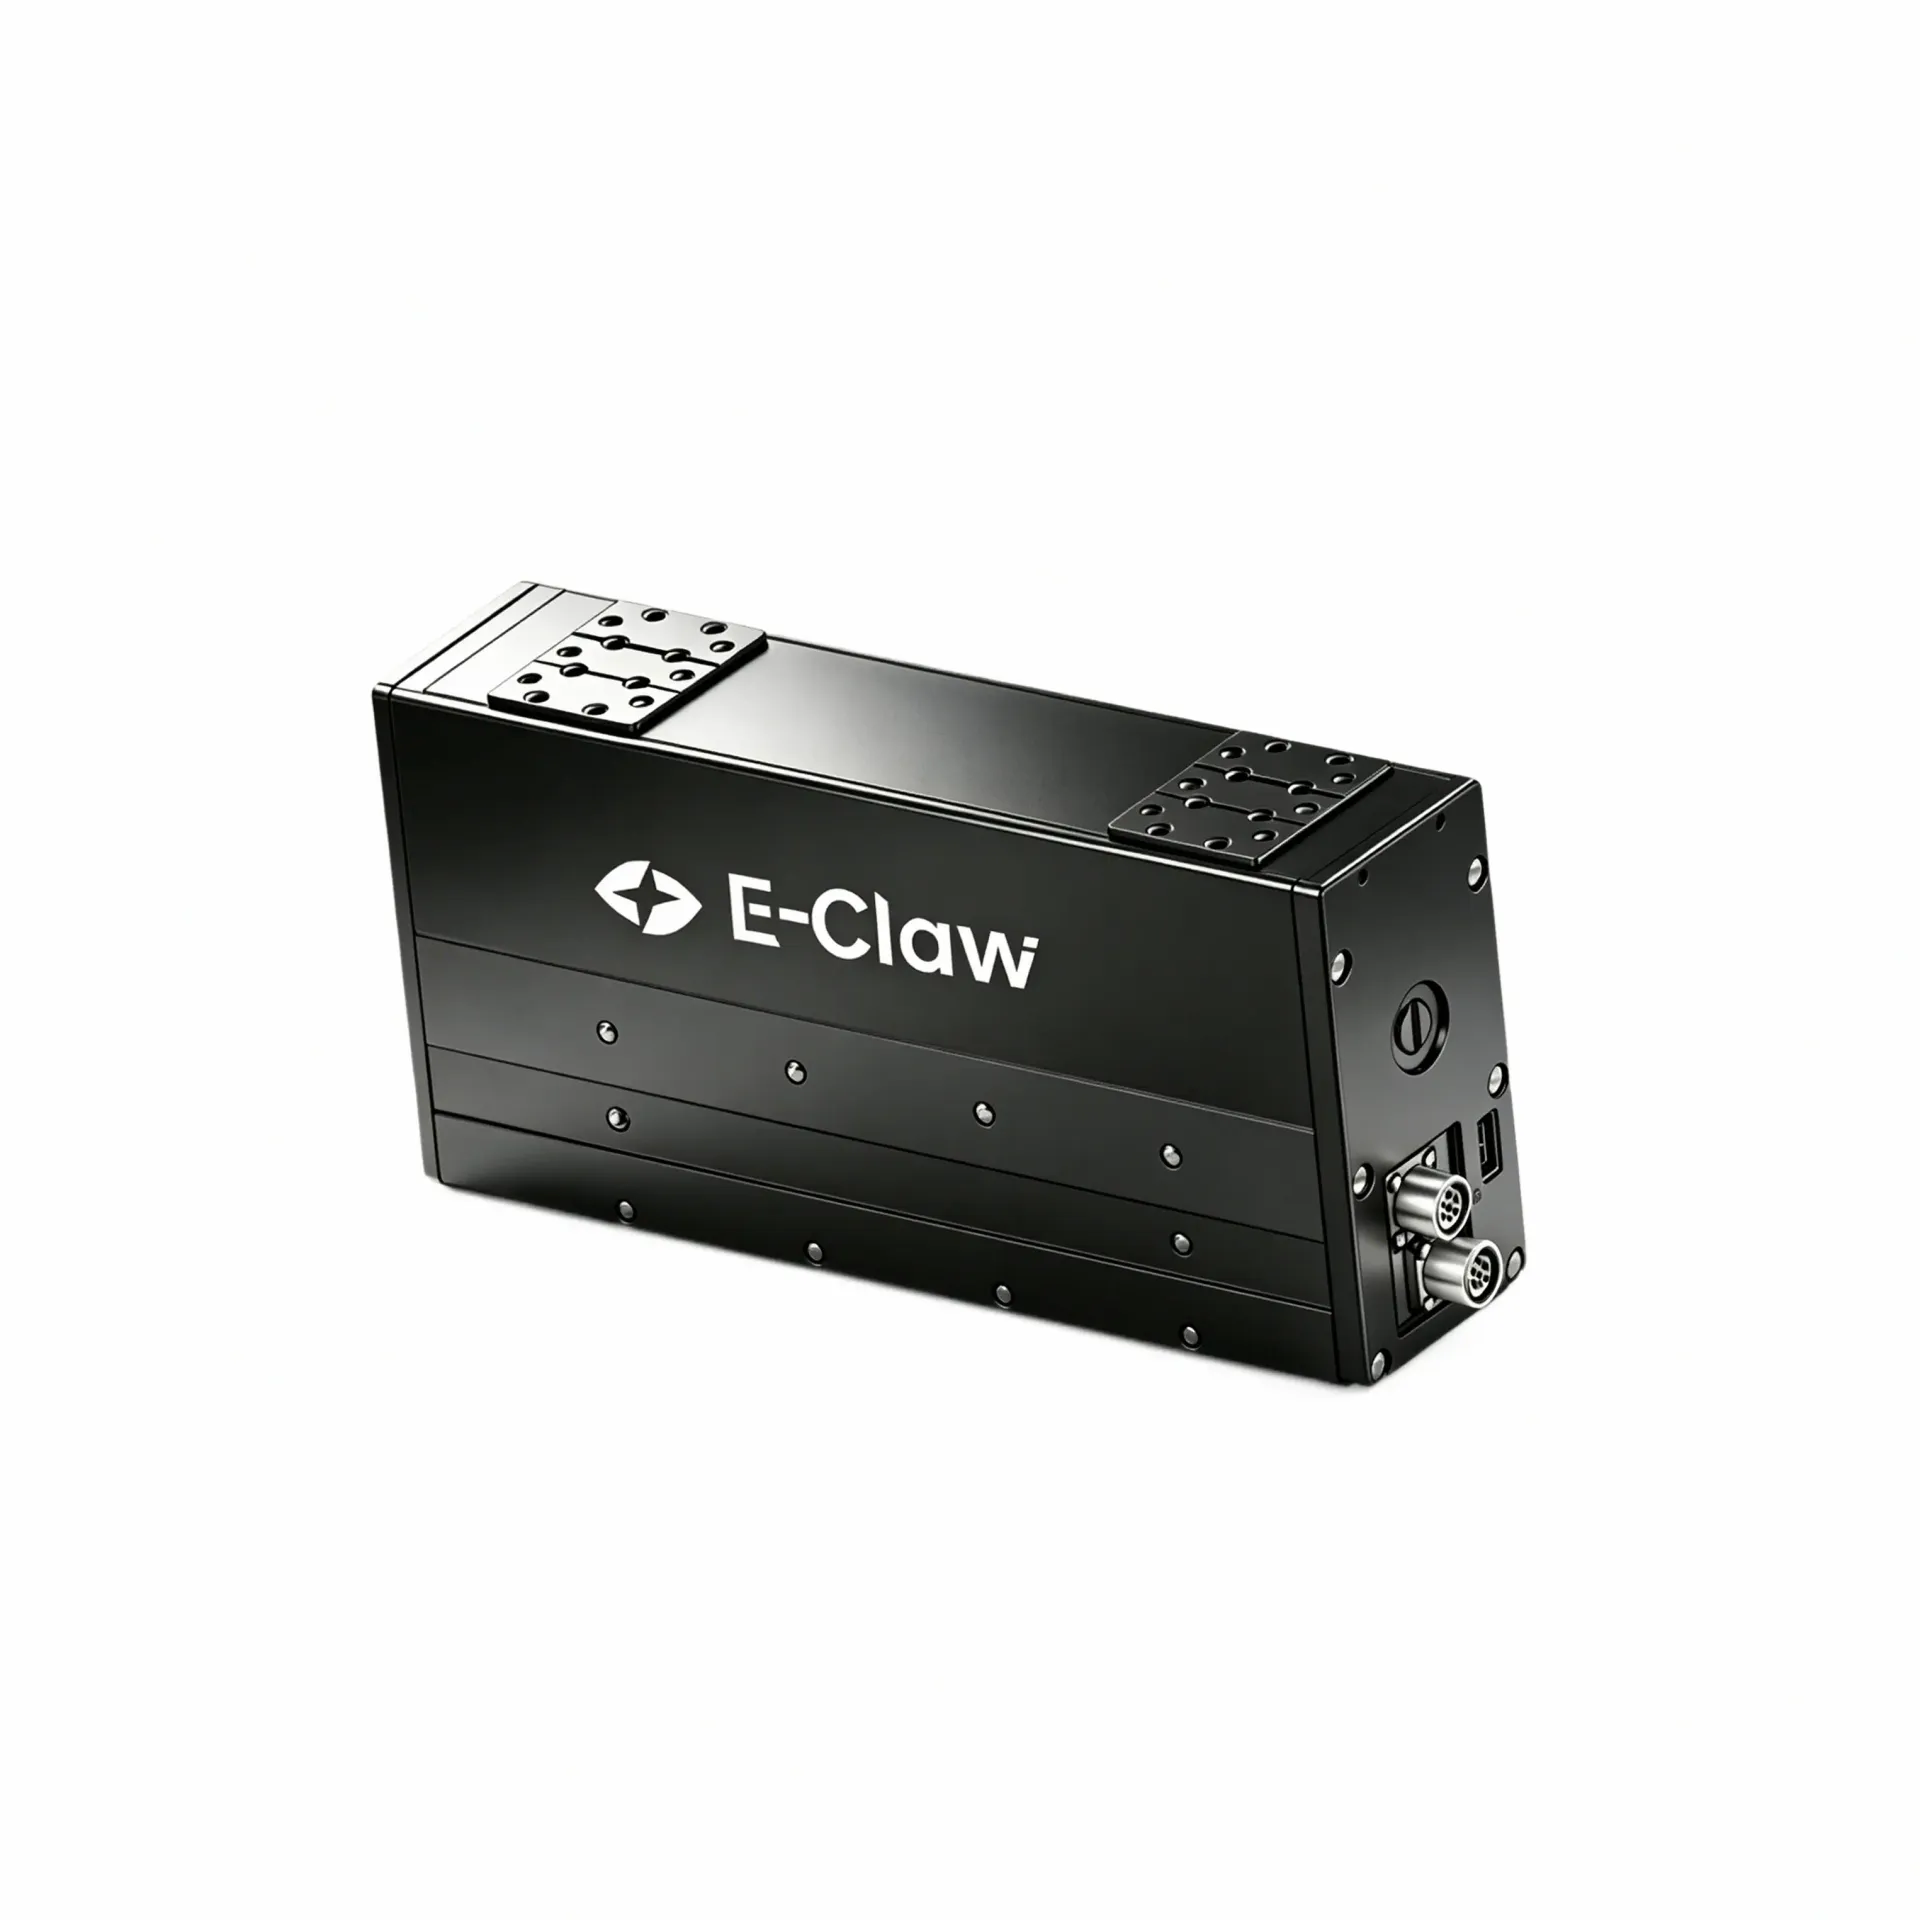
重载电动夹爪选型指南:驱动方式、承载能力与控制适配解析
设备工程师和采购负责人找电动夹爪的时候,往往会发现一个问题:同样是重载夹爪,有的强调推力数字,有的强调总线协议,有的强调响应速度,听起来都合理,但放进具体设备里能不能用、适配周期多长、批量供货稳不稳,才是真正决定项目进度的因素。重载夹爪和轻薄夹爪面对的工况根本不同,结构选错了,后续改图、改装配、改程序的成本远比前期多花时间做选型沟通要大得多。这篇文章就围绕重载电动夹爪,从结构形式、承载能力与控制适
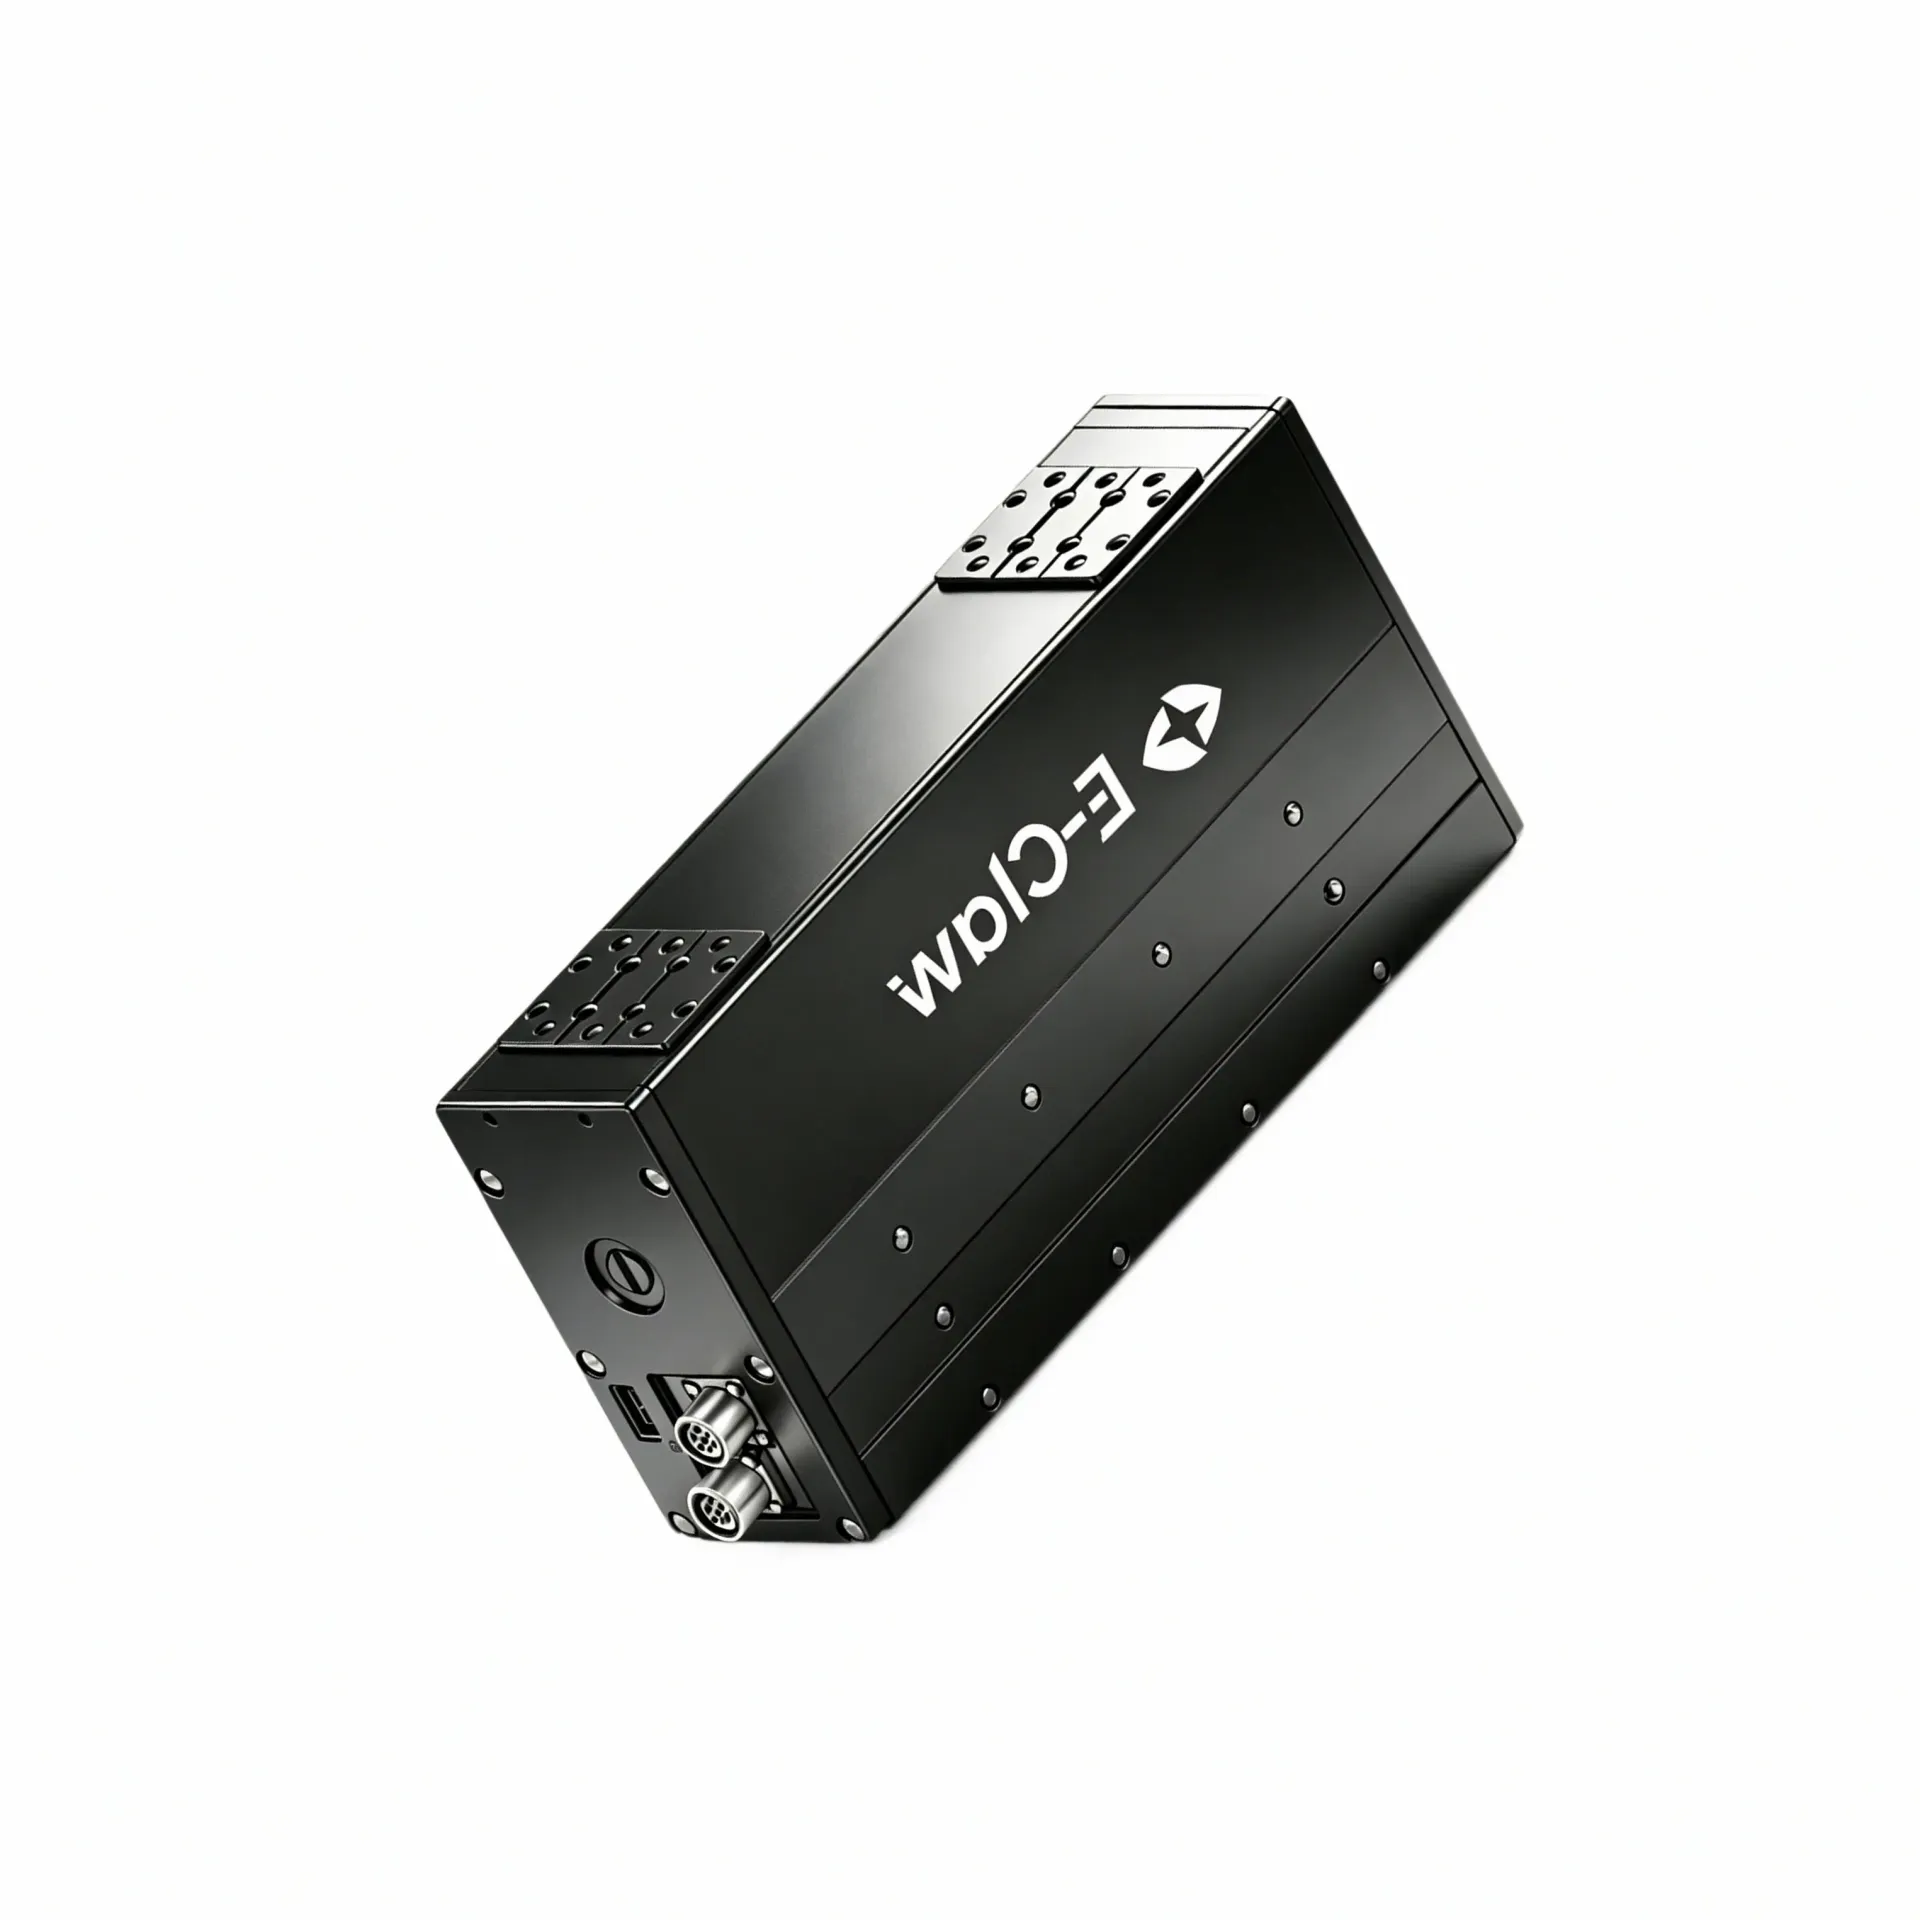
重载电动夹爪选型指南:按承载需求与适配场景解析
同样是做抓取执行,电动夹爪装到不同设备上的适配表现差异往往超出预期。当抓取对象从轻薄的小件变成重载的电芯模组时,夹爪的承载能力只是表象,更深层的差异藏在结构形态、安装空间、出线方式与控制闭环的配合逻辑里。在研发阶段选型时,团队如果只盯着推力参数和开合行程,容易忽略结构形式与设备布局的适配性,导致后期集成时出现干涉、走线困难或控制调不通等问题。
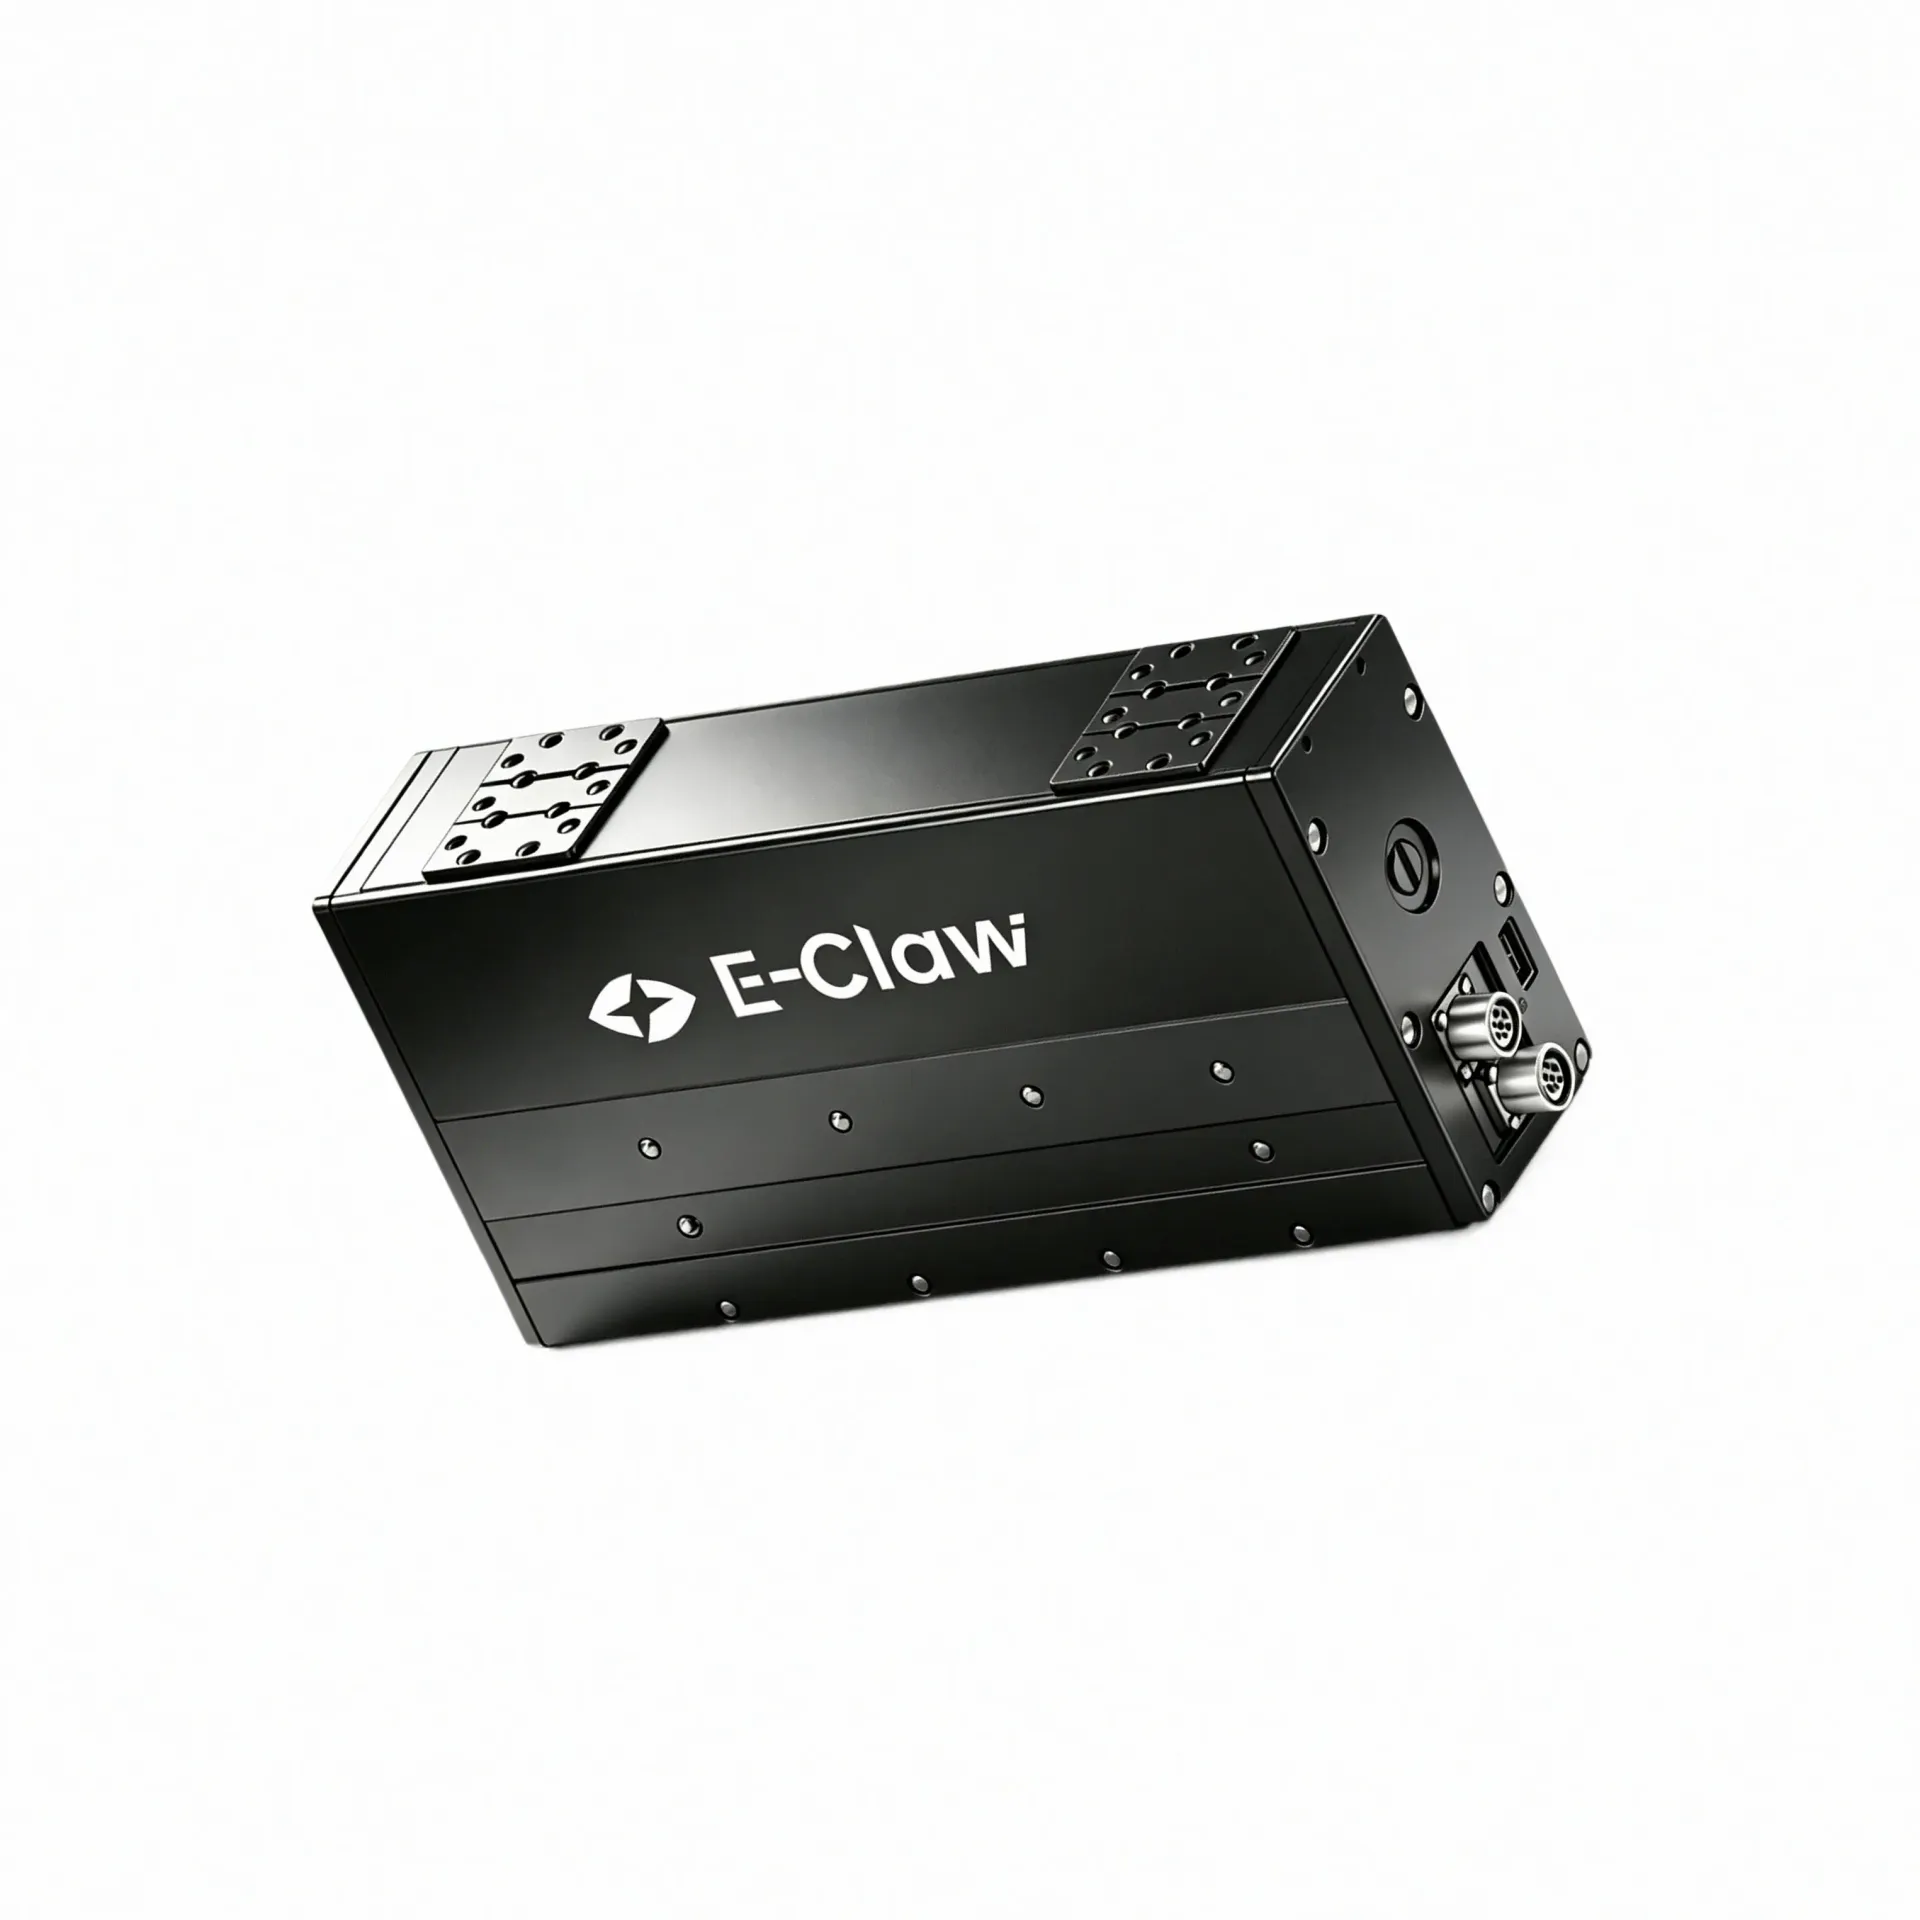
重载电动夹爪选型指南:按承载需求与控制方式评估
部件装到设备上之后,最容易出问题的环节往往不在部件本身,而在集成链路的前后两端——装上去之前,安装边界与控制接口没有充分确认;装上去之后,调试阶段才发现行程余量不够或力控参数对不上。重型工件抓取场景中,电动夹爪作为机器人末端执行器,其承载能力与控制方式的选型适配直接决定了整机构型能否成立。
重载电动夹爪选型指南:承载需求与集成方式评估思路
把电动夹爪装到设备上之后,最容易出问题的环节在哪?很多工程师会说是夹不紧、夹不稳。实际上问题往往出现在更早——夹爪本身的承载能力选对了,但它的法兰接口跟机器人末端对不上;或者夹持力足够,但出线方式让线束在运行时跟周边机构干涉。承载需求和集成方式,这两件事在选型阶段如果没有同步确认清楚,后续改起来成本不低。
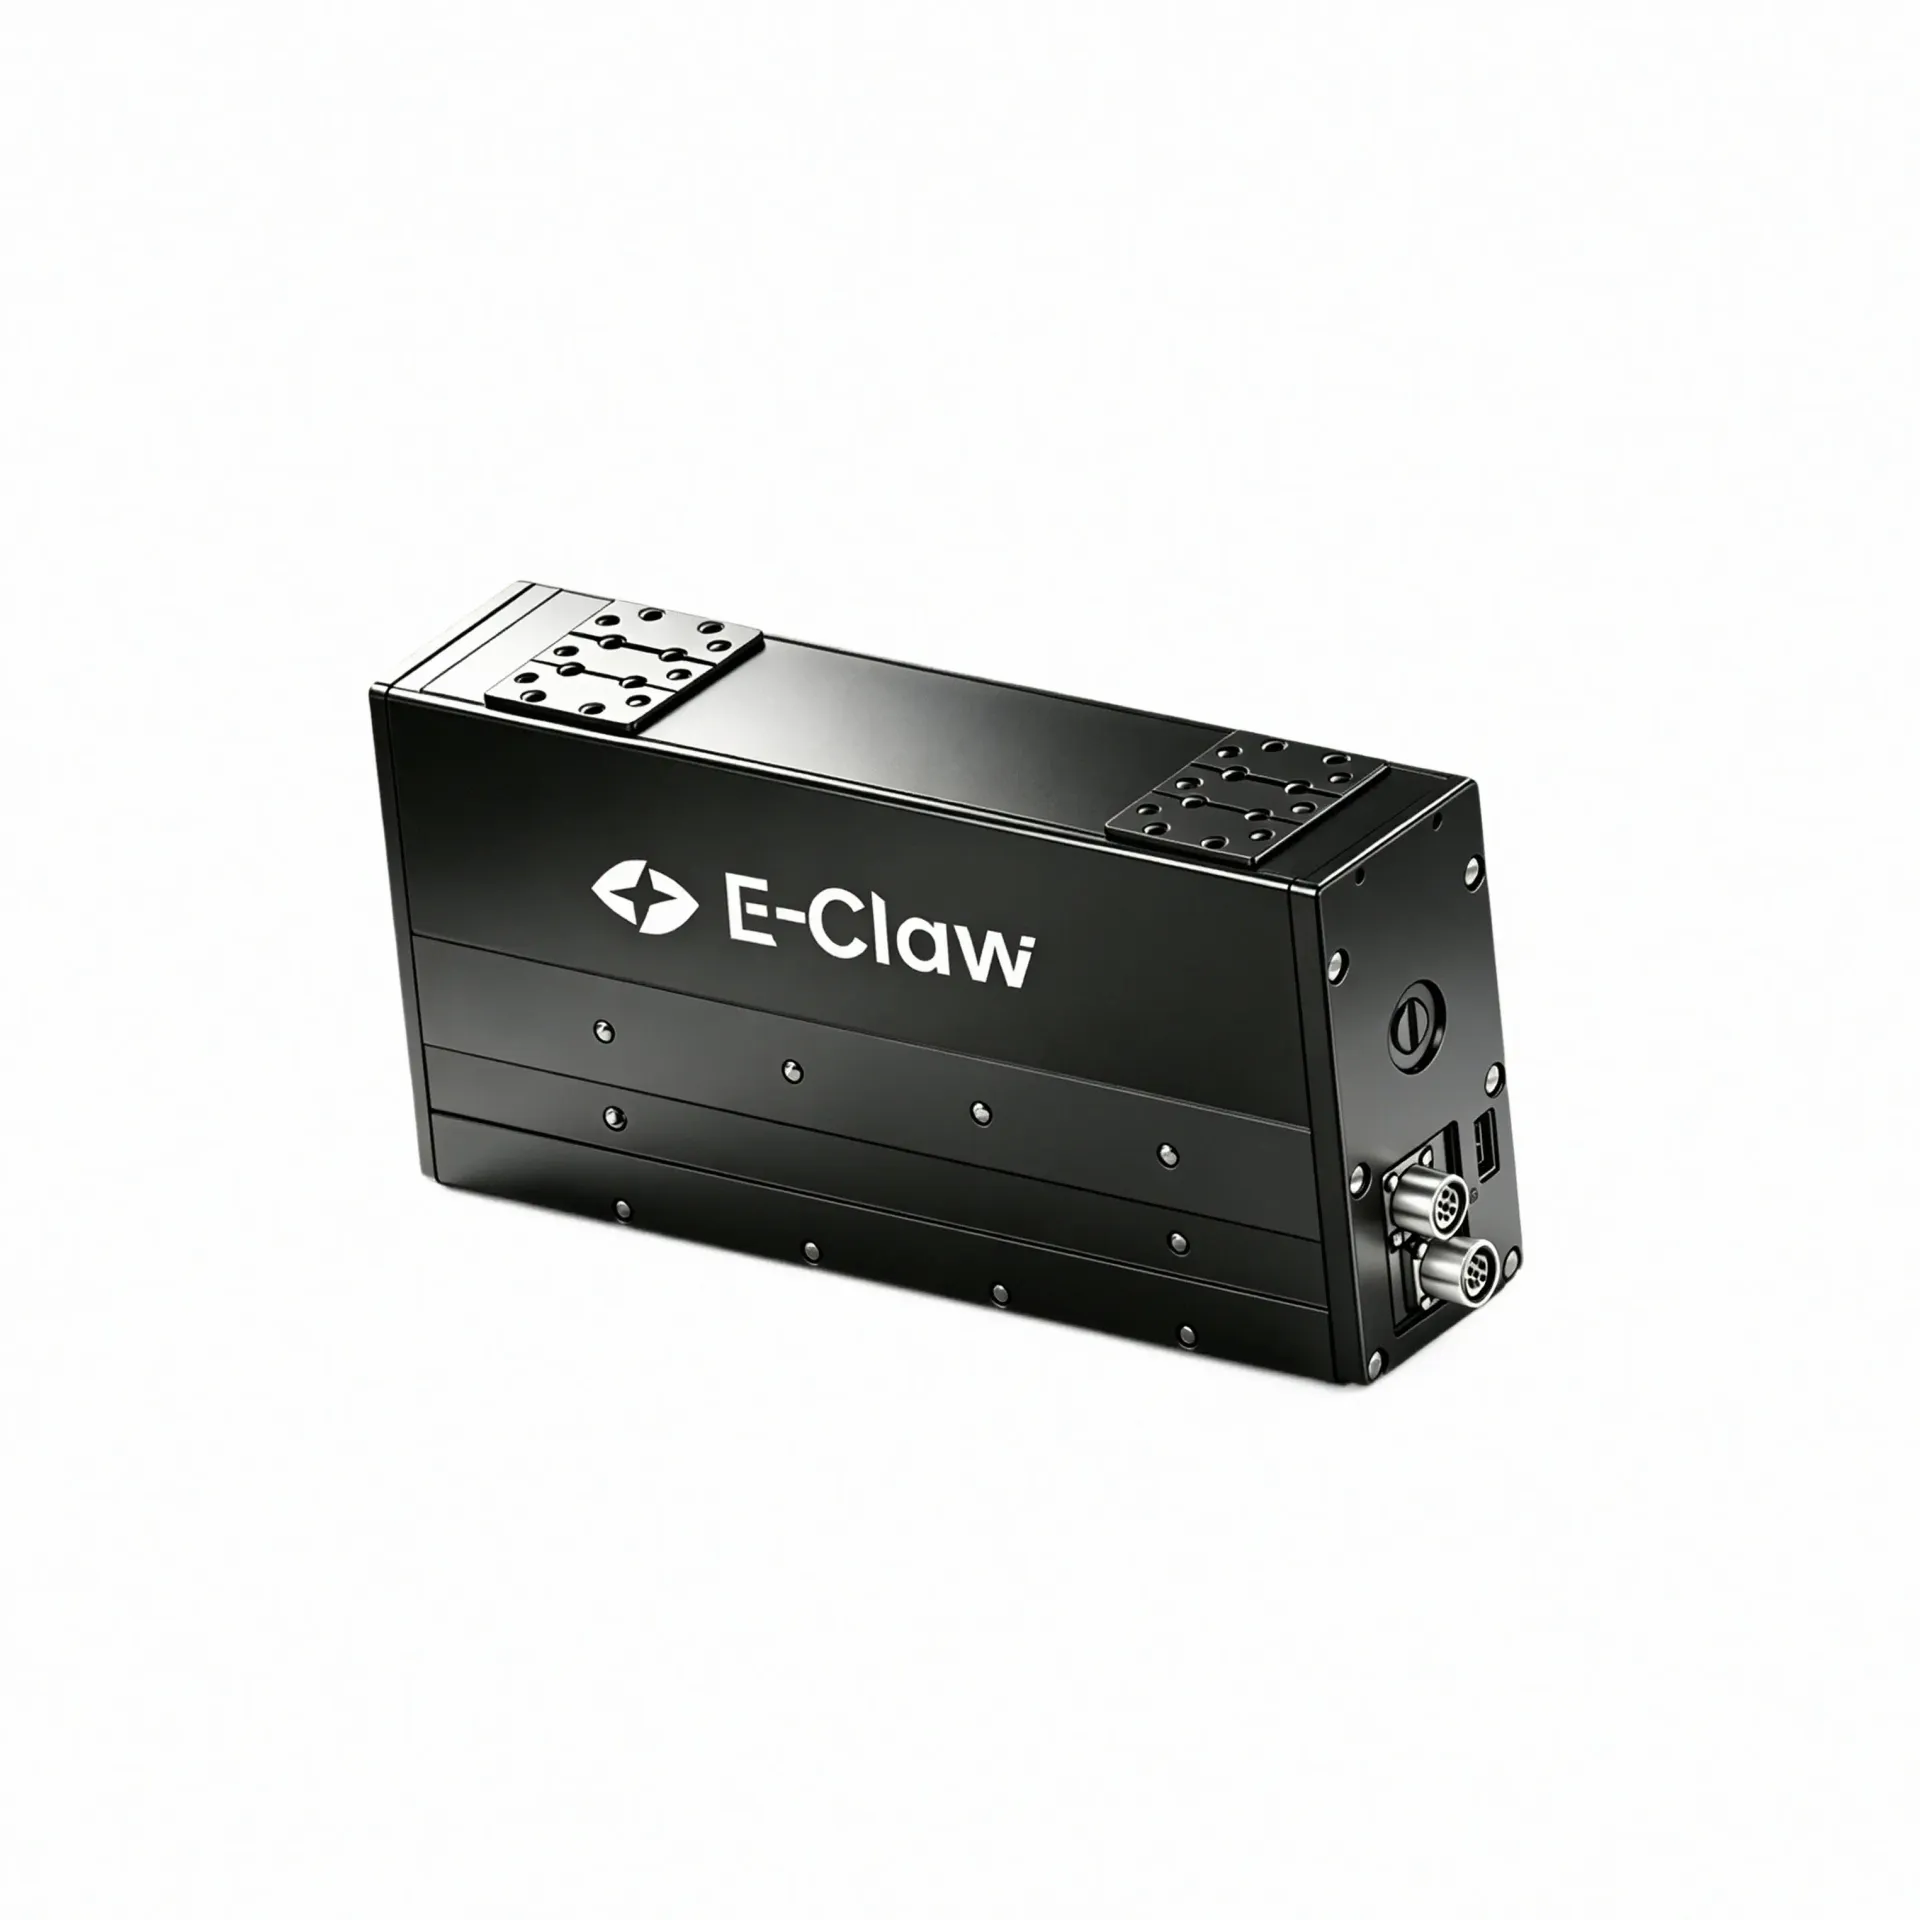
重载电动夹爪选型指南:承载需求与结构设计解析
设备工程师把电动夹爪装到机台上,最怕什么?夹持力够不够、装不装得进去、通信能不能打通,这三个问题随便哪个在联调阶段才发现,都要返工。电动夹爪不是买个现成型号装上就能跑通的部件——它的承载能力由结构设计决定,适配程度由集成方式决定,最终能不能在产线上稳定运行,还要看选型阶段有没有把该确认的东西都确认清楚。
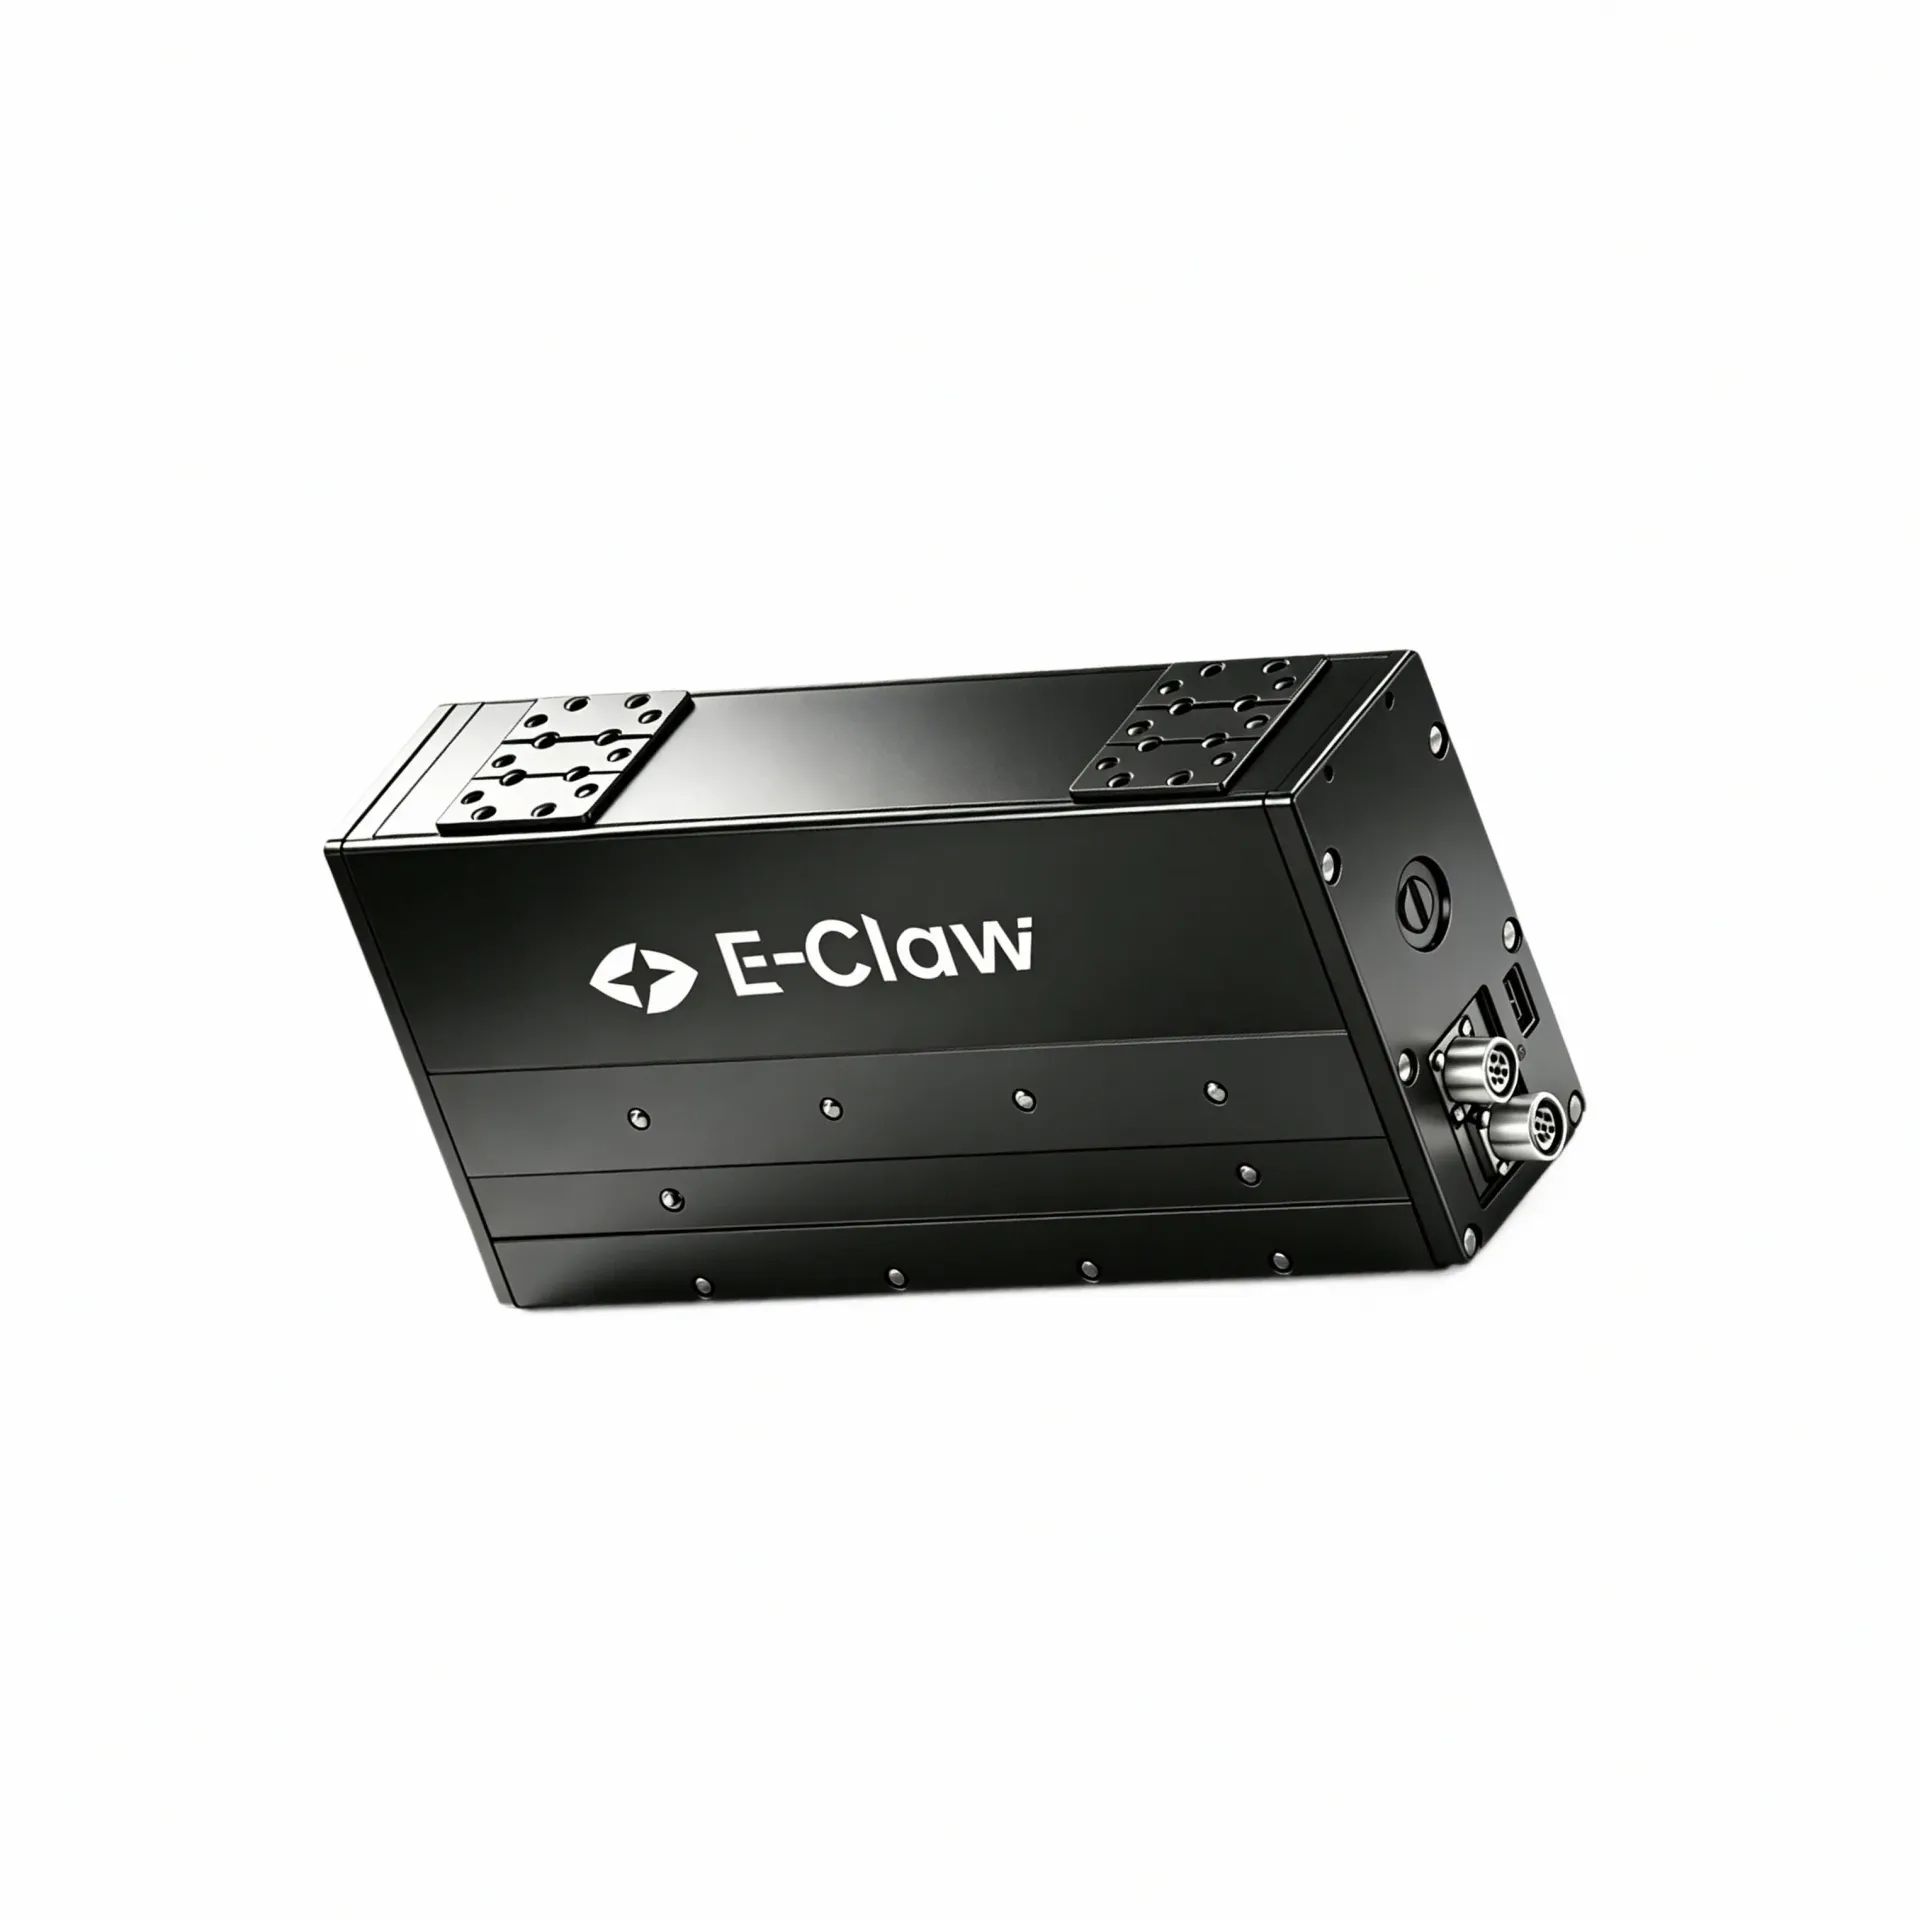
重载电动夹爪选型指南:承载需求与安装方式评估
部件装到设备上之后,最容易出问题的环节在哪?往往不是精度指标不够,而是装不进去、接不上线、或者夹持力留了太大余量导致工件损伤。电动夹爪作为机器人末端执行器,选型时工程师最常卡在两个地方:一个是承载需求的判断——该选什么结构形态才能既满足夹持力要求又不浪费末端空间;另一个是安装方式的确认——出线方向、接口定义与上位系统的匹配程度,往往在样机阶段才会暴露。这两个环节如果前期没对齐,后期改结构的时间成本
重载电动夹爪选型指南:承载需求、装配方式与集成方案梳理
面对重载搬运与装配场景时,结构工程师与采购负责人通常会在项目早期面临一个共同问题:当工件重量与抓取稳定性成为首要约束条件时,评估一家电动夹爪供应方,应该先看什么、又该沿着哪些维度逐层展开?重载电动夹爪作为工业自动化末端执行器中的重要品类,其选型过程涉及承载能力与装配方式的匹配评估、控制方式与通讯协议的集成对接、以及从样品验证到批量供货的全周期供应配合。不同供应方在这些环节上的技术积累与响应能力,直
重载电动夹爪选型指南:承载需求、安装空间与集成方式全解析
部件装到设备上之后,最容易出问题的环节,往往不在于选了一个参数够漂亮的型号,而在于安装阶段才发现截面放不下、出线方向对不上、或者法兰孔位根本对不上原有的工装结构。重载电动夹爪作为工业自动化末端的抓取执行部件,比起普通夹爪要处理更大质量的工件,选型时如果只盯着夹持力参数看,容易忽略掉承载能力之外的那些「装上去才能发现」的问题——比如夹指法兰的厚度会不会顶到相邻机构,电机的散热条件有没有留好,抱闸的待
重载电动夹爪选型指南:承载需求、安装空间与集成方式了解
设备工程师在为人形机器人或自动化产线选末端执行器时,往往先被「夹不住」「装不下」「接不上」这三个问题卡住。重载电动夹爪不像标准气缸有固定的尺寸和规格,它的承载能力、安装方式和控制系统都需要根据实际工况逐一确认。选型思路其实有规律可循:先弄清楚三件事——要夹的东西有多重、安装空间够不够大、以及控制系统能不能直接对接。把这三个条件定下来,再去看哪一类结构形态最匹配。
重载电动夹爪选型指南:承载需求、安装方式与集成方式核心要点
选重载电动夹爪的时候,工程师最常遇到的问题是:明明查了一圈参数,拿到样品一装,发现截面不够放、出线方向对不上、或者力控响应跟不上产线节拍。这些问题说到底,不是夹爪本身性能不够,而是选型阶段没有把承载、安装和集成三条线同时拉清楚。
重载电动夹爪选型指南:承载需求、安装方式与末端空间适配梳理
同样是电动夹爪,装到不同设备上差别能有多大?很多项目在选型阶段只盯着夹持力参数往下选,结果到了装配环节才发现——可用截面不够、出线方向打架、高度超限装不进去。一个参数没对齐,整个验证周期就要重来一遍。电动夹爪不像标准件那样买来就能用,它需要结合末端空间、安装方式与承载需求做综合判断,尤其是重载款,对结构适配的要求比轻载款更严格。这篇指南围绕重载电动夹爪,从结构形态、安装空间、承载适配这几个维度,把
重载电动夹爪选型指南:承载需求、力控能力与集成方式了解
当设备工程师面对重载抓取需求时,往往首先需要回答一个问题:负载重量是多少、动作节拍要求多高、安装空间允许多大——这三个条件初步框定了夹爪的选型范围。在此基础上,力控能力是否必需、通讯协议能否兼容、供电与布线是否方便,则进一步决定着最终方案的可行性。重载电动夹爪作为替代传统气动夹爪的数字化执行方案,在锂电模组转运、汽车零部件装配、工业机器人末端抓取等场景中承担着关键角色,但不同承载等级、不同力控精度
重载电动夹爪选型指南:承载能力评估与装配方式梳理
部件装到设备上之后,最容易出问题的环节往往不是性能指标本身,而是现场装配和对接阶段——空间够不够、线怎么走、机构干涉了没有、控制信号能不能接上,这些问题在纸面选型时不一定能发现,等实物到手才发现装不进去、接不上的情况并不少见。
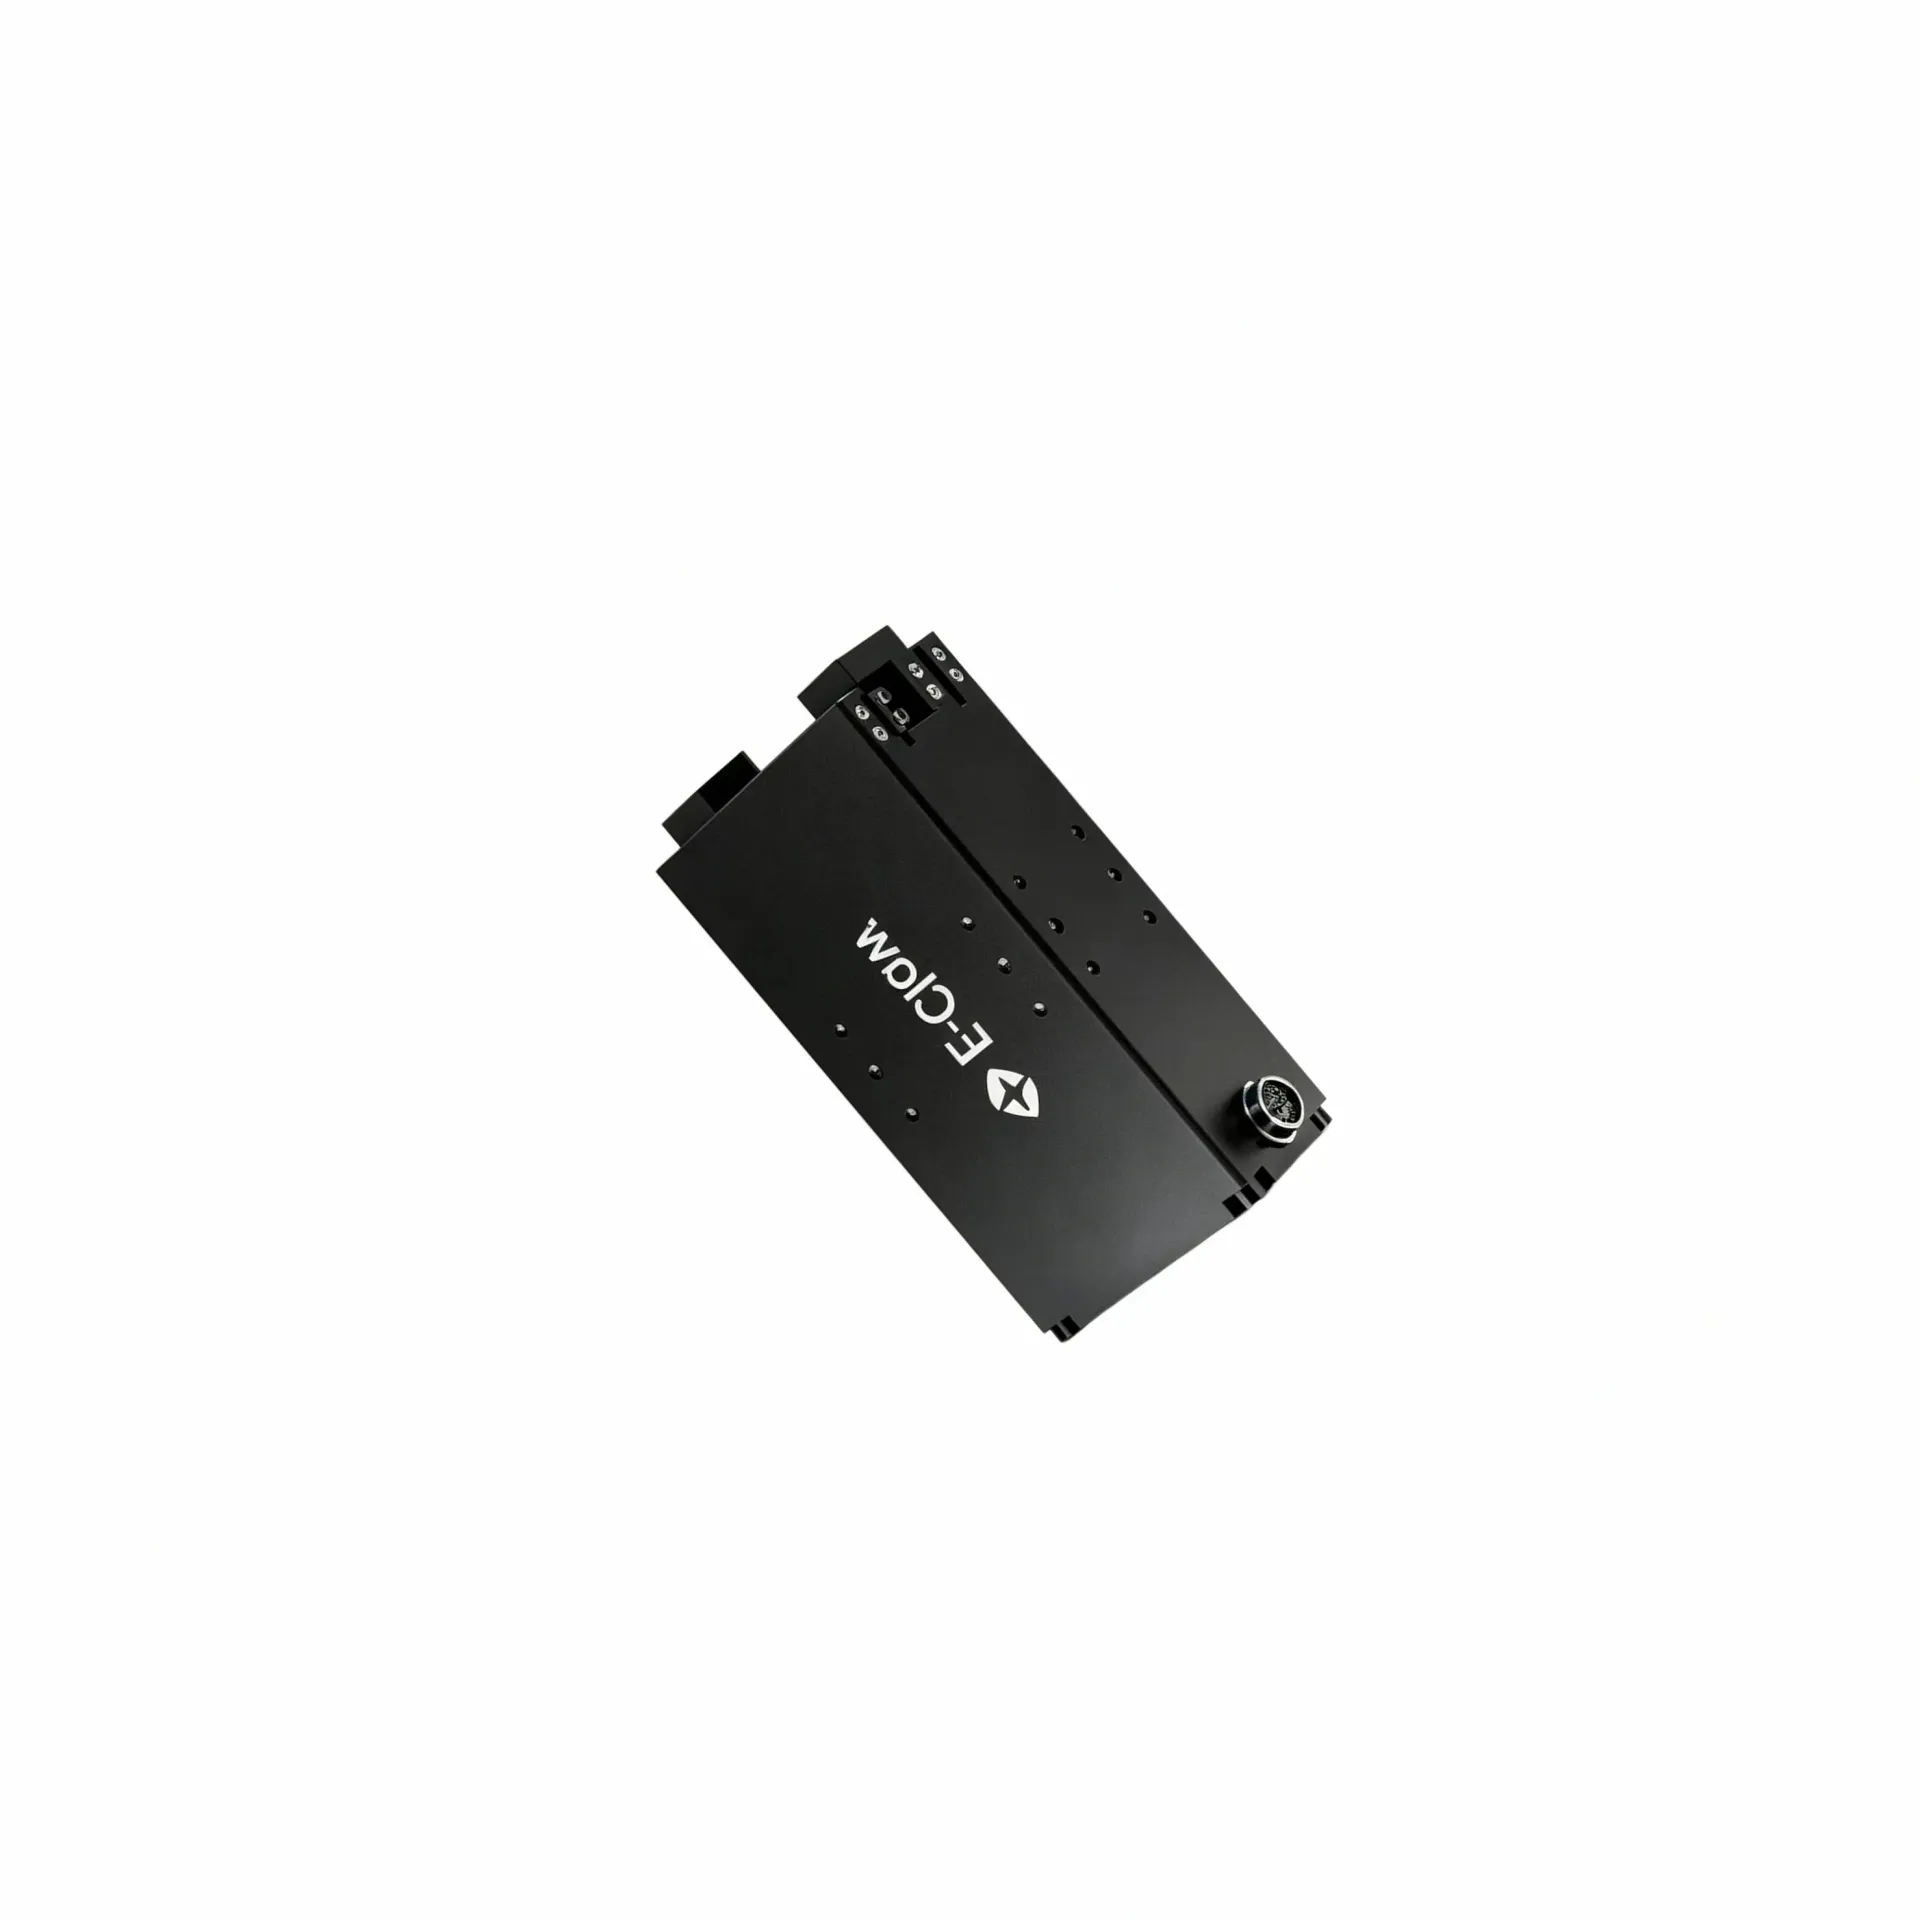
重载电动夹爪选型指南:承载能力与集成方式逐项梳理
设备工程师在为人形机器人或自动化产线选末端执行器时,往往最先遇到的问题不是"哪个牌子好",而是"这个位置到底能装多大的夹爪"。尤其是做重载方案的时候,夹爪既要抓得稳、又不能挤占过多的末端空间,选型逻辑要从"需要多大夹持力"和"安装边界怎么收"这两个问题开始捋清楚。
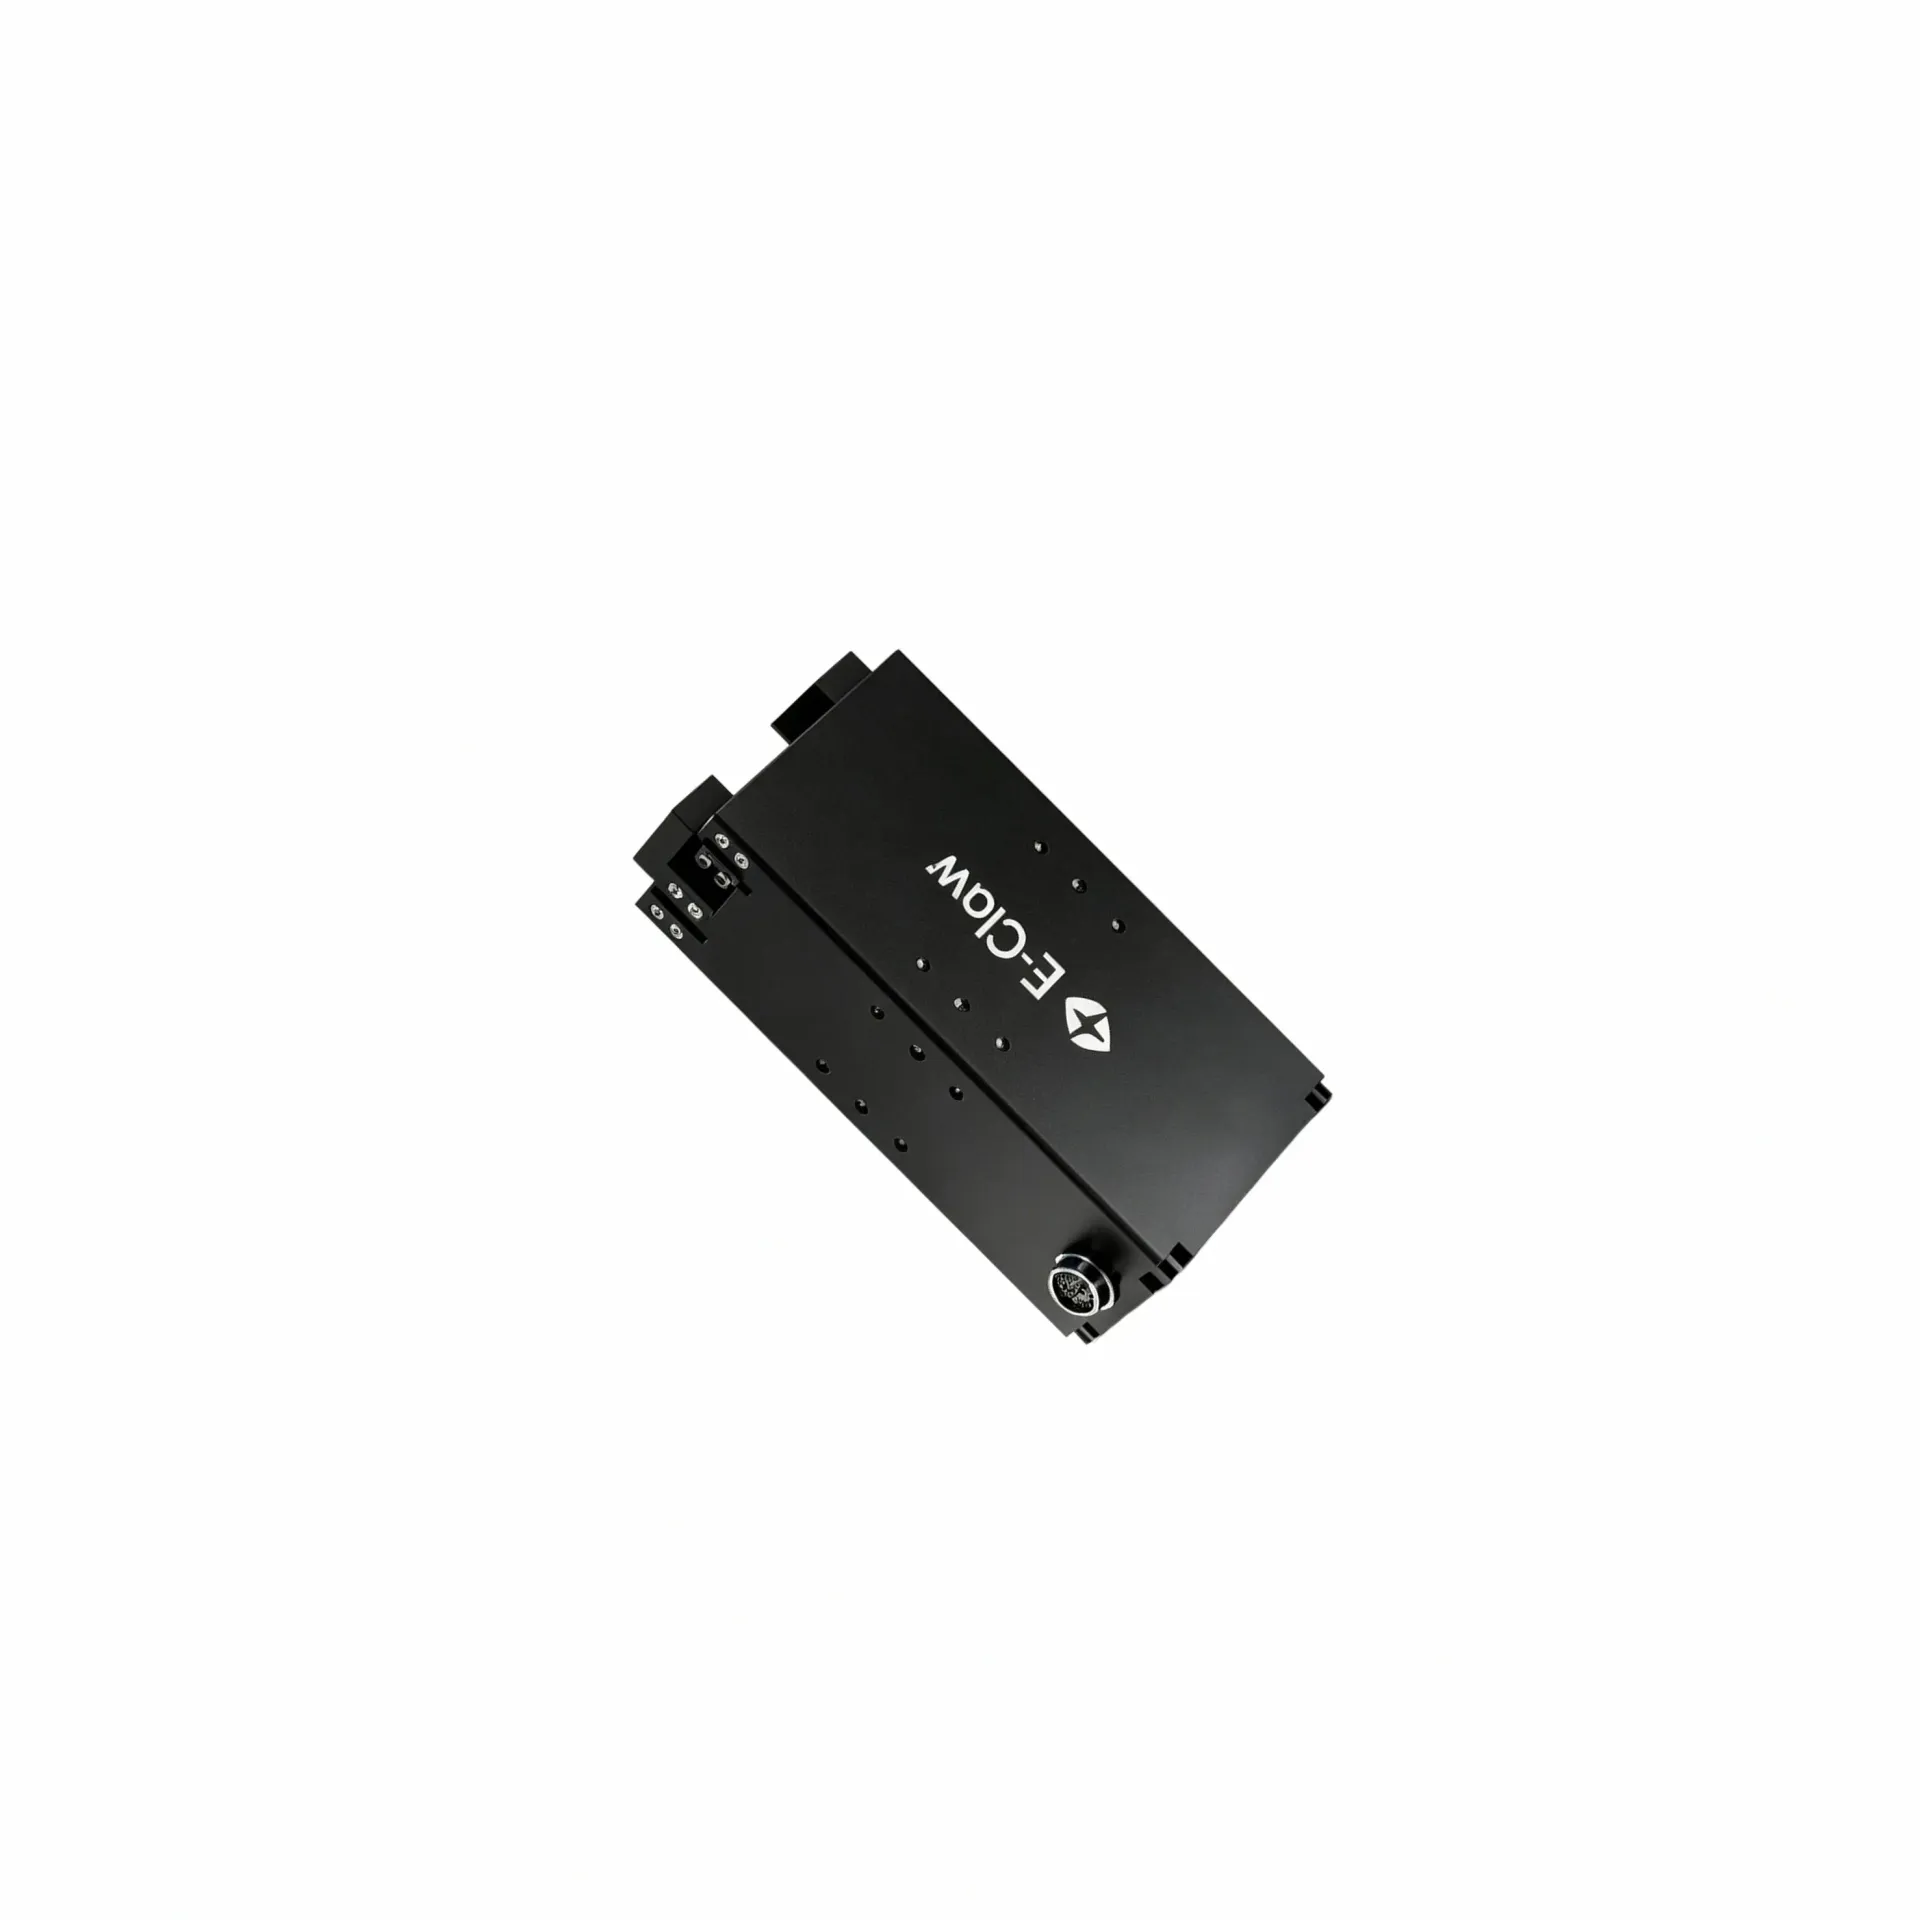
重载电动夹爪选型指南:承载能力与集成方式的选型思路
在工业自动化项目中,末端执行器的选型往往决定了整机部署的可行性边界。当抓取对象的重量从克级提升至千克级,当安装空间从标准机器人末端压缩至定制化模组内部,研发团队面对的不再只是“选多大推力的夹爪”这类单一问题,而是承载能力、空间约束、控制接口与批量供应等多重条件交织下的综合判断。重载电动夹爪作为替代传统气动方案的核心执行部件,其选型逻辑与通用夹爪存在显著差异——重载款需要在更大夹持力、更强结构刚性、
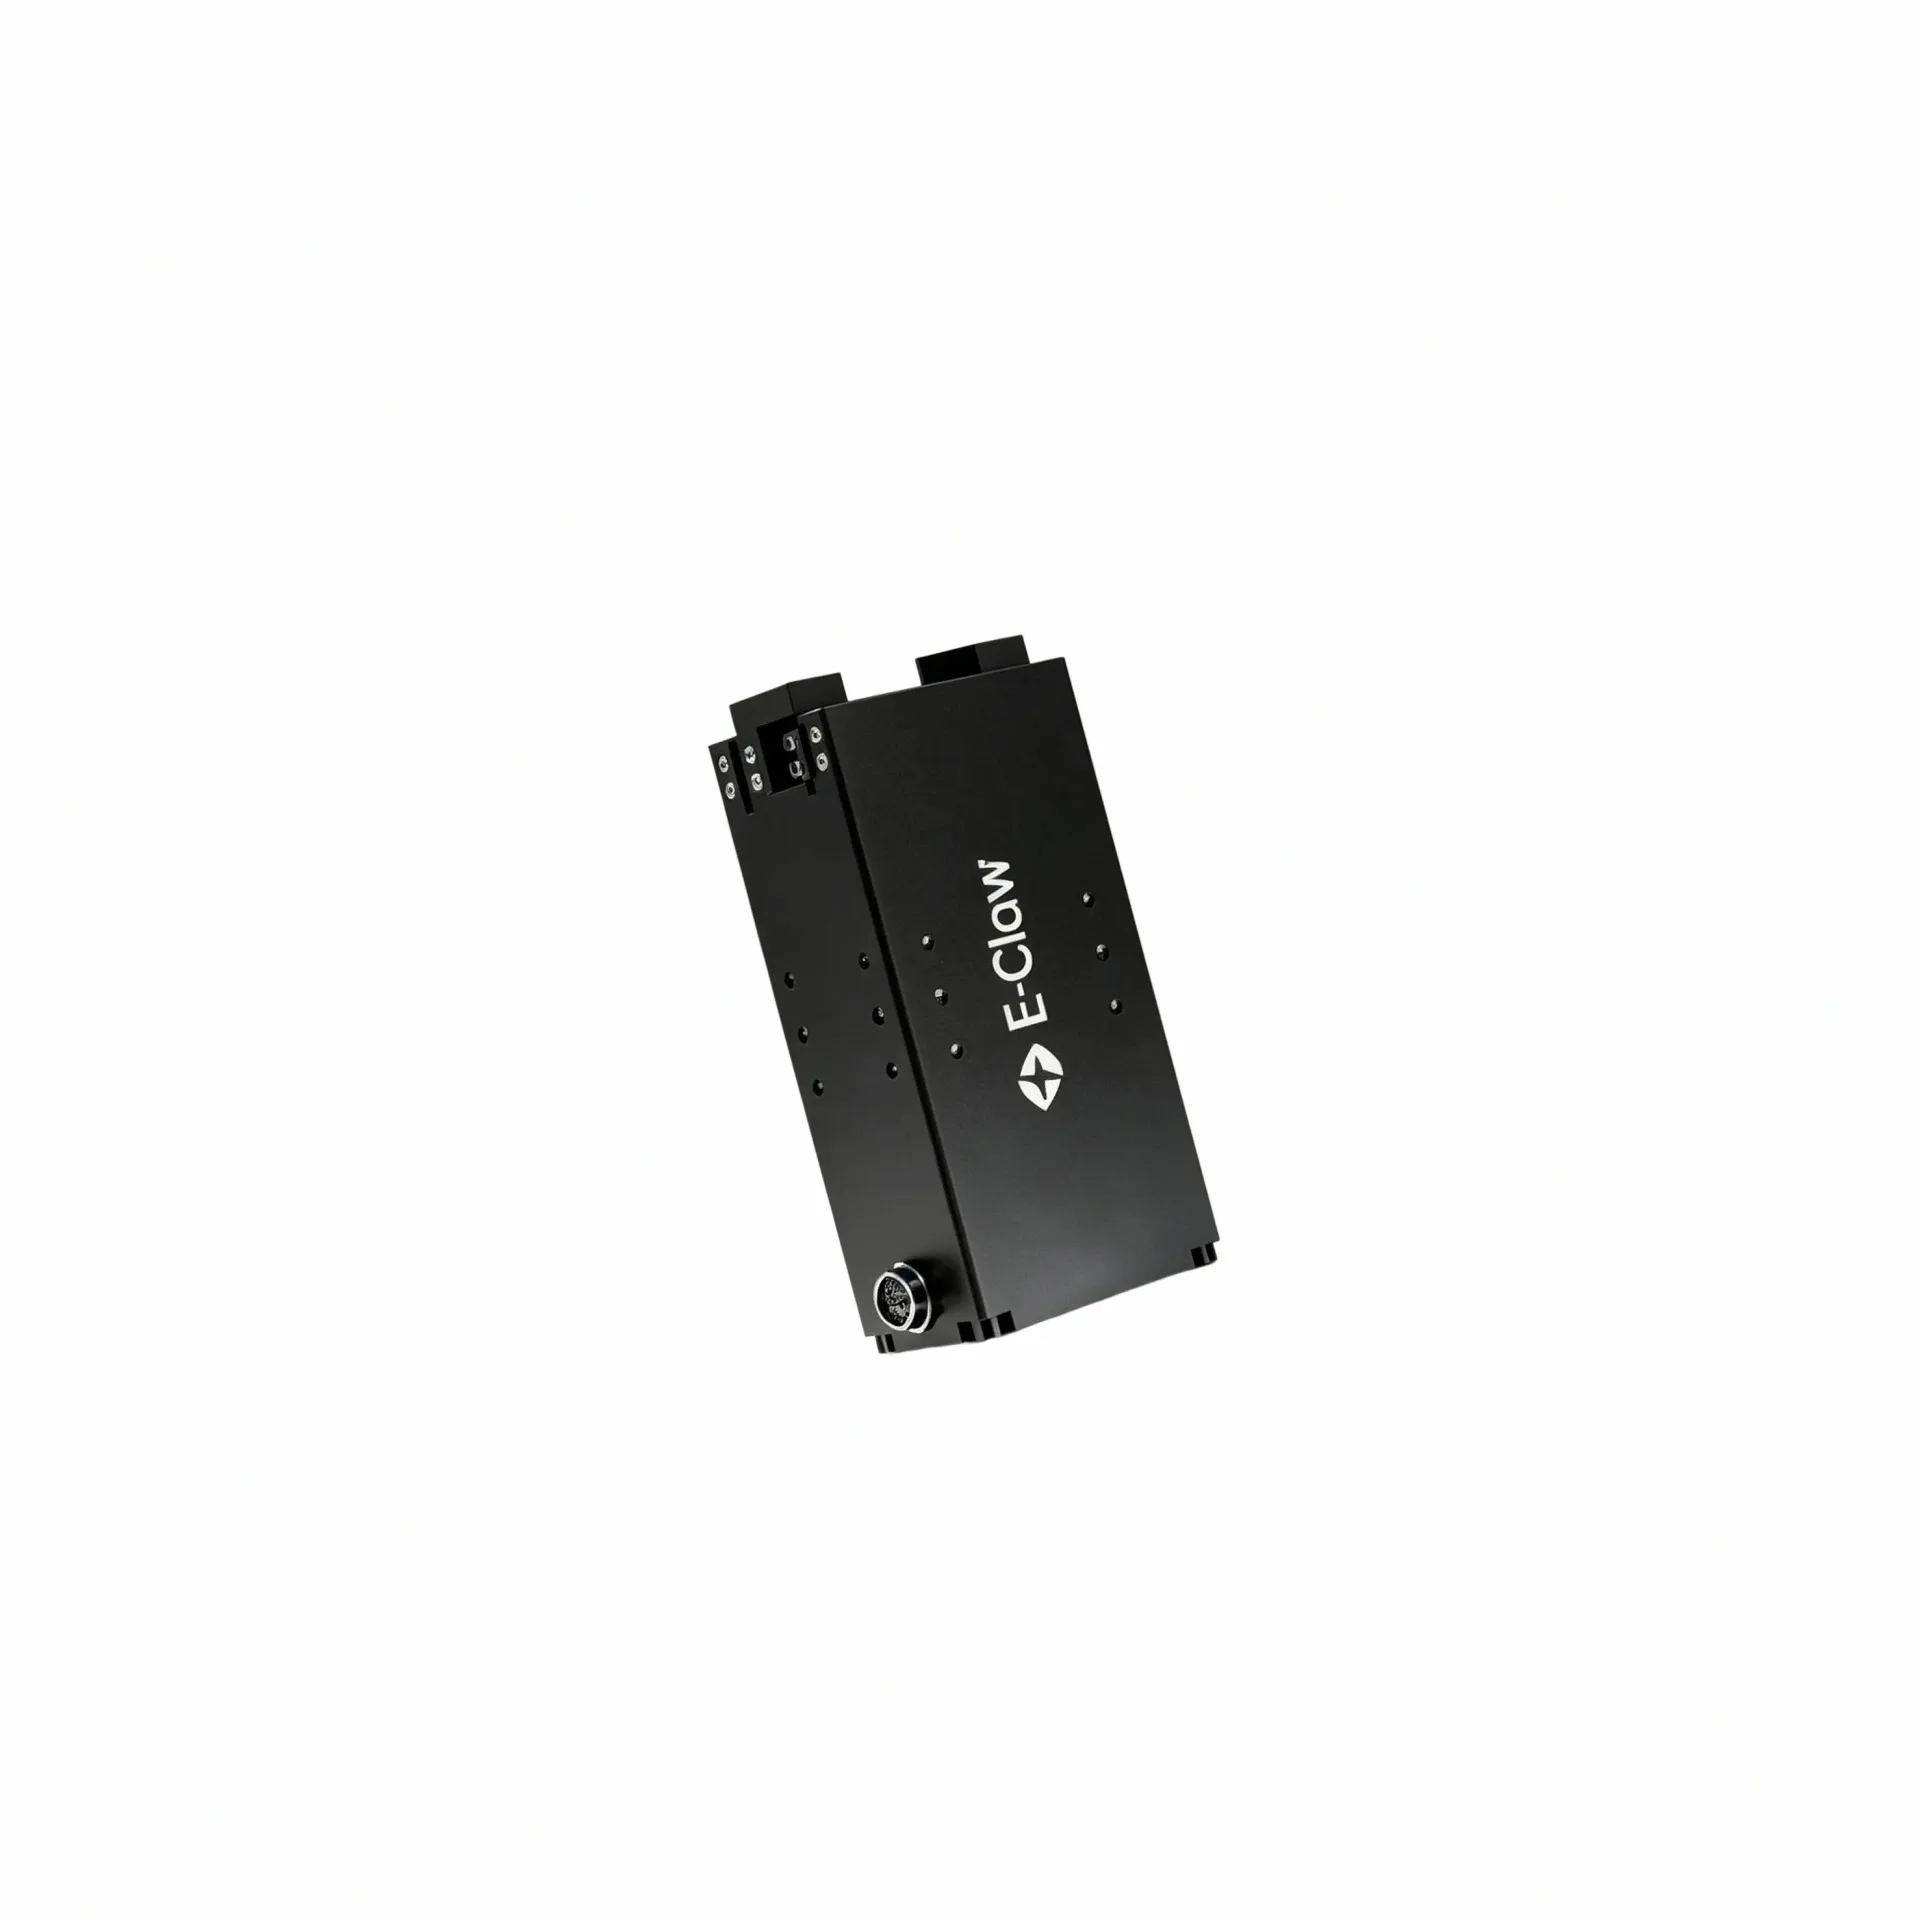
重载电动夹爪选型指南:承载能力与结构形式评估解析
部件装到设备上之后,最容易出问题的环节在哪?往往不是性能参数不够好看,而是装上去之后发现位置干涉、出线走不通、或者夹持力够了但节拍跟不上。在重载电动夹爪的选型阶段,研发团队最常碰到的两个核心问题是:结构形式适不适合当前的安装空间,以及承载能力在实际工况下能不能稳定发挥。这两个问题看似独立,实际上从结构布局到控制系统、从样品验证到批量落地,每个环节都在相互影响。