灵巧手关节模组精密传动怎么样?多轴协同与力控需求分析
同样是多指灵巧手,为什么有的手指动作灵活但力控不稳,有的力控响应快但多指协调时容易卡顿?这类问题在选型阶段不解决好,上机之后调试周期会拉得很长。多指灵巧手不是把单个关节模组拼起来那么简单——多轴协同怎么做、力控信号怎么闭环、传动部件的响应速度跟不跟得上,这些问题从结构选型阶段就已经埋下了。设备工程师和结构工程师在评估灵巧手关节模组时,需要先把多轴协同逻辑和力控需求这两个维度吃透,才能判断一个模组方
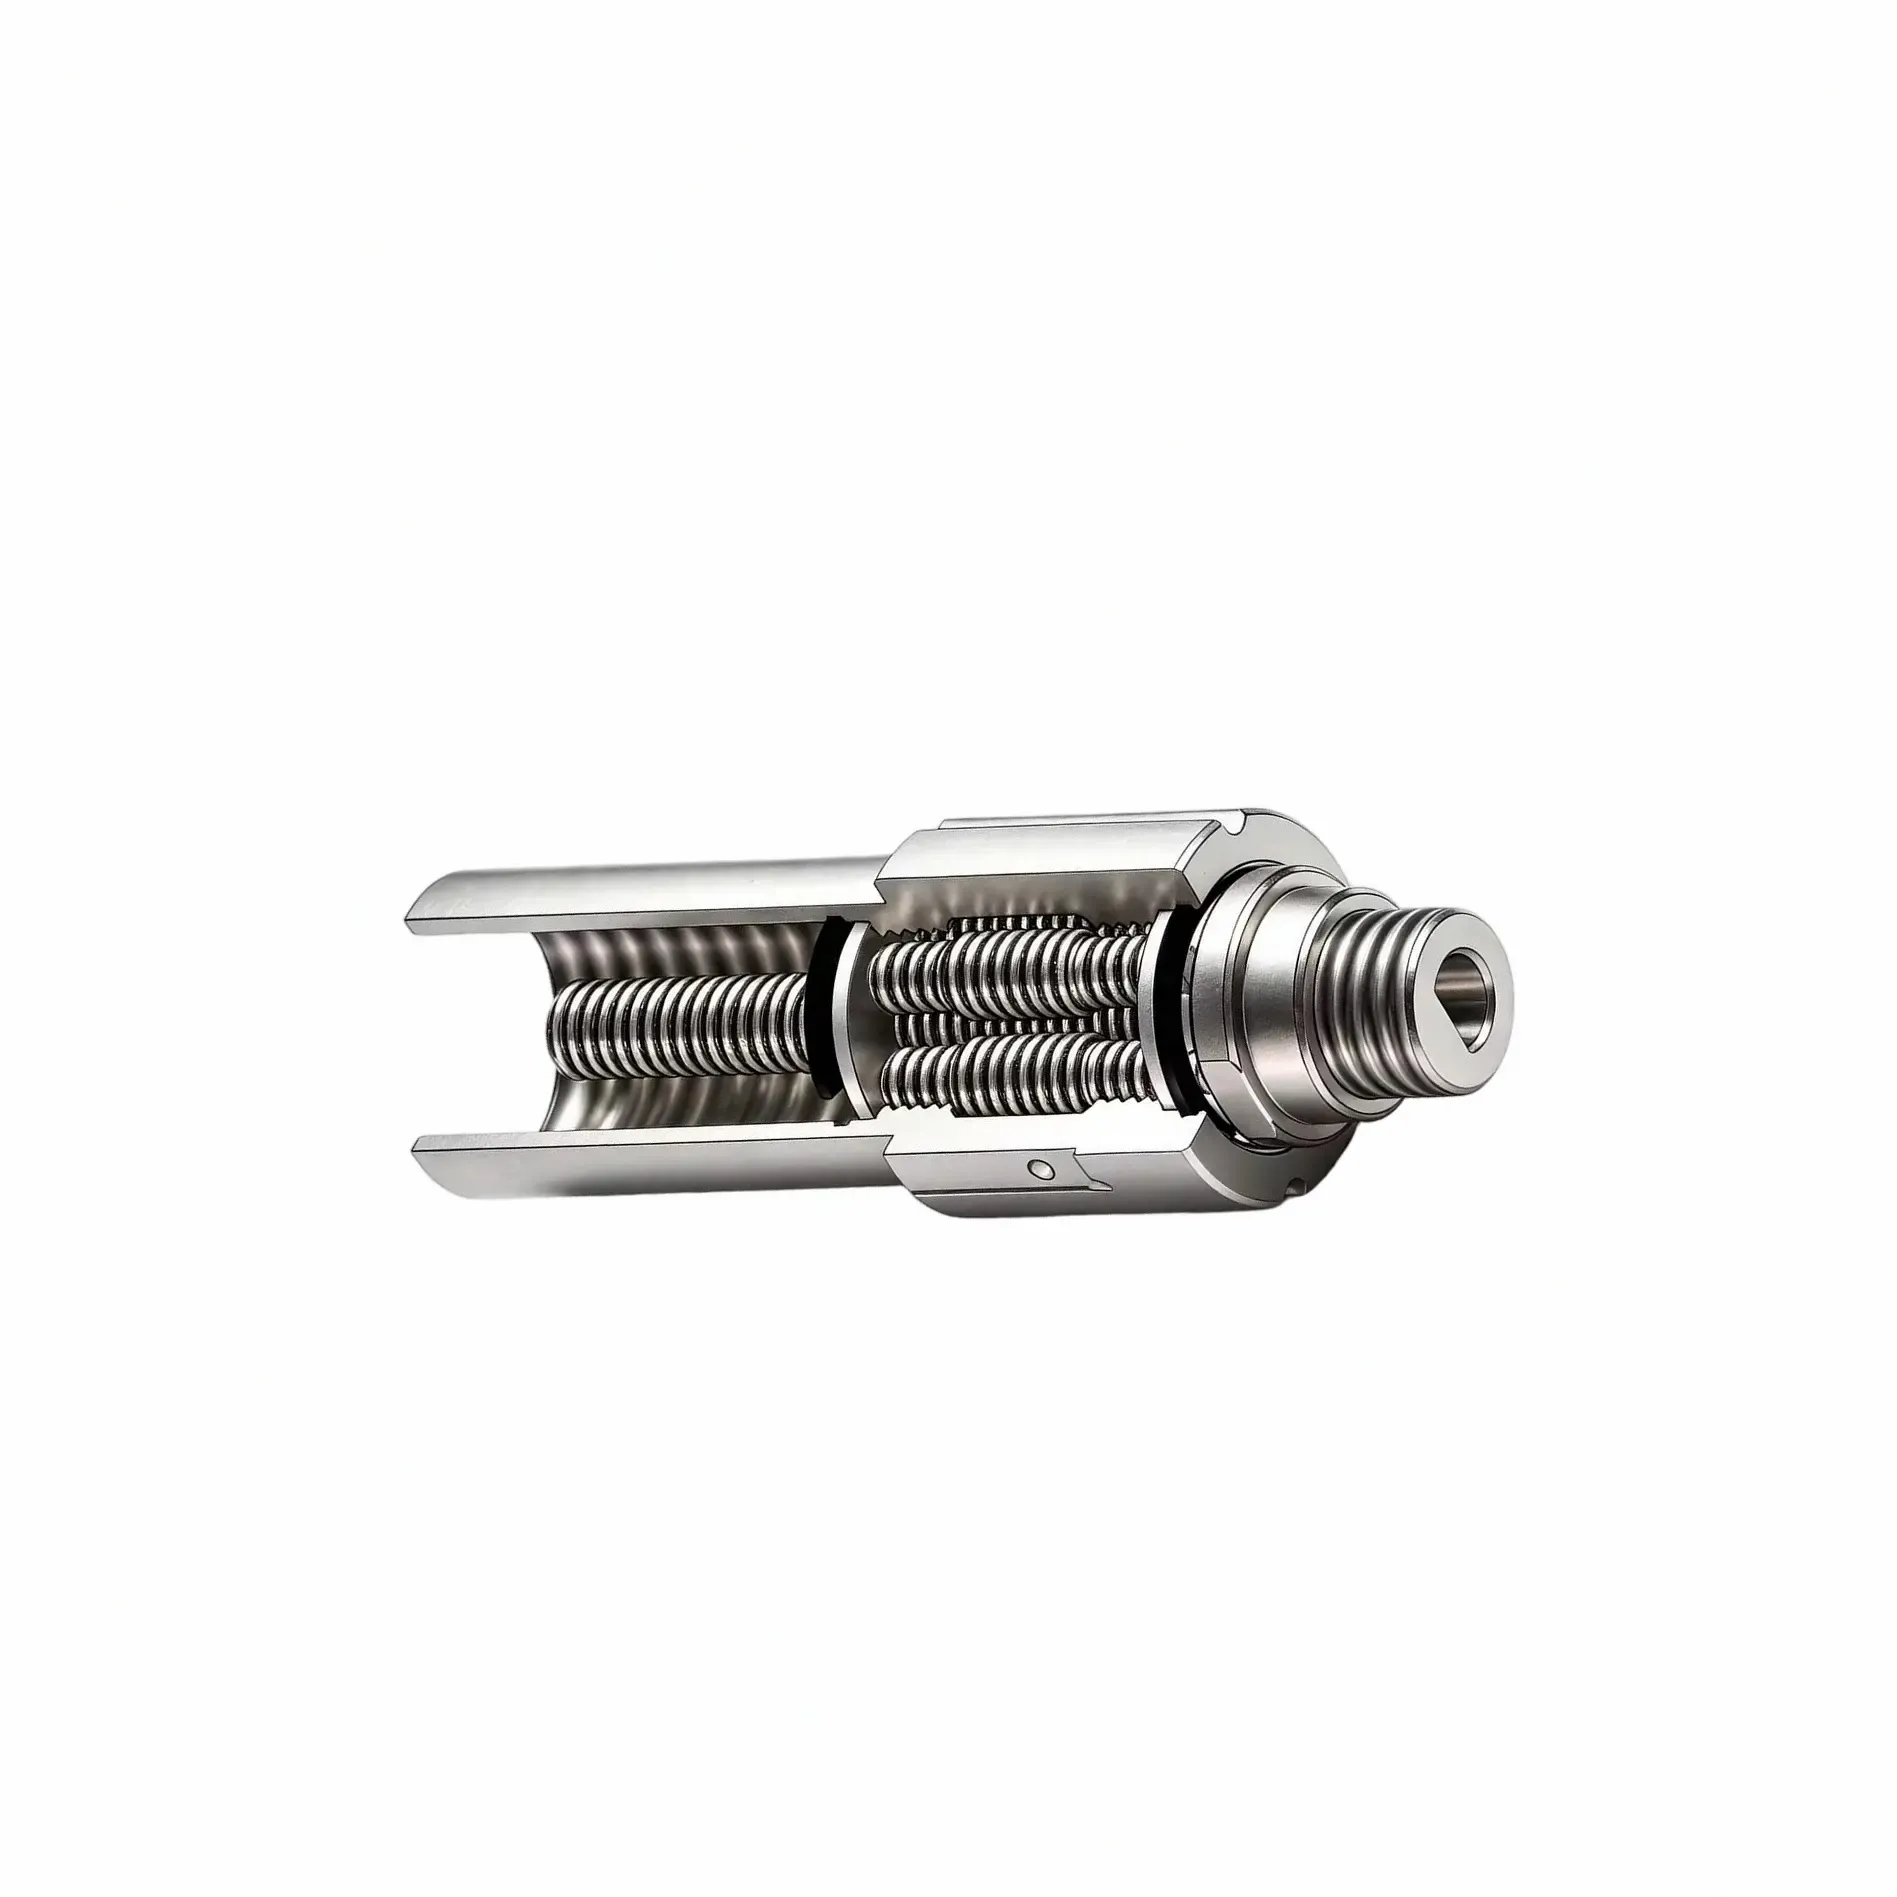
灵巧手关节模组怎么了解?力反馈功能与精密传动评估
同样是了解灵巧手关节模组,为什么有的工程师聊了半小时就能锁定适配方向,有的工程师翻了几十页手册还是拿不准?问题往往不在于资料多少,而在于从哪个维度先切入。灵巧手关节模组是一种输出旋转运动的精密执行单元,与直线型执行器不同,它的选型重点不在行程与推力,而在关节扭矩、运动角度与力反馈闭环能力。对于研发团队而言,搞清楚力反馈功能在控制链路中扮演什么角色、精密传动方案如何影响关节响应速度与寿命,往往比盯着
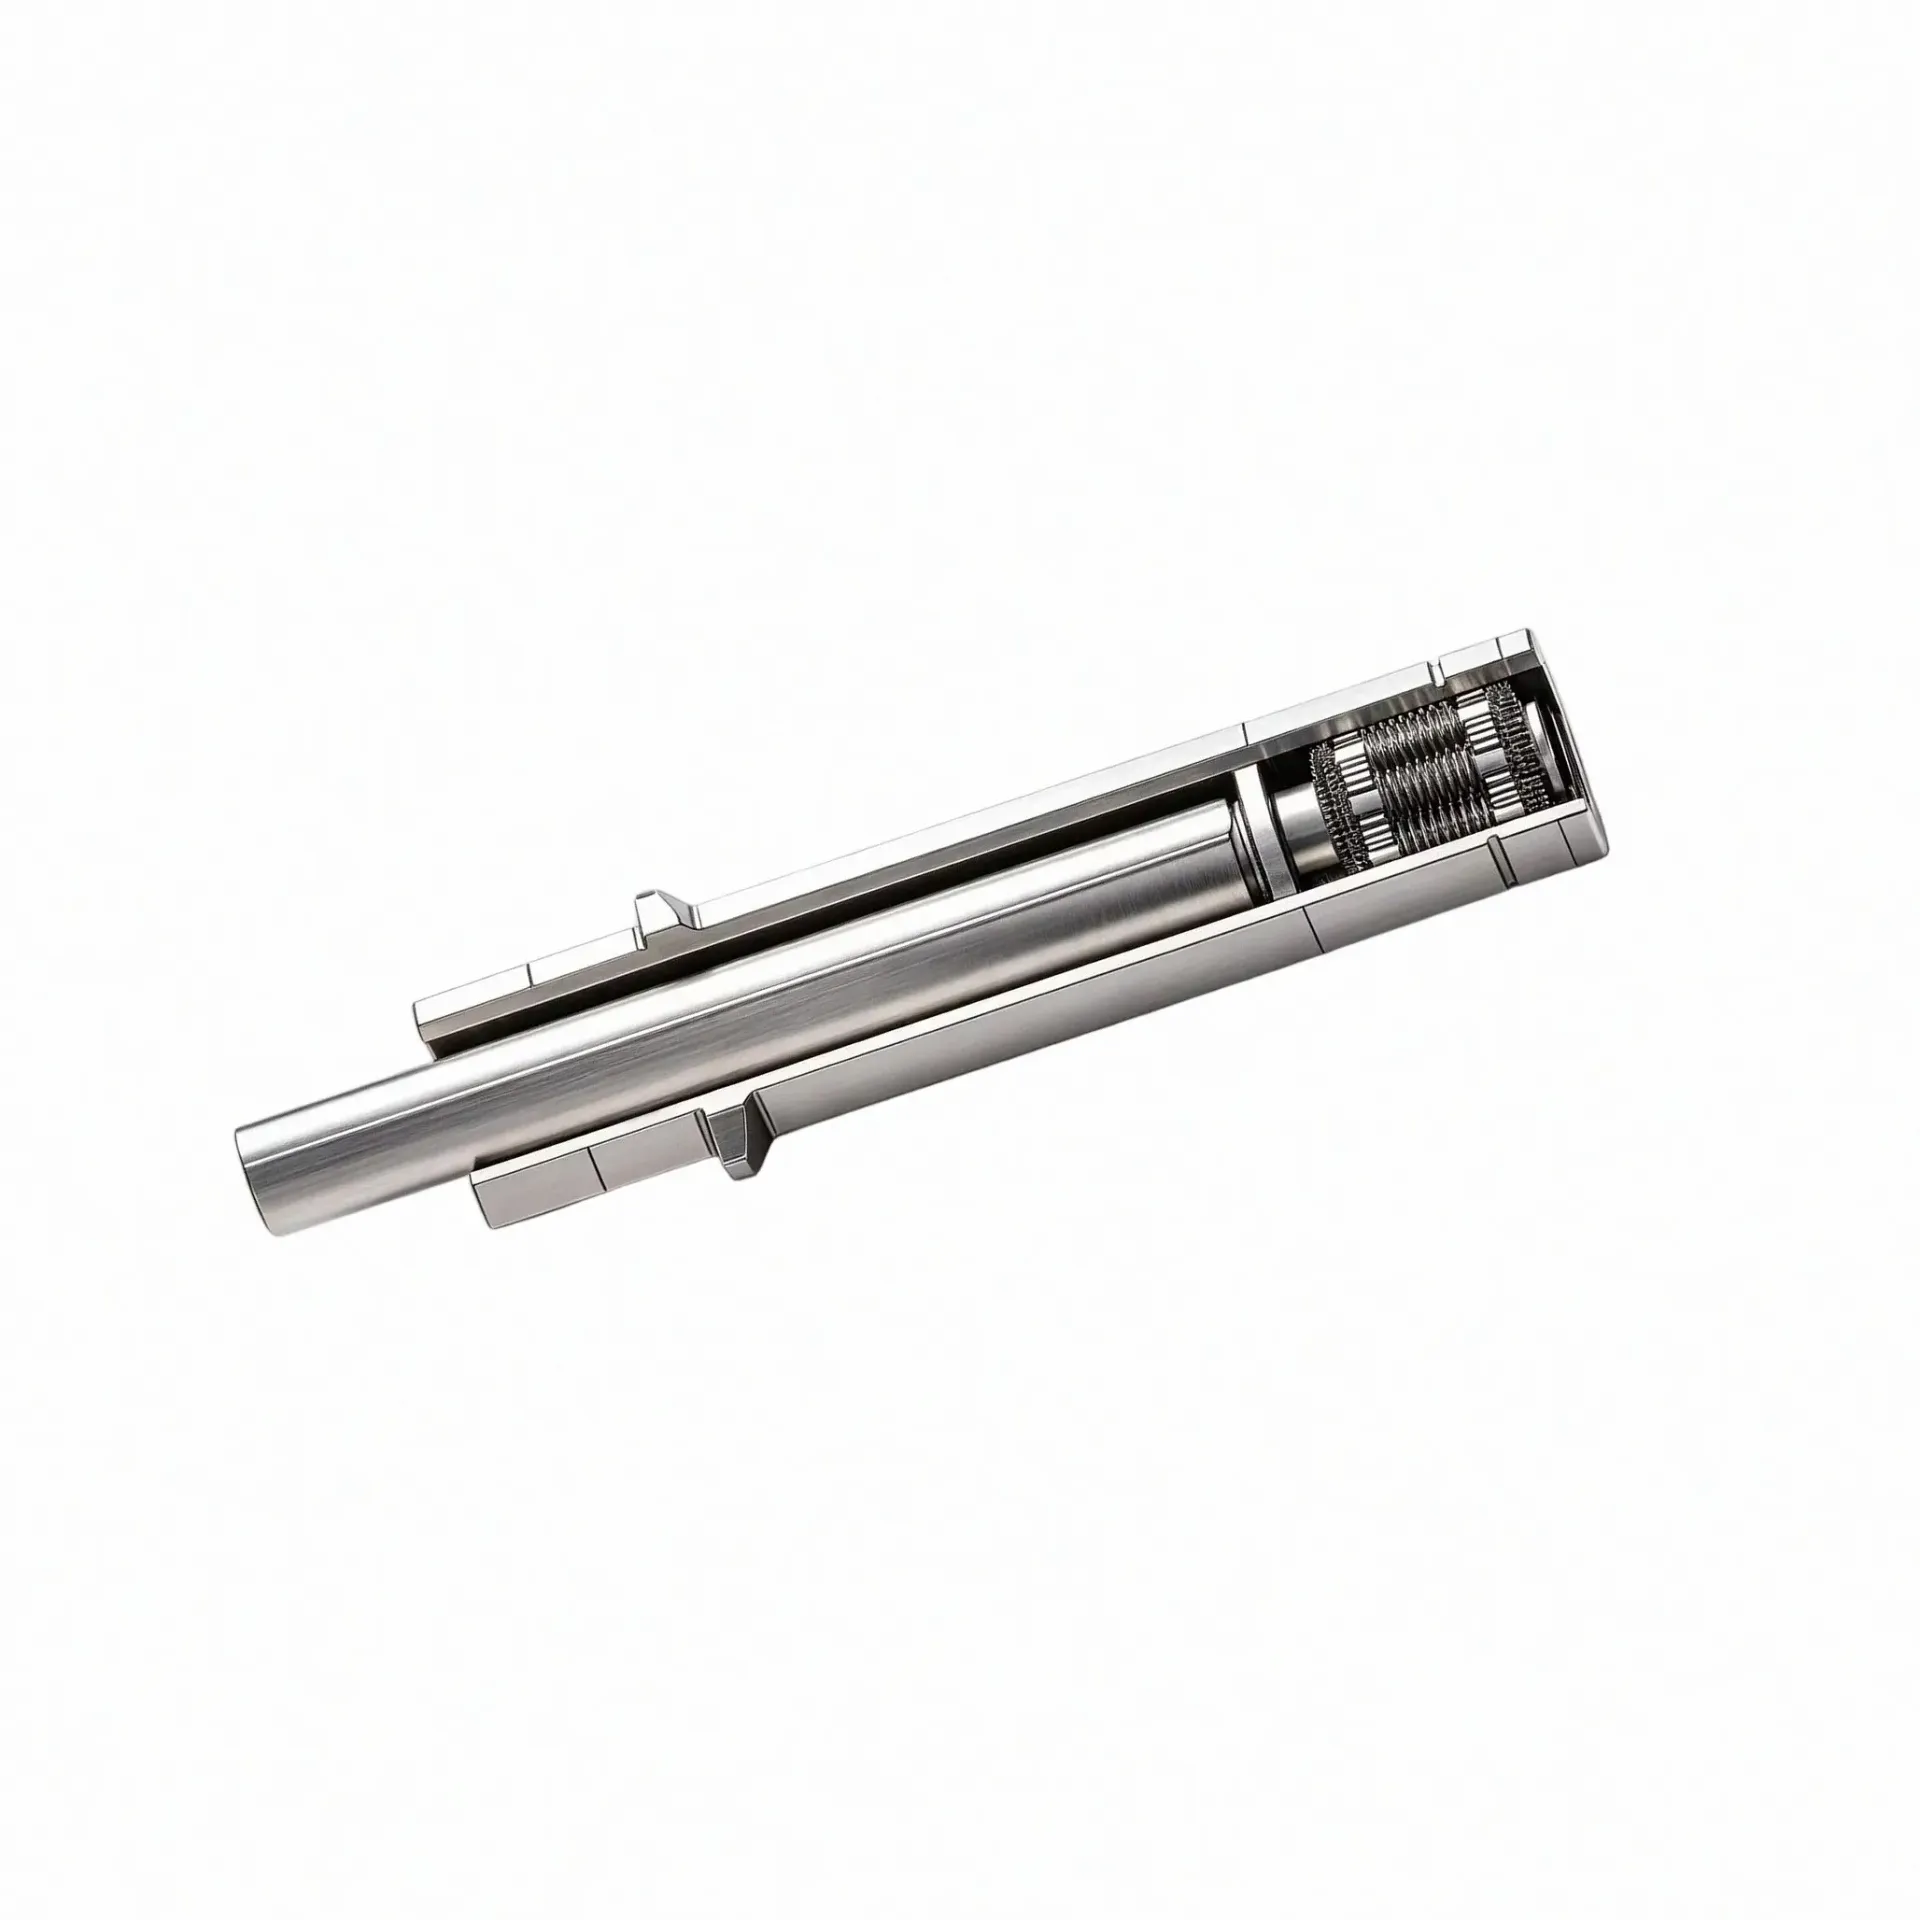
灵巧手关节模组厂家选择:微型化设计、精密传动与集成方式
人形机器人与协作机器人整机企业在评估手指关节执行方案时,面临的第一个问题往往不是「哪个指标不够」,而是「在这么小的空间里,究竟该按什么顺序确认需求」。末端安装空间极其有限,同时又要求高输出扭矩与精准力控,传统的工业机器人关节方案难以直接复用。灵巧手关节模组作为集驱动、传动、减速与反馈于一体的标准化模组单元,正在成为人形机器人整机集成的关键环节。选型团队需要从微型化程度、传动链效率、减速机构选型、集
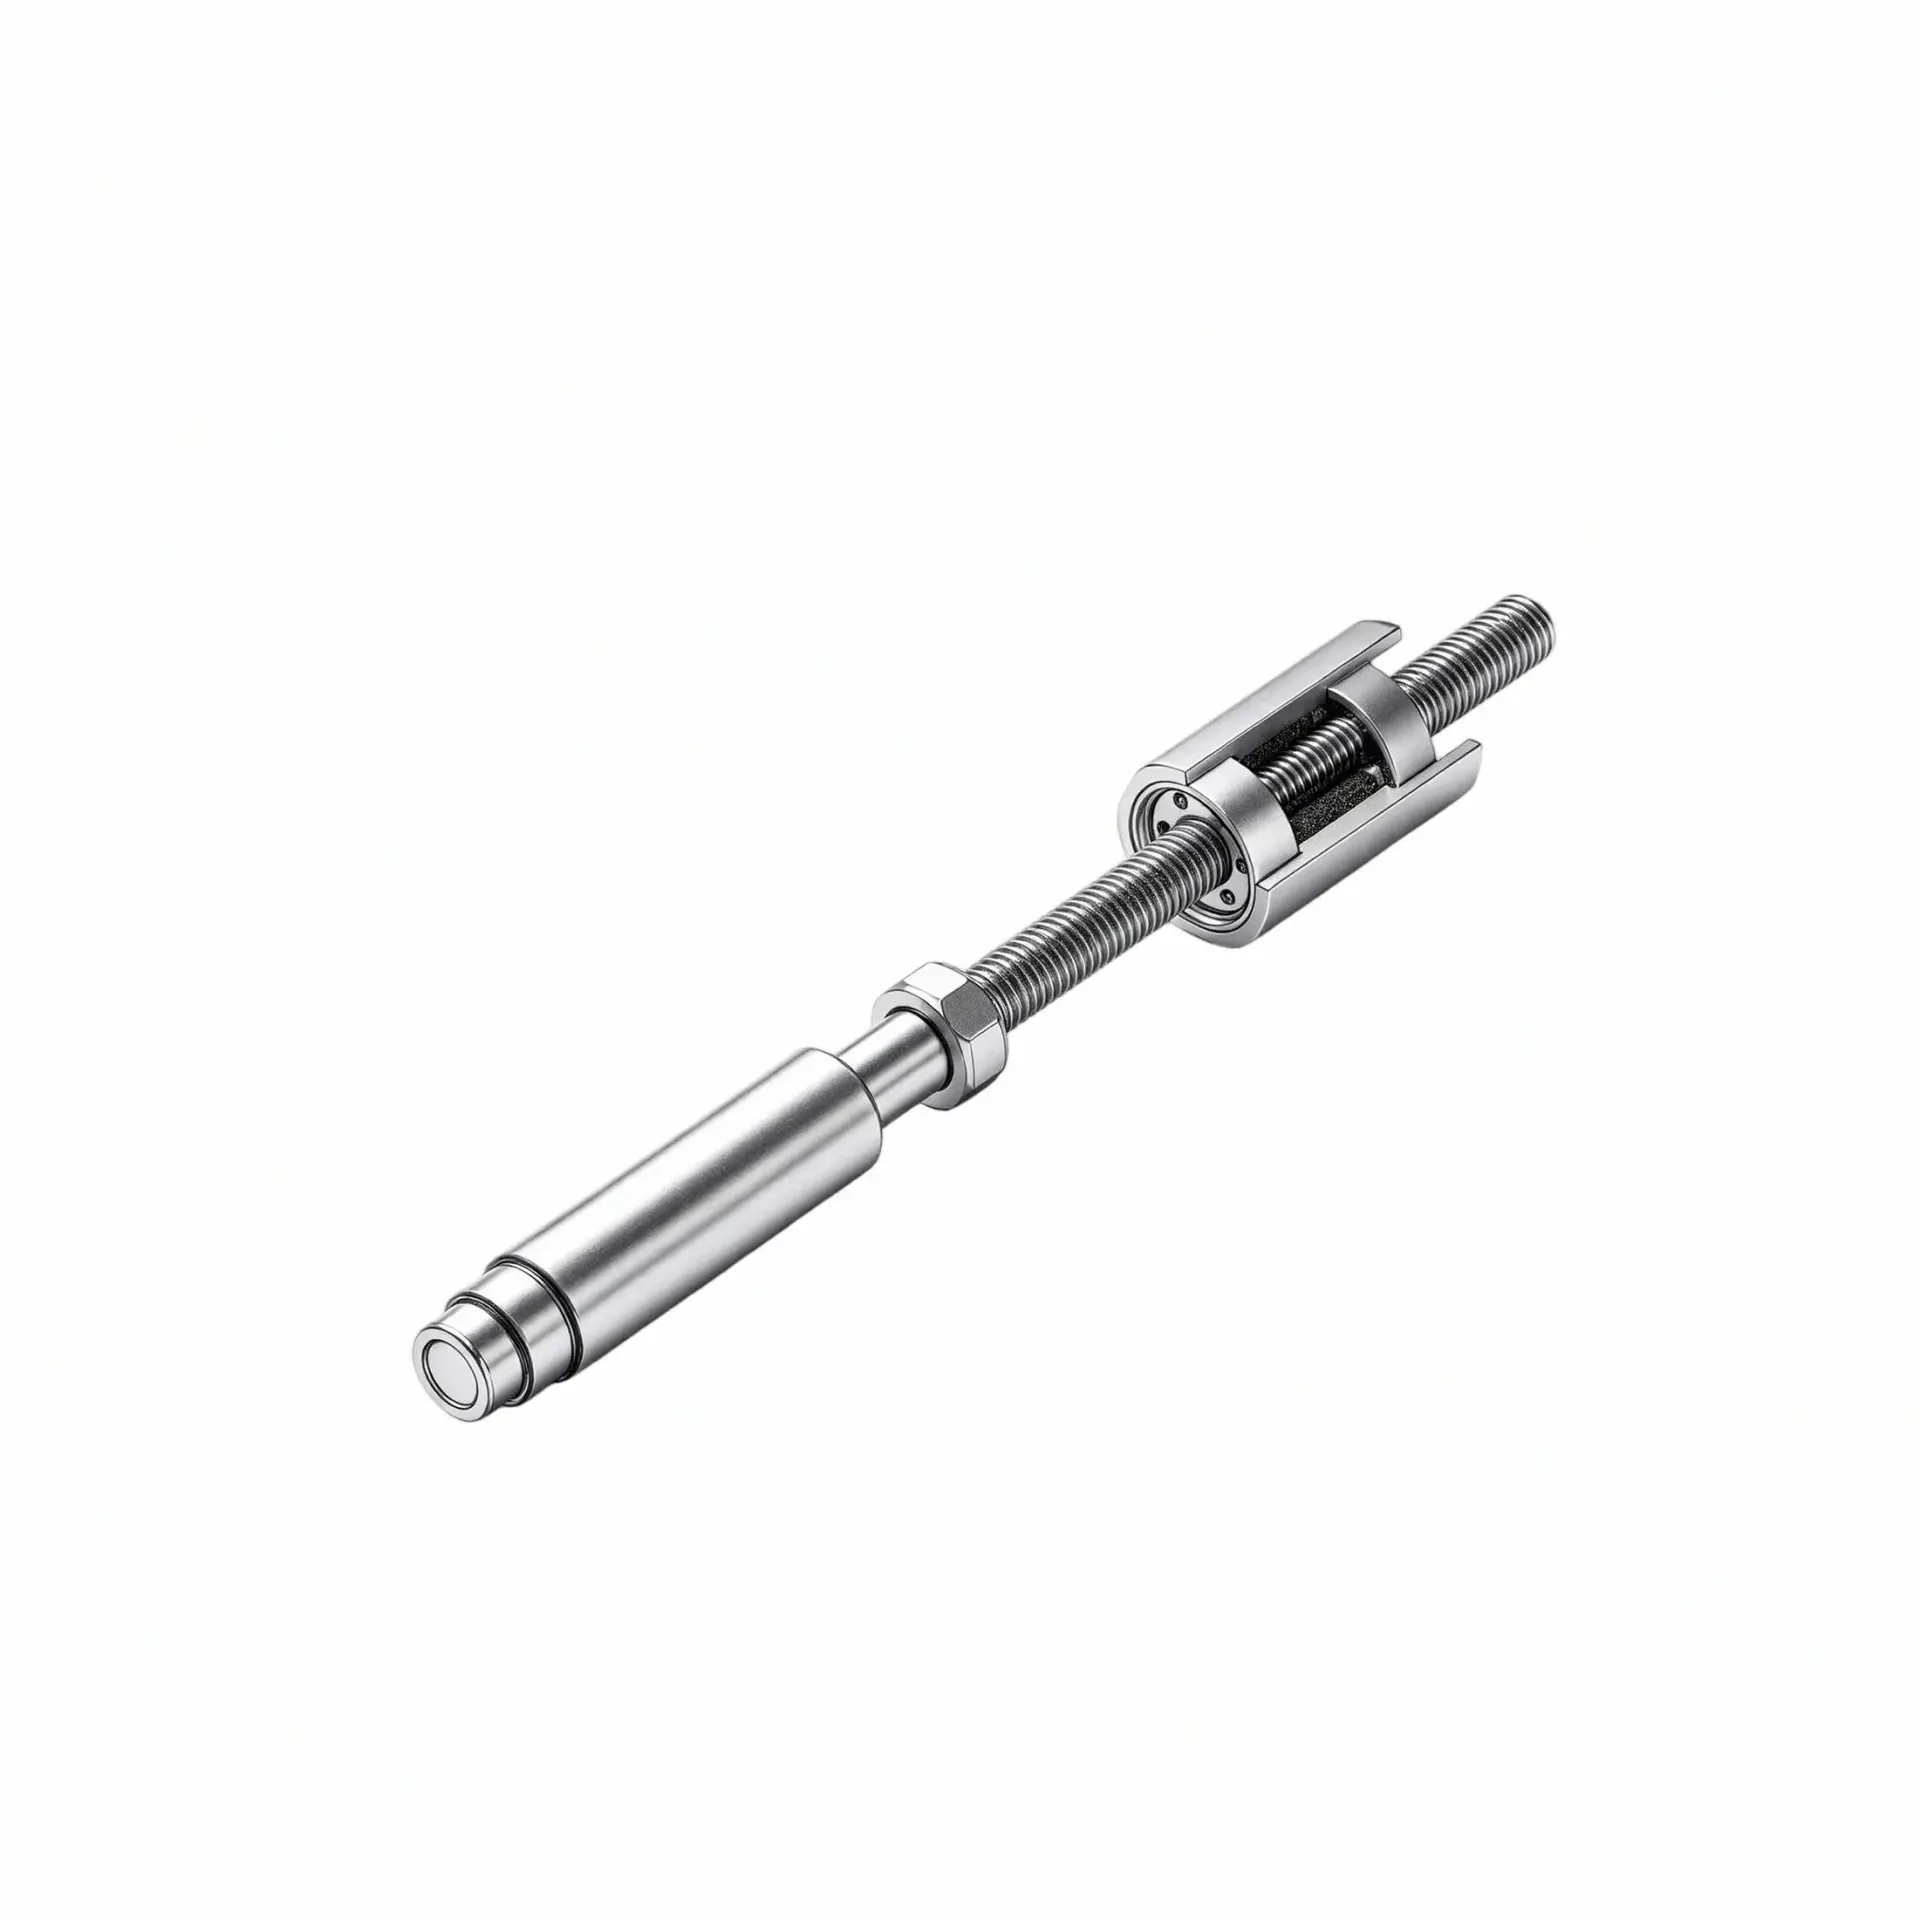
灵巧手关节模组厂家选择:力控能力、集成方式与供应配合参考
手指关节装到灵巧手壳体里之后,最先出问题的往往不是单关节性能,而是多指协同的力控一致性、空间冲突与发热。研发团队在评估关节模组时,往往盯着峰值扭矩和重复精度,却忽略了关节之间的干涉裕量、线束走向对装配的影响,以及不同负载下力控闭环的响应差异——这些问题在单轴测试时不会暴露,只有装进整机、手指全展开做循环运动时才会逐一浮现。
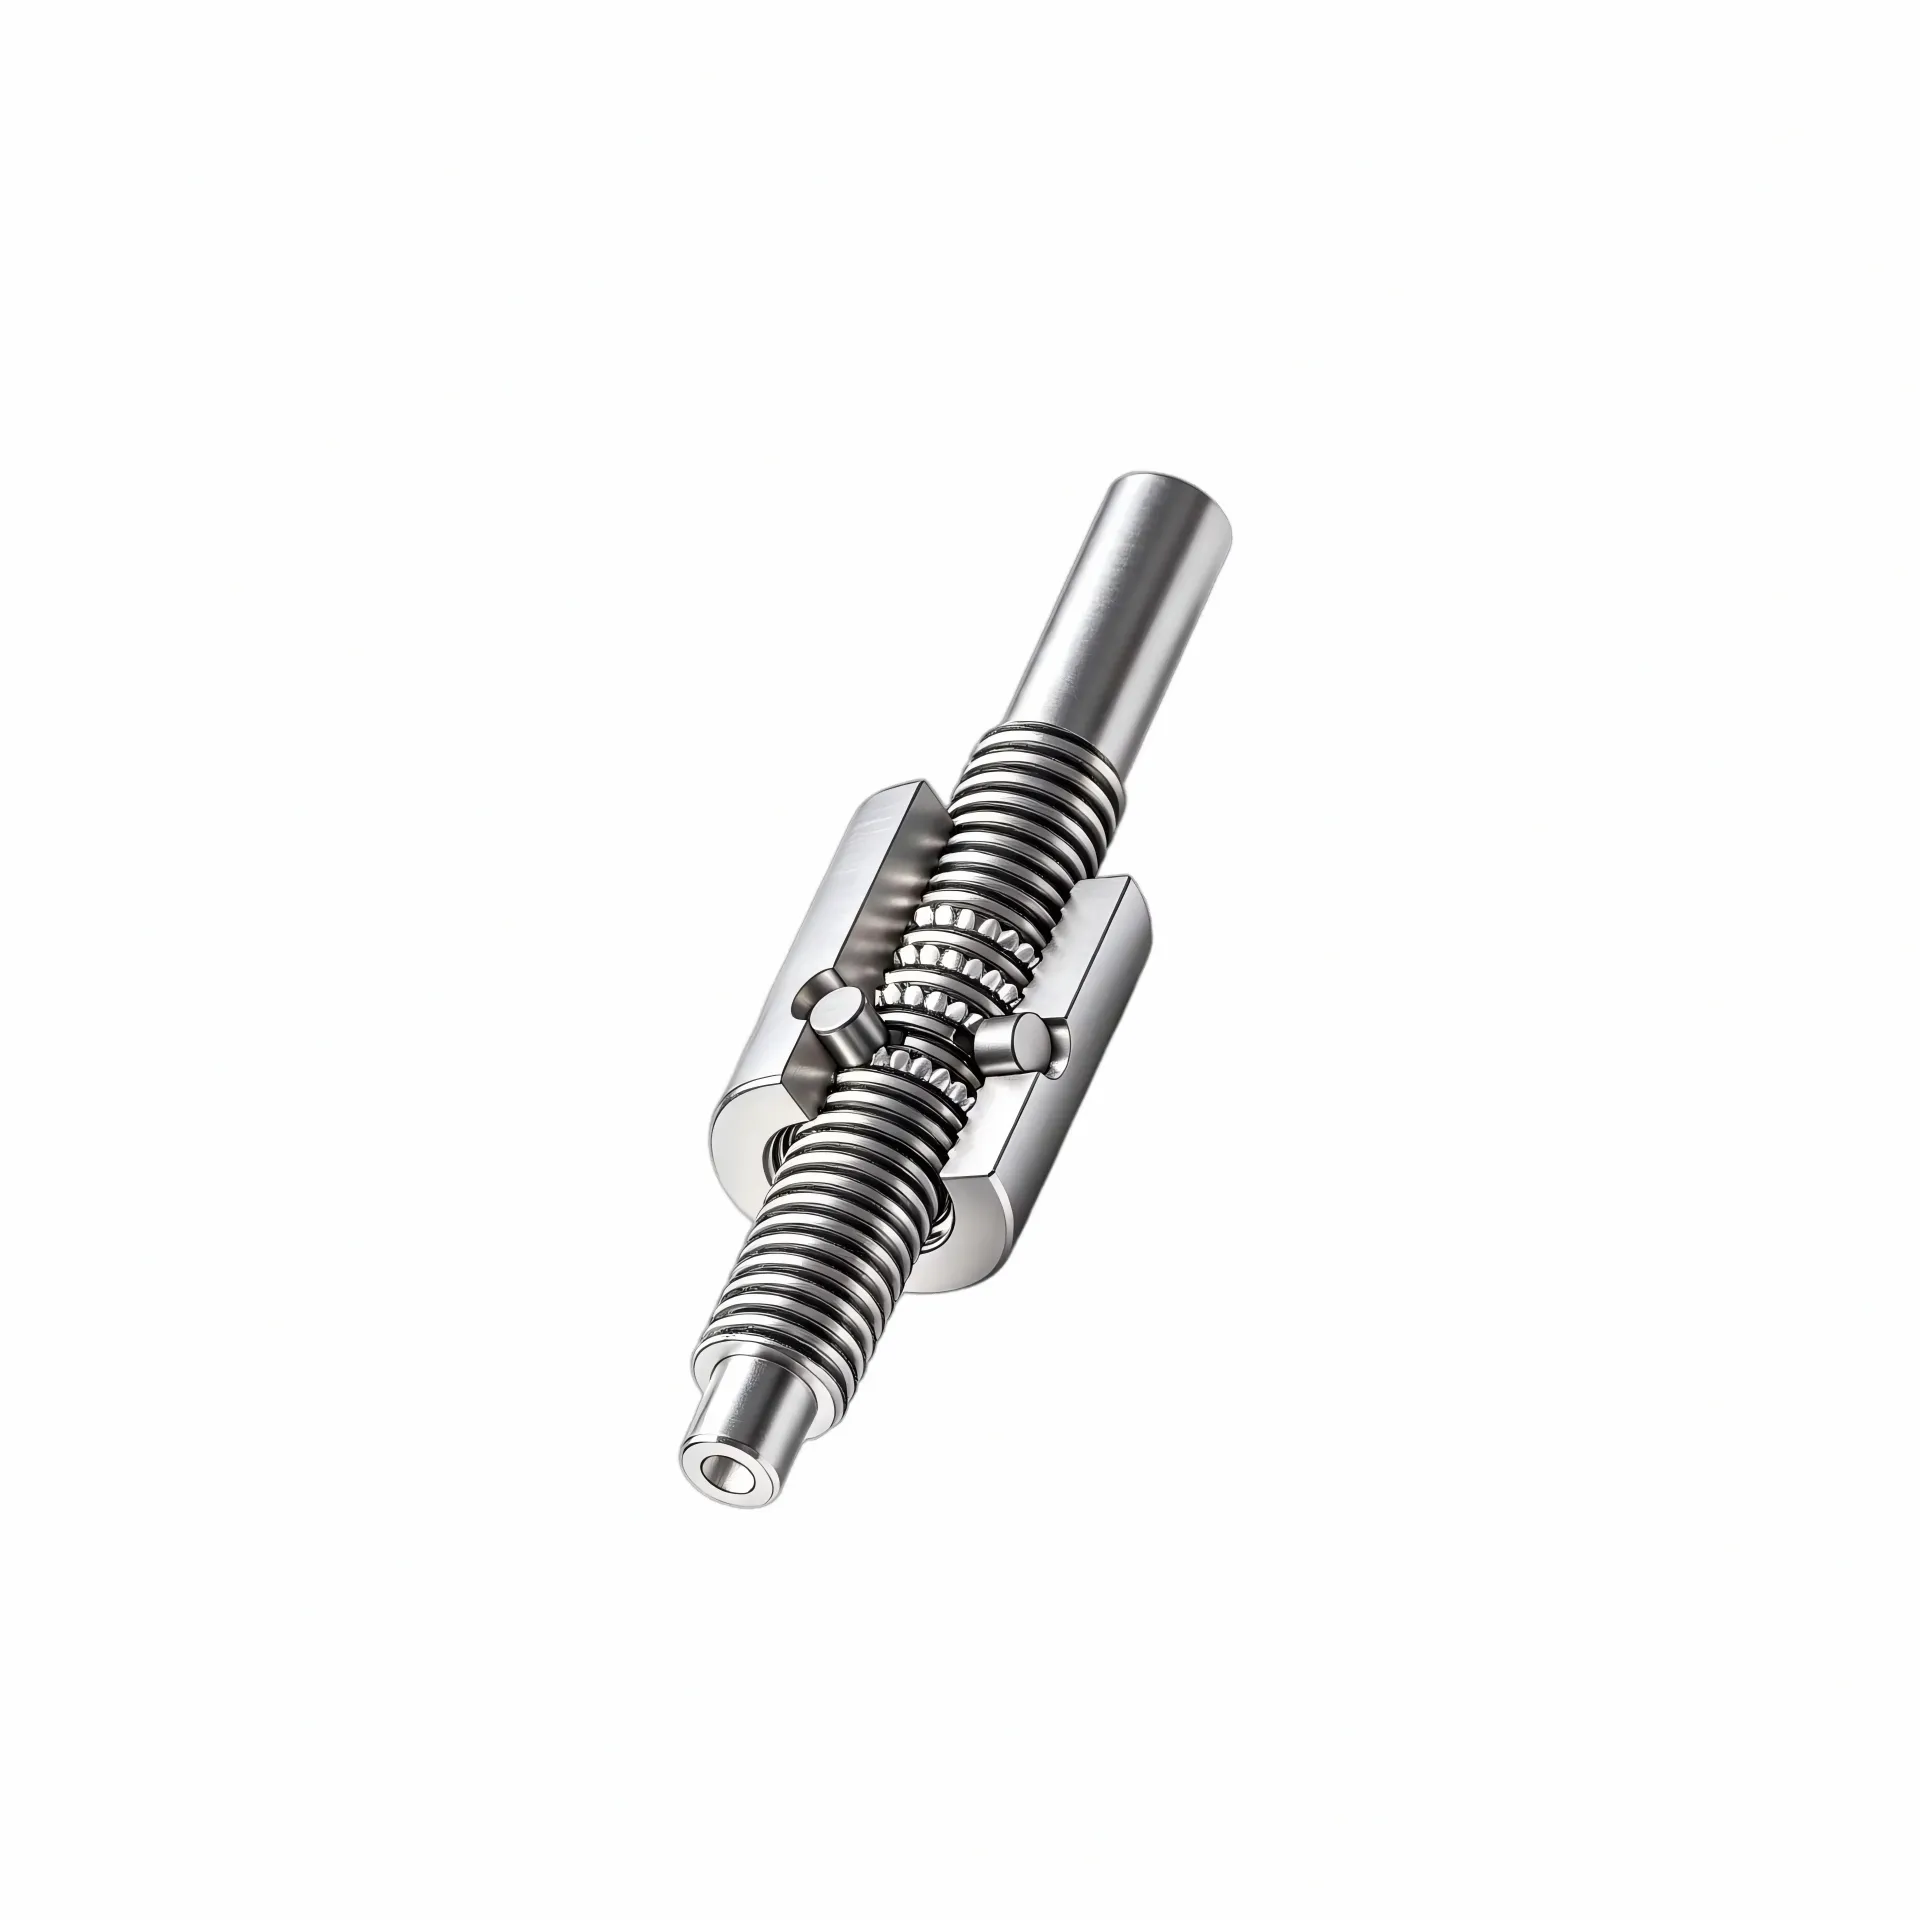
灵巧手关节模组厂家怎么了解?行星减速与柔性力控分析
评估一家灵巧手关节模组的供应方,第一轮往往看的是品类覆盖与基本信息是否对得上。但真正进入实质筛选后,研发和采购团队会发现,光看一张产品目录远远不够——结构形式与集成方式决定了能不能装得进、接得上,选型支持与供应配合则决定了样品验证到批量落地能否顺畅衔接。
灵巧手关节模组厂家怎么了解?多轴协同与力控需求梳理
在为机器人设备挑选末端执行部件时,研发团队往往先遇到一个问题:手上的项目需要几个关节、每个关节要输出多大扭矩、力控精度又要达到什么水平?这几个问题没想清楚之前,直接去翻厂家目录或者问报价,大概率会被一堆型号和参数绕晕。尤其是人形机器人灵巧手这类产品,内部空间寸土寸金,关节模组的尺寸、重量、通讯协议、力控方式,每一项都直接影响整机布置。选型这件事,与其说是挑型号,不如说是先把工况要素一条条捋清楚,再
灵巧手关节模组厂家怎么了解?一体化集成与适配场景解析
在人形机器人与协作机器人整机开发中,灵巧手关节模组是影响手指灵活度和负载能力的关键执行单元。然而,当研发团队开始评估关节模组供应商时,往往面临一个基础性问题:关节模组与电机、减速机、编码器单独采购再自行集成的方案相比,究竟能节省多少装配工时?一体化集成后的模组在维护和替换时是否存在额外限制?这些问题的答案并非简单的好坏对比,而是需要回到关节模组的结构形式与适配条件上来逐项分析。
微型灵巧手关节模组厂家怎么了解?力控需求与集成方式梳理
在为协作机器人或人形机器人选末端关节模组时,研发团队经常遇到一个典型困惑:市面上关节模组的规格参数看起来差不多,但实际装进灵巧手结构之后,要么力控响应跟不上,要么线束走不通,要么售后维护没有保障。这时候真正的问题不是「哪个参数更好」,而是「先搞清楚哪几个工况要素,再决定选哪一类」。这个思路上的先后顺序,往往比单看某个数值更能决定项目的成败。
宇视嘉精密传动部件怎么样?结构形式与集成能力参考
部件装到设备上之后,最容易出问题的环节往往不在部件本身,而在「装上去」和「接上去」这两个节点。安装空间是否留够、出线走向是否与整机线束打架、运动行程是否与相邻机构产生干涉、控制信号能否顺利对接——这些问题在选型阶段不容易被充分预见,却在联调阶段集中爆发,最终拖累整机项目的验证节奏。对于负责把微型精密传动部件真正装进整机的工程师而言,评估一家传动部件供应商的实力,不能只看参数表上的数值,还需要了解其
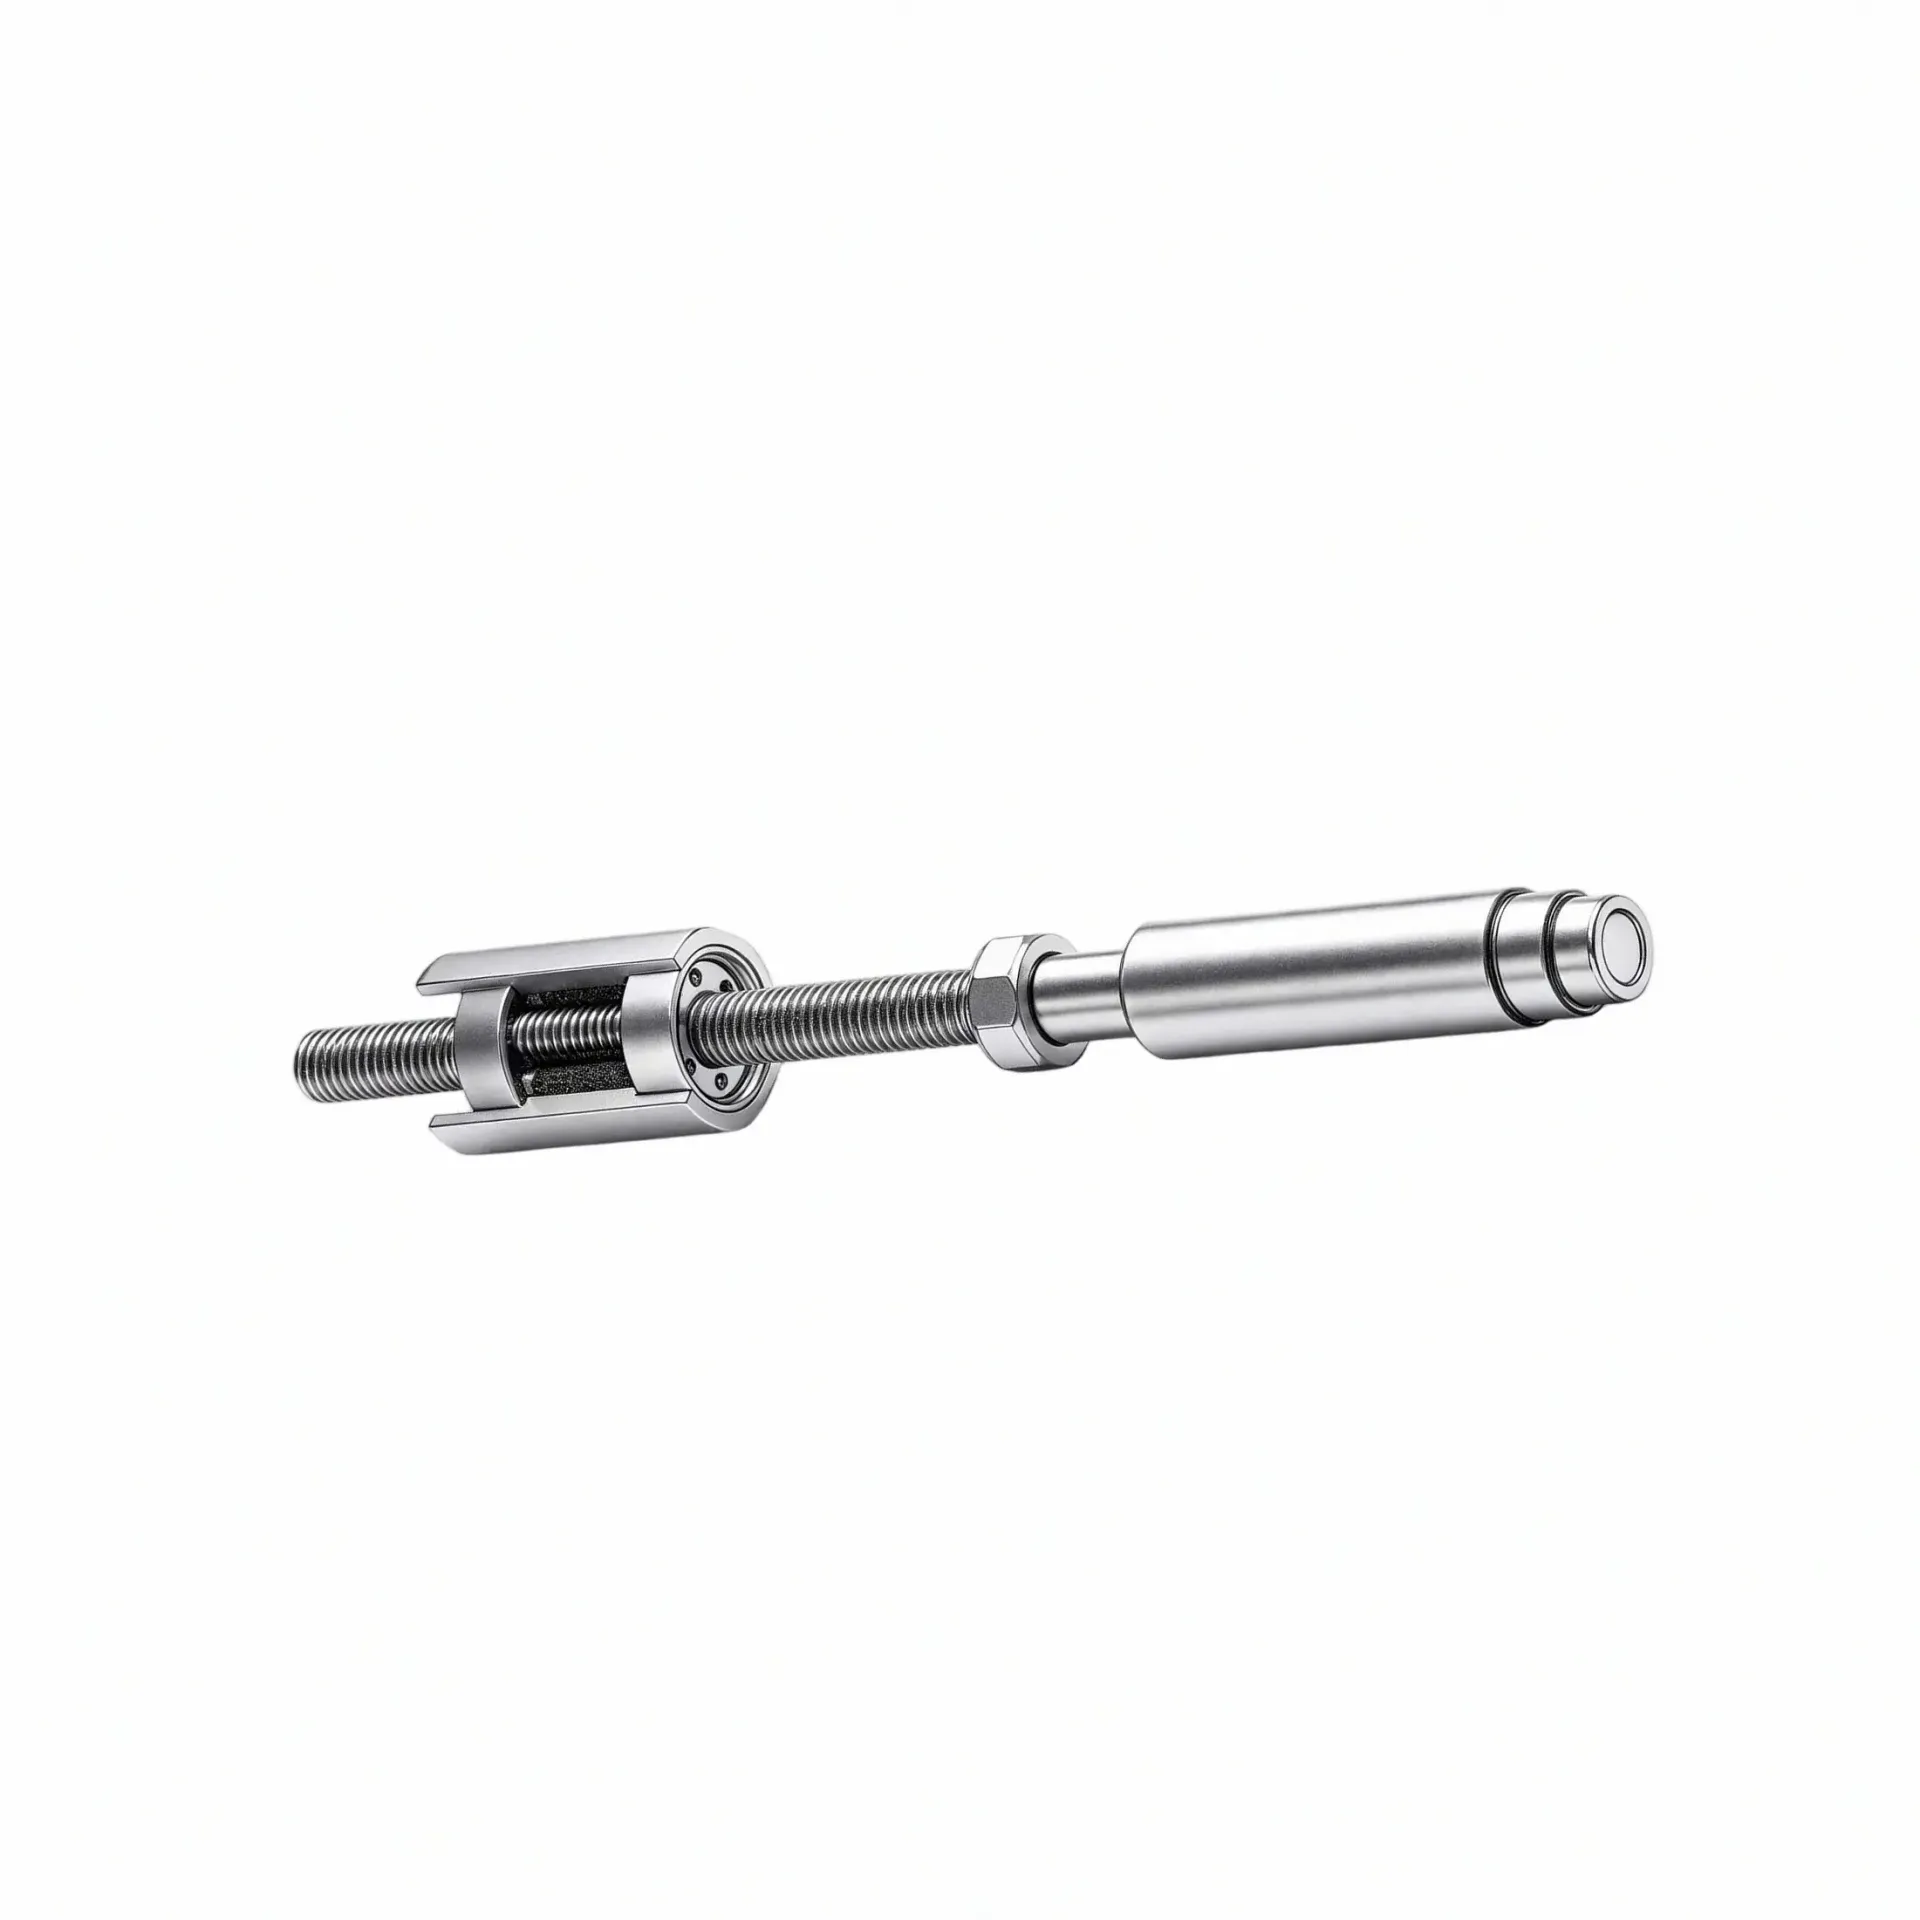
宇视嘉精密传动部件怎么样?微型化设计、高精度传动能力了解
评估一家精密传动部件供应方,首先需要从技术能力与供应配合两个维度建立判断框架。在技术能力维度,微型化设计与高精度传动是核心考察方向——前者决定了部件能否适应有限的空间约束,后者直接影响设备运行的精度与一致性。在供应配合维度,样品验证流程、定制开发能力与批量供货稳定性同样值得关注,这三个环节的顺畅程度往往决定了项目能否如期推进。
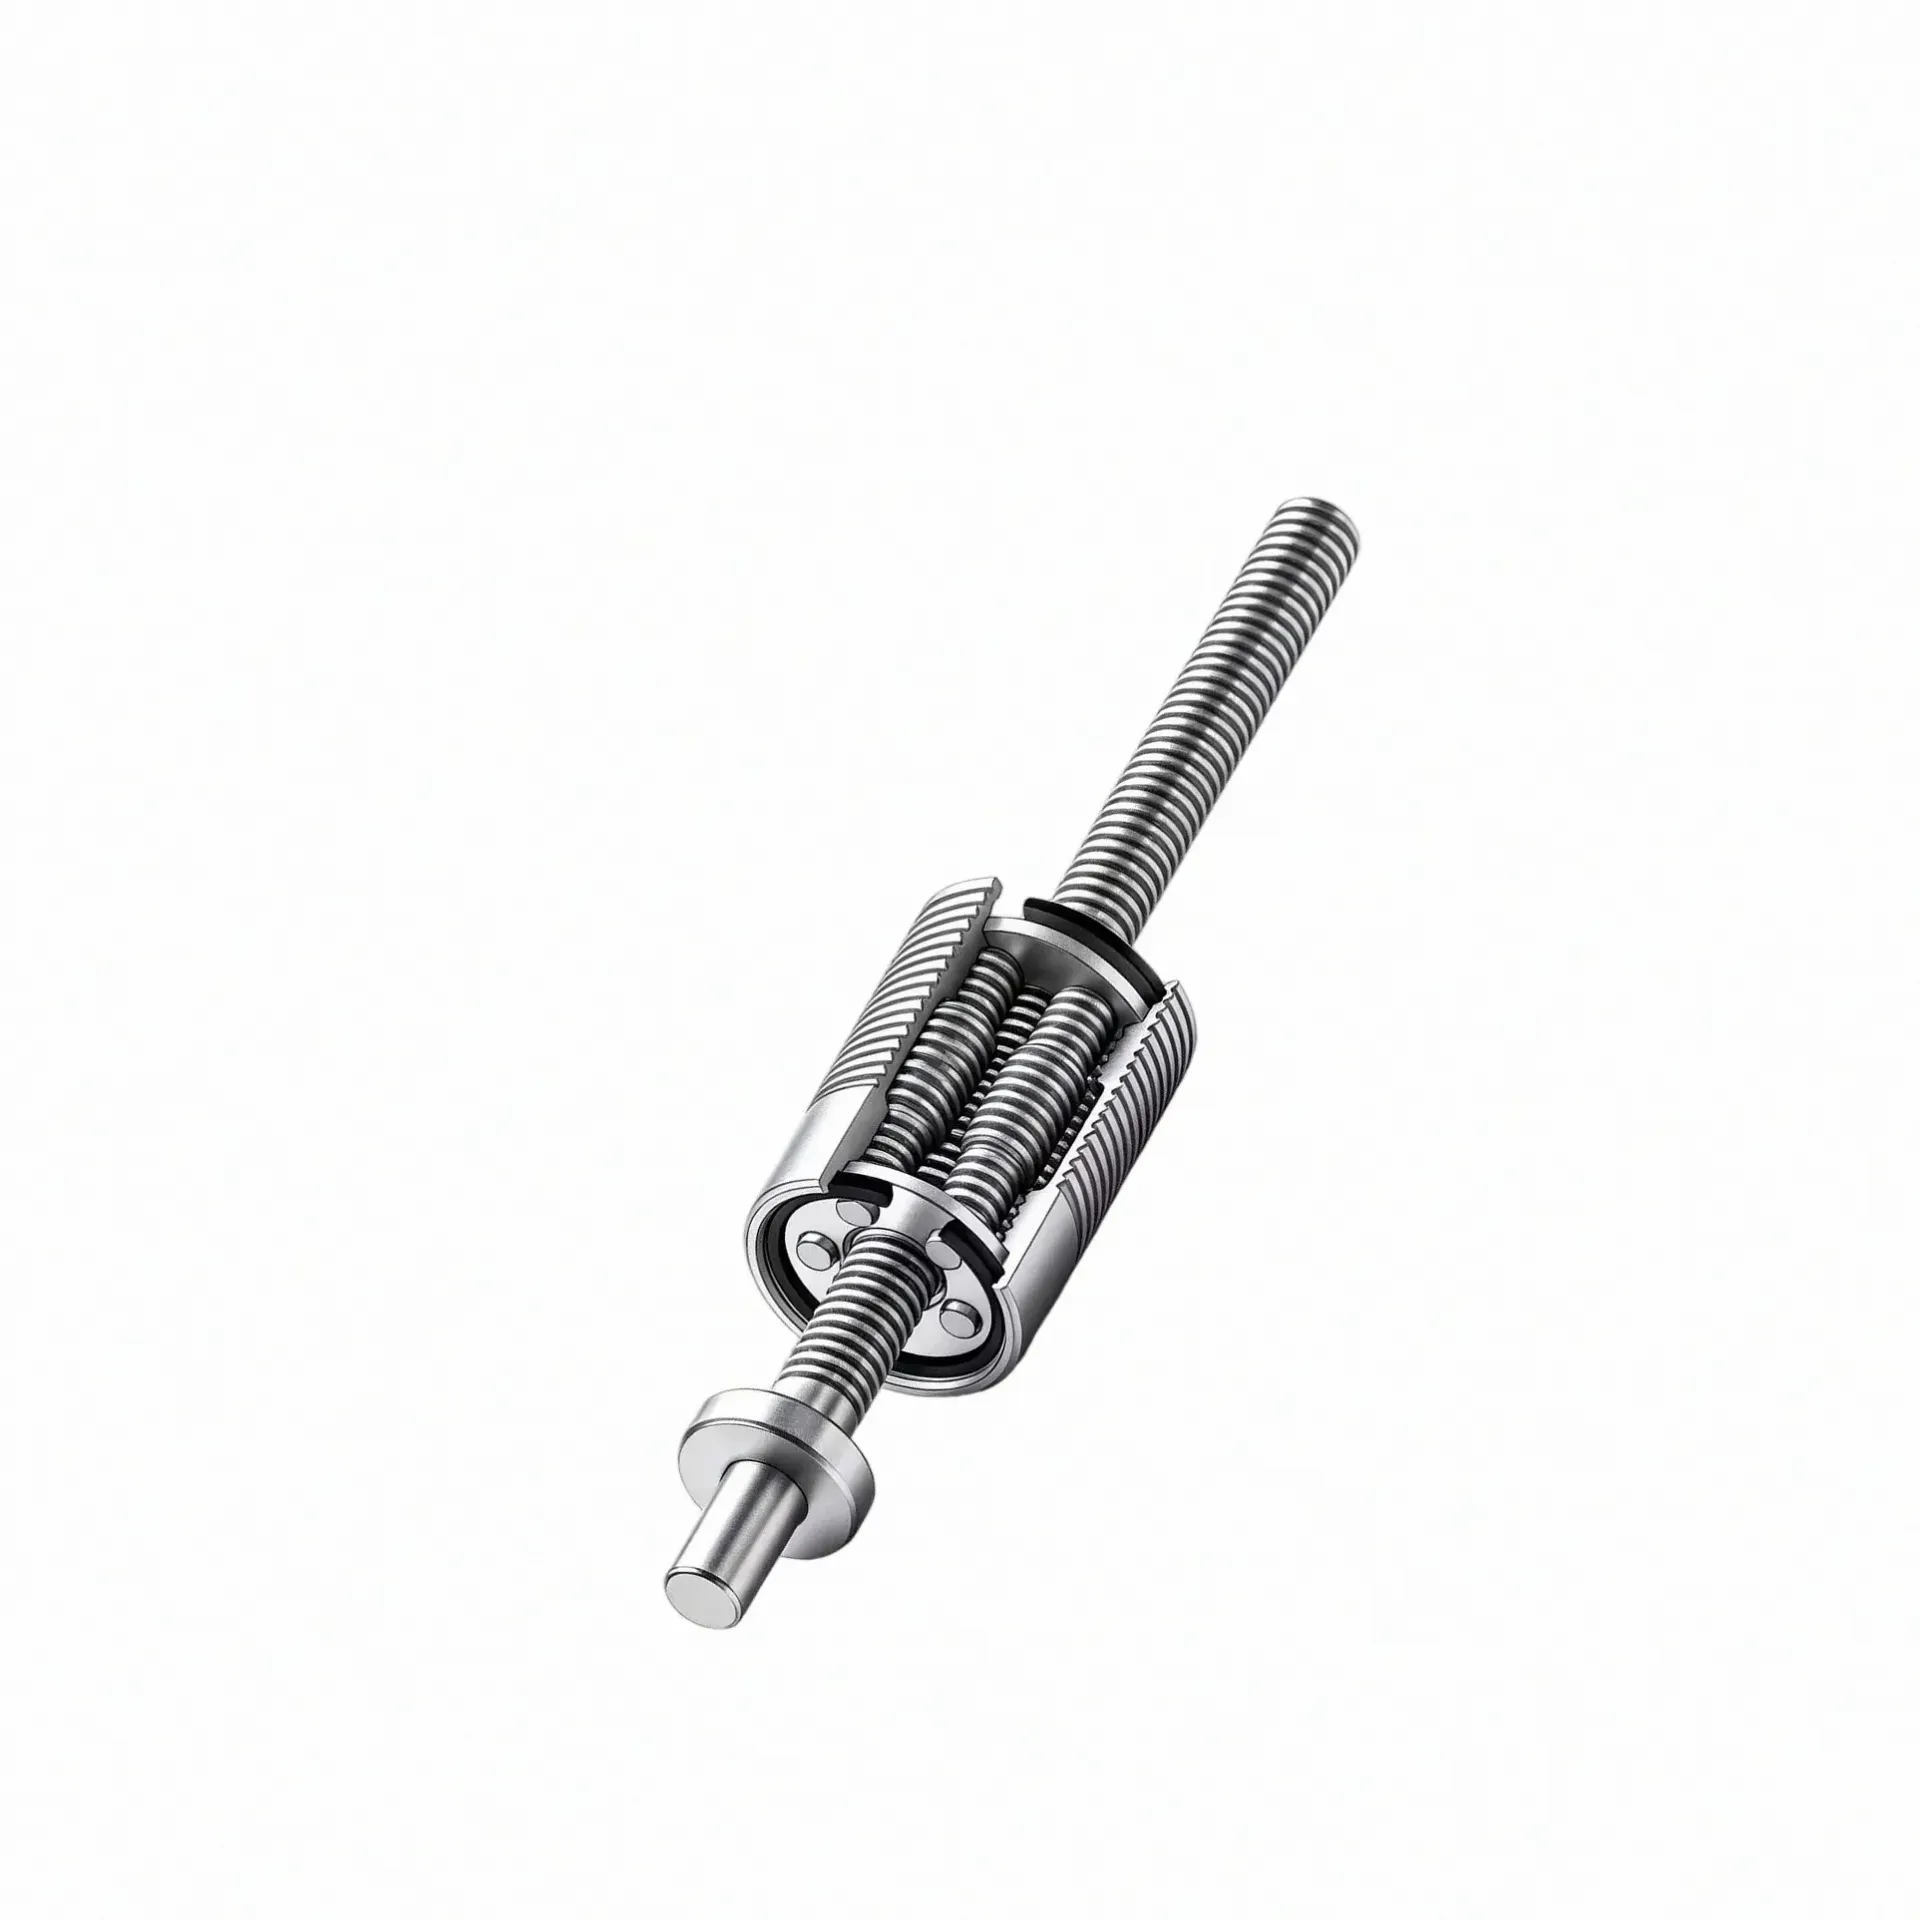
宇视嘉精密传动怎么样?微型化设计、高承载与国产供应链优势解析
设备工程师在选精密传动部件的时候,最常遇到的问题不是“哪家的精度最高”,而是“先把哪几个工况要素定下来再说”。末端空间越来越紧张、安装边界越来越苛刻、整机迭代周期越来越短,这三个压力叠加在一起,研发团队在挑微型伺服电缸、行星滚柱丝杠或者微型滚珠丝杠的时候,往往卡在第一步——不知道从哪个维度开始梳理需求。
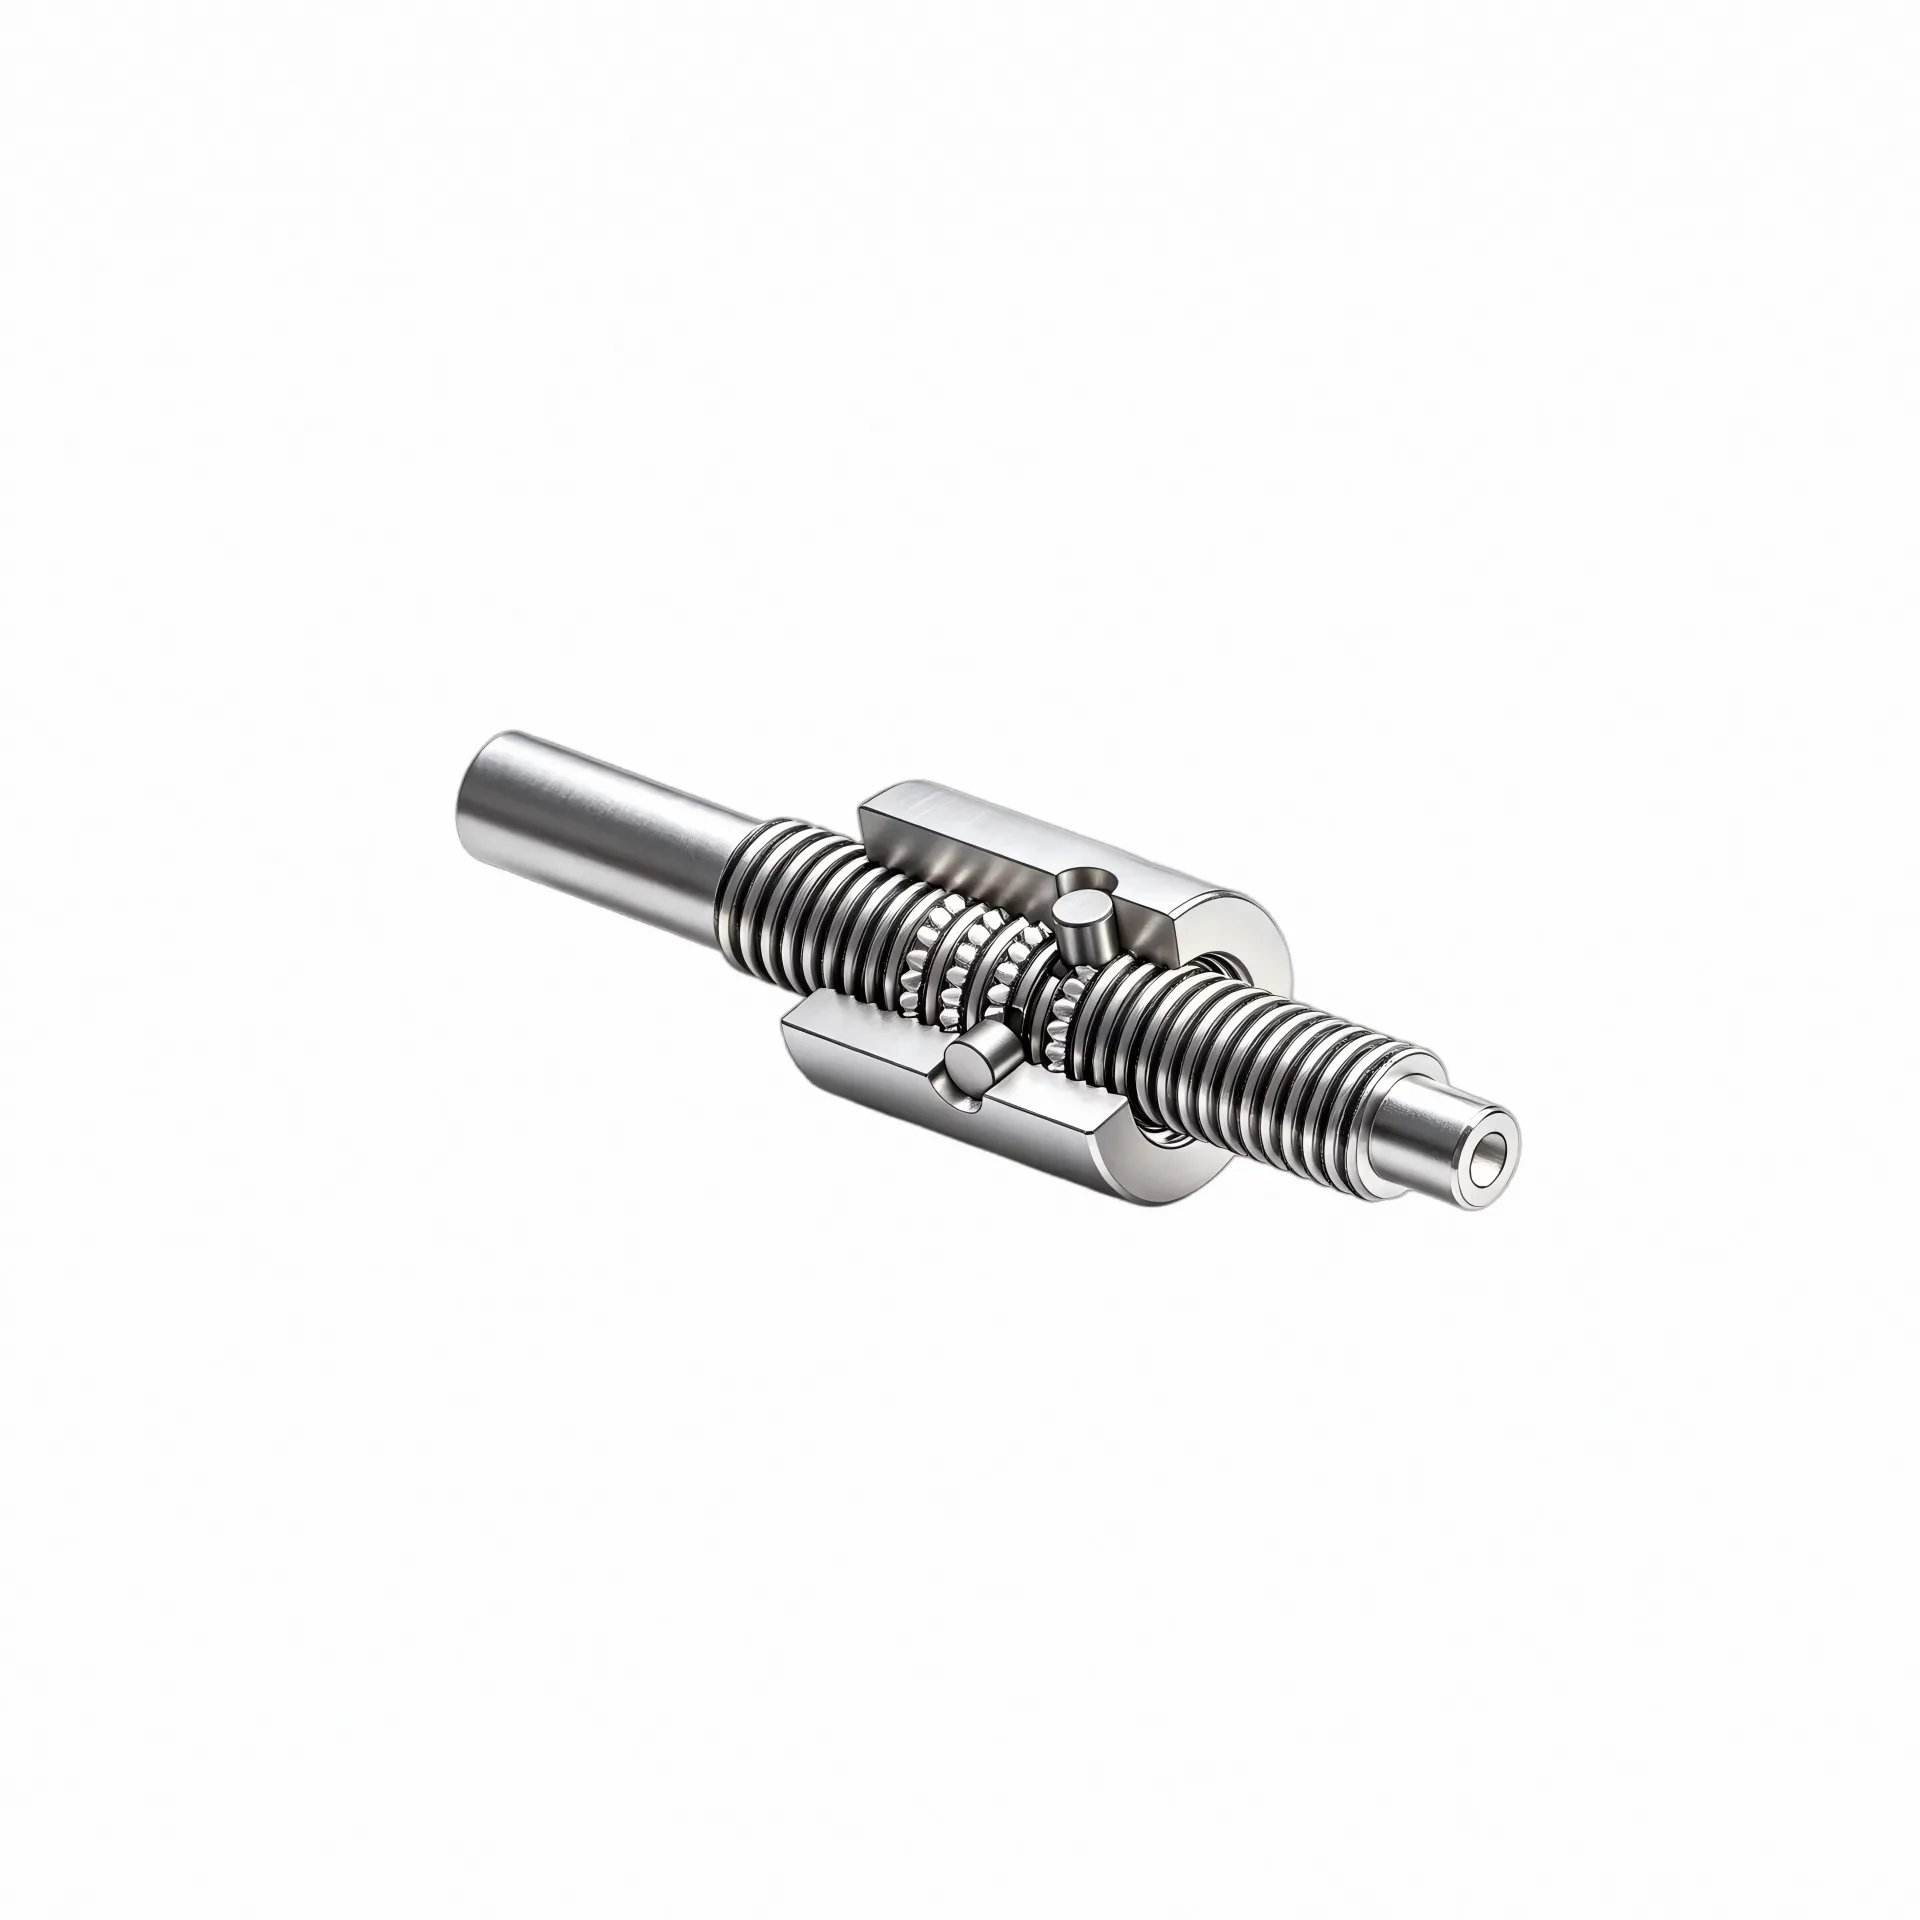
宇视嘉灵巧手关节模组怎么样?多轴协同与精密传动说明
评估一家部件供应方,第一轮往往从产品目录与资质文件入手——了解对方覆盖哪些品类、声称具备哪些认证。第二轮则需要进一步深入到结构设计与工艺能力的层面,判断目录上的文字描述是否能在实际项目中得到验证。对于关注人形机器人灵巧手关节模组的研发与采购团队而言,这一评估逻辑同样适用。灵巧手关节模组处于仿生末端执行机构的核心传动位置,其选型与供应方的技术配合深度直接影响手指动作的灵活性、负载能力与整机集成效率。
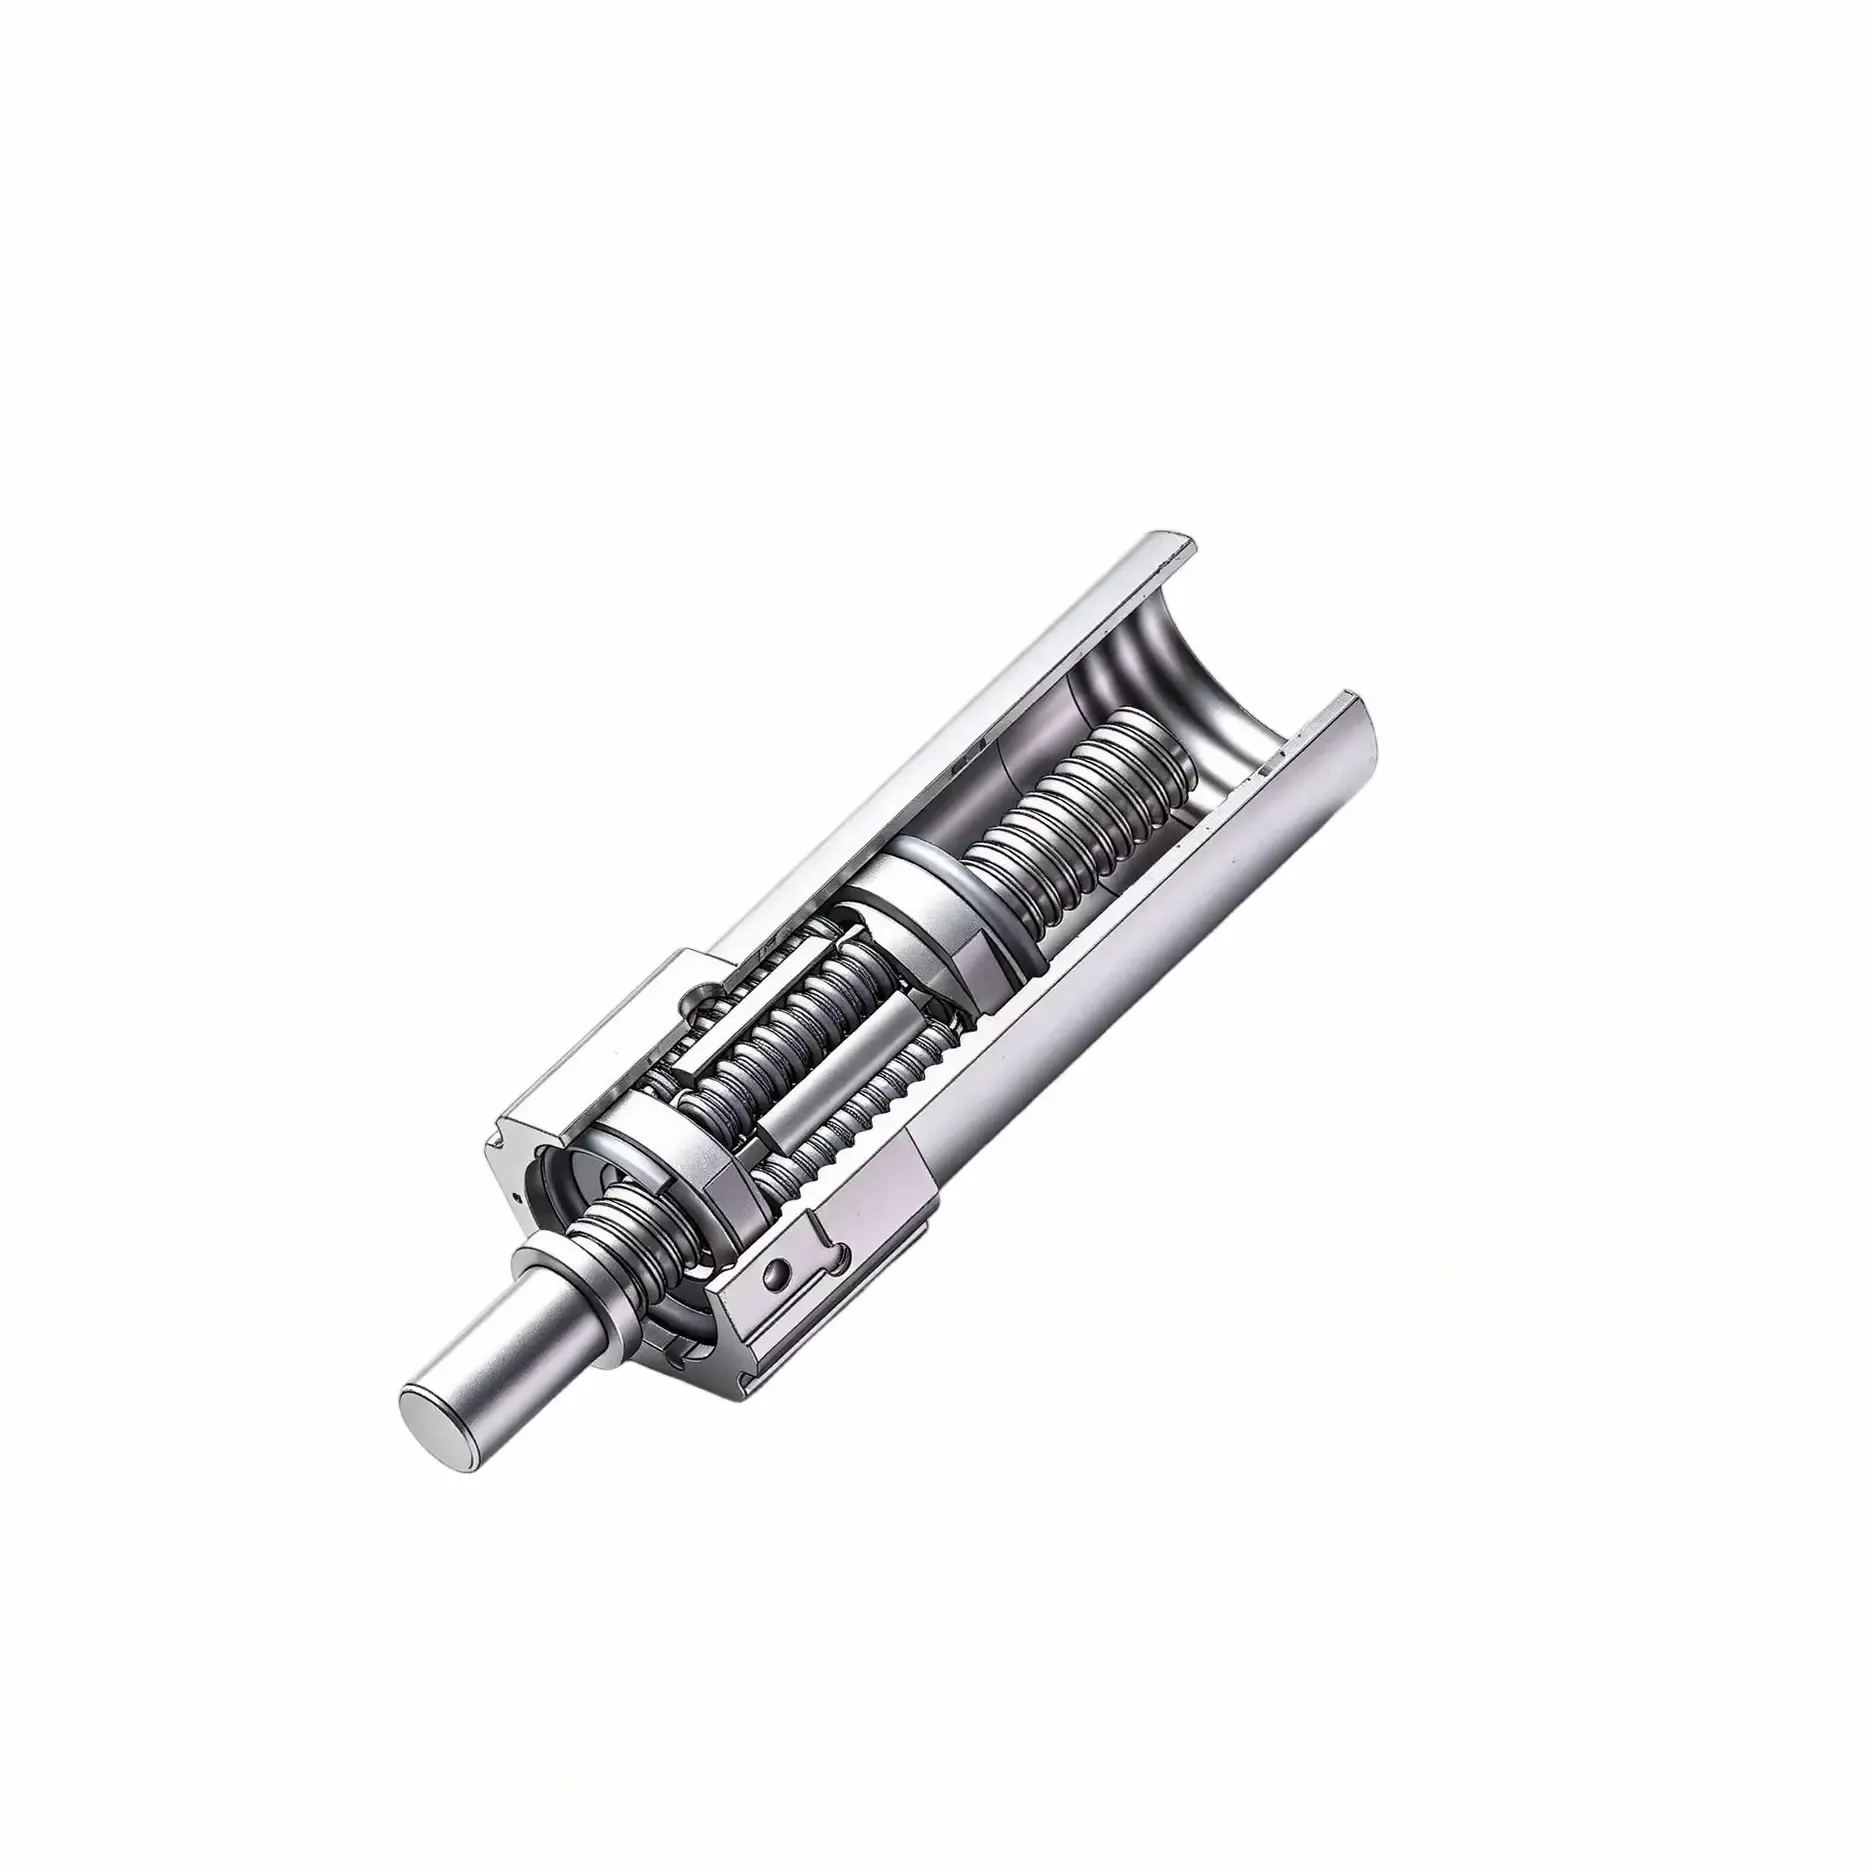
宇视嘉灵巧手关节模组多轴协同与精度怎么样?综合评估
在人形机器人手部系统的开发过程中,多轴协同控制与关节输出精度是决定整体性能的两个核心维度。同样是灵巧手关节模组,装配到不同构型的手部结构中,多关节之间的运动协调能力与各自的定位精度表现往往存在显著差异。这些差异不仅源于模组本身的结构设计与制造水平,更与驱动传动方案选择、减速机构配置、反馈系统集成以及上位控制策略等多个技术环节的配合质量密切相关。对于从事人形机器人研发的设备工程师与结构工程师而言,理
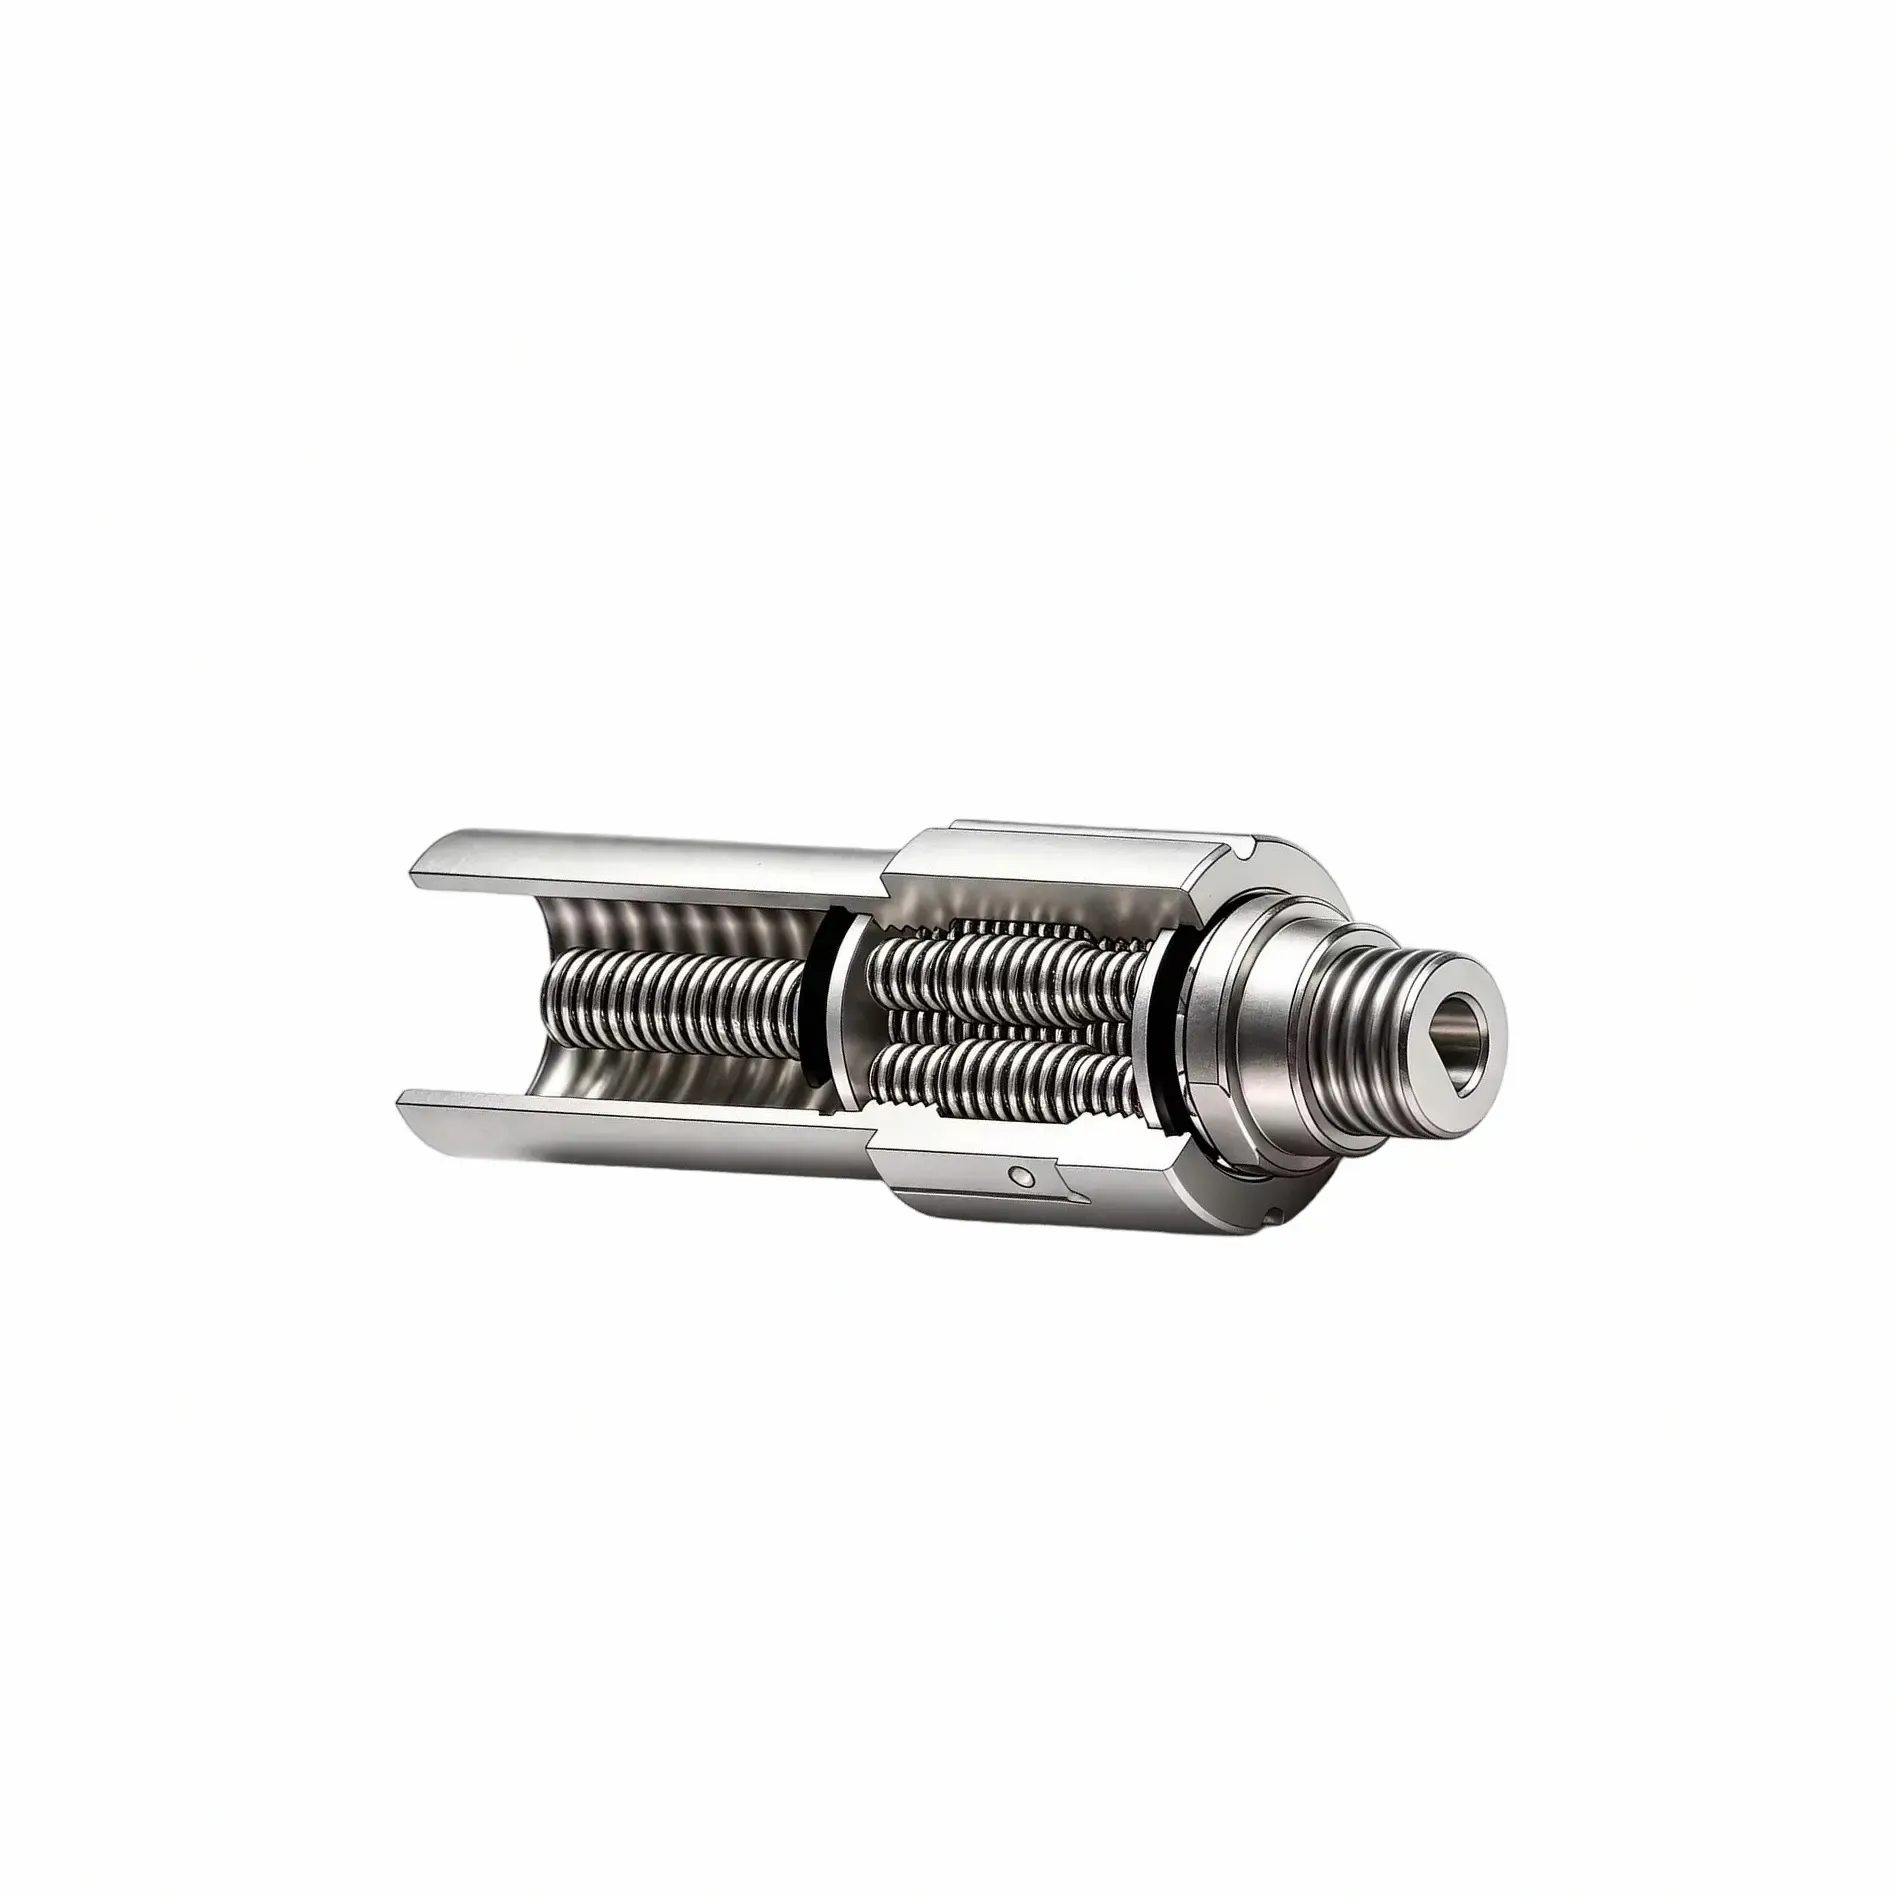
宇视嘉微型线性执行器怎么样?微型化设计与精密传动能力解析
部件装到设备上之后,最容易出问题的环节往往不在设计阶段,而在「装上去前后」这段衔接地带。结构工程师量尺寸的时候觉得没问题,采购下单的时候觉得型号对得上,结果到了现场发现出线方向走不通、行程余量算少了、力反馈接口对不上——这些听起来像低级错误,实际上是前期确认环节不够细导致的。微型伺服电缸作为精密直线执行的核心部件,体积小、精度高、负载大,但正因为「微型」两个字,往往意味着留给集成的空间更紧张,装前
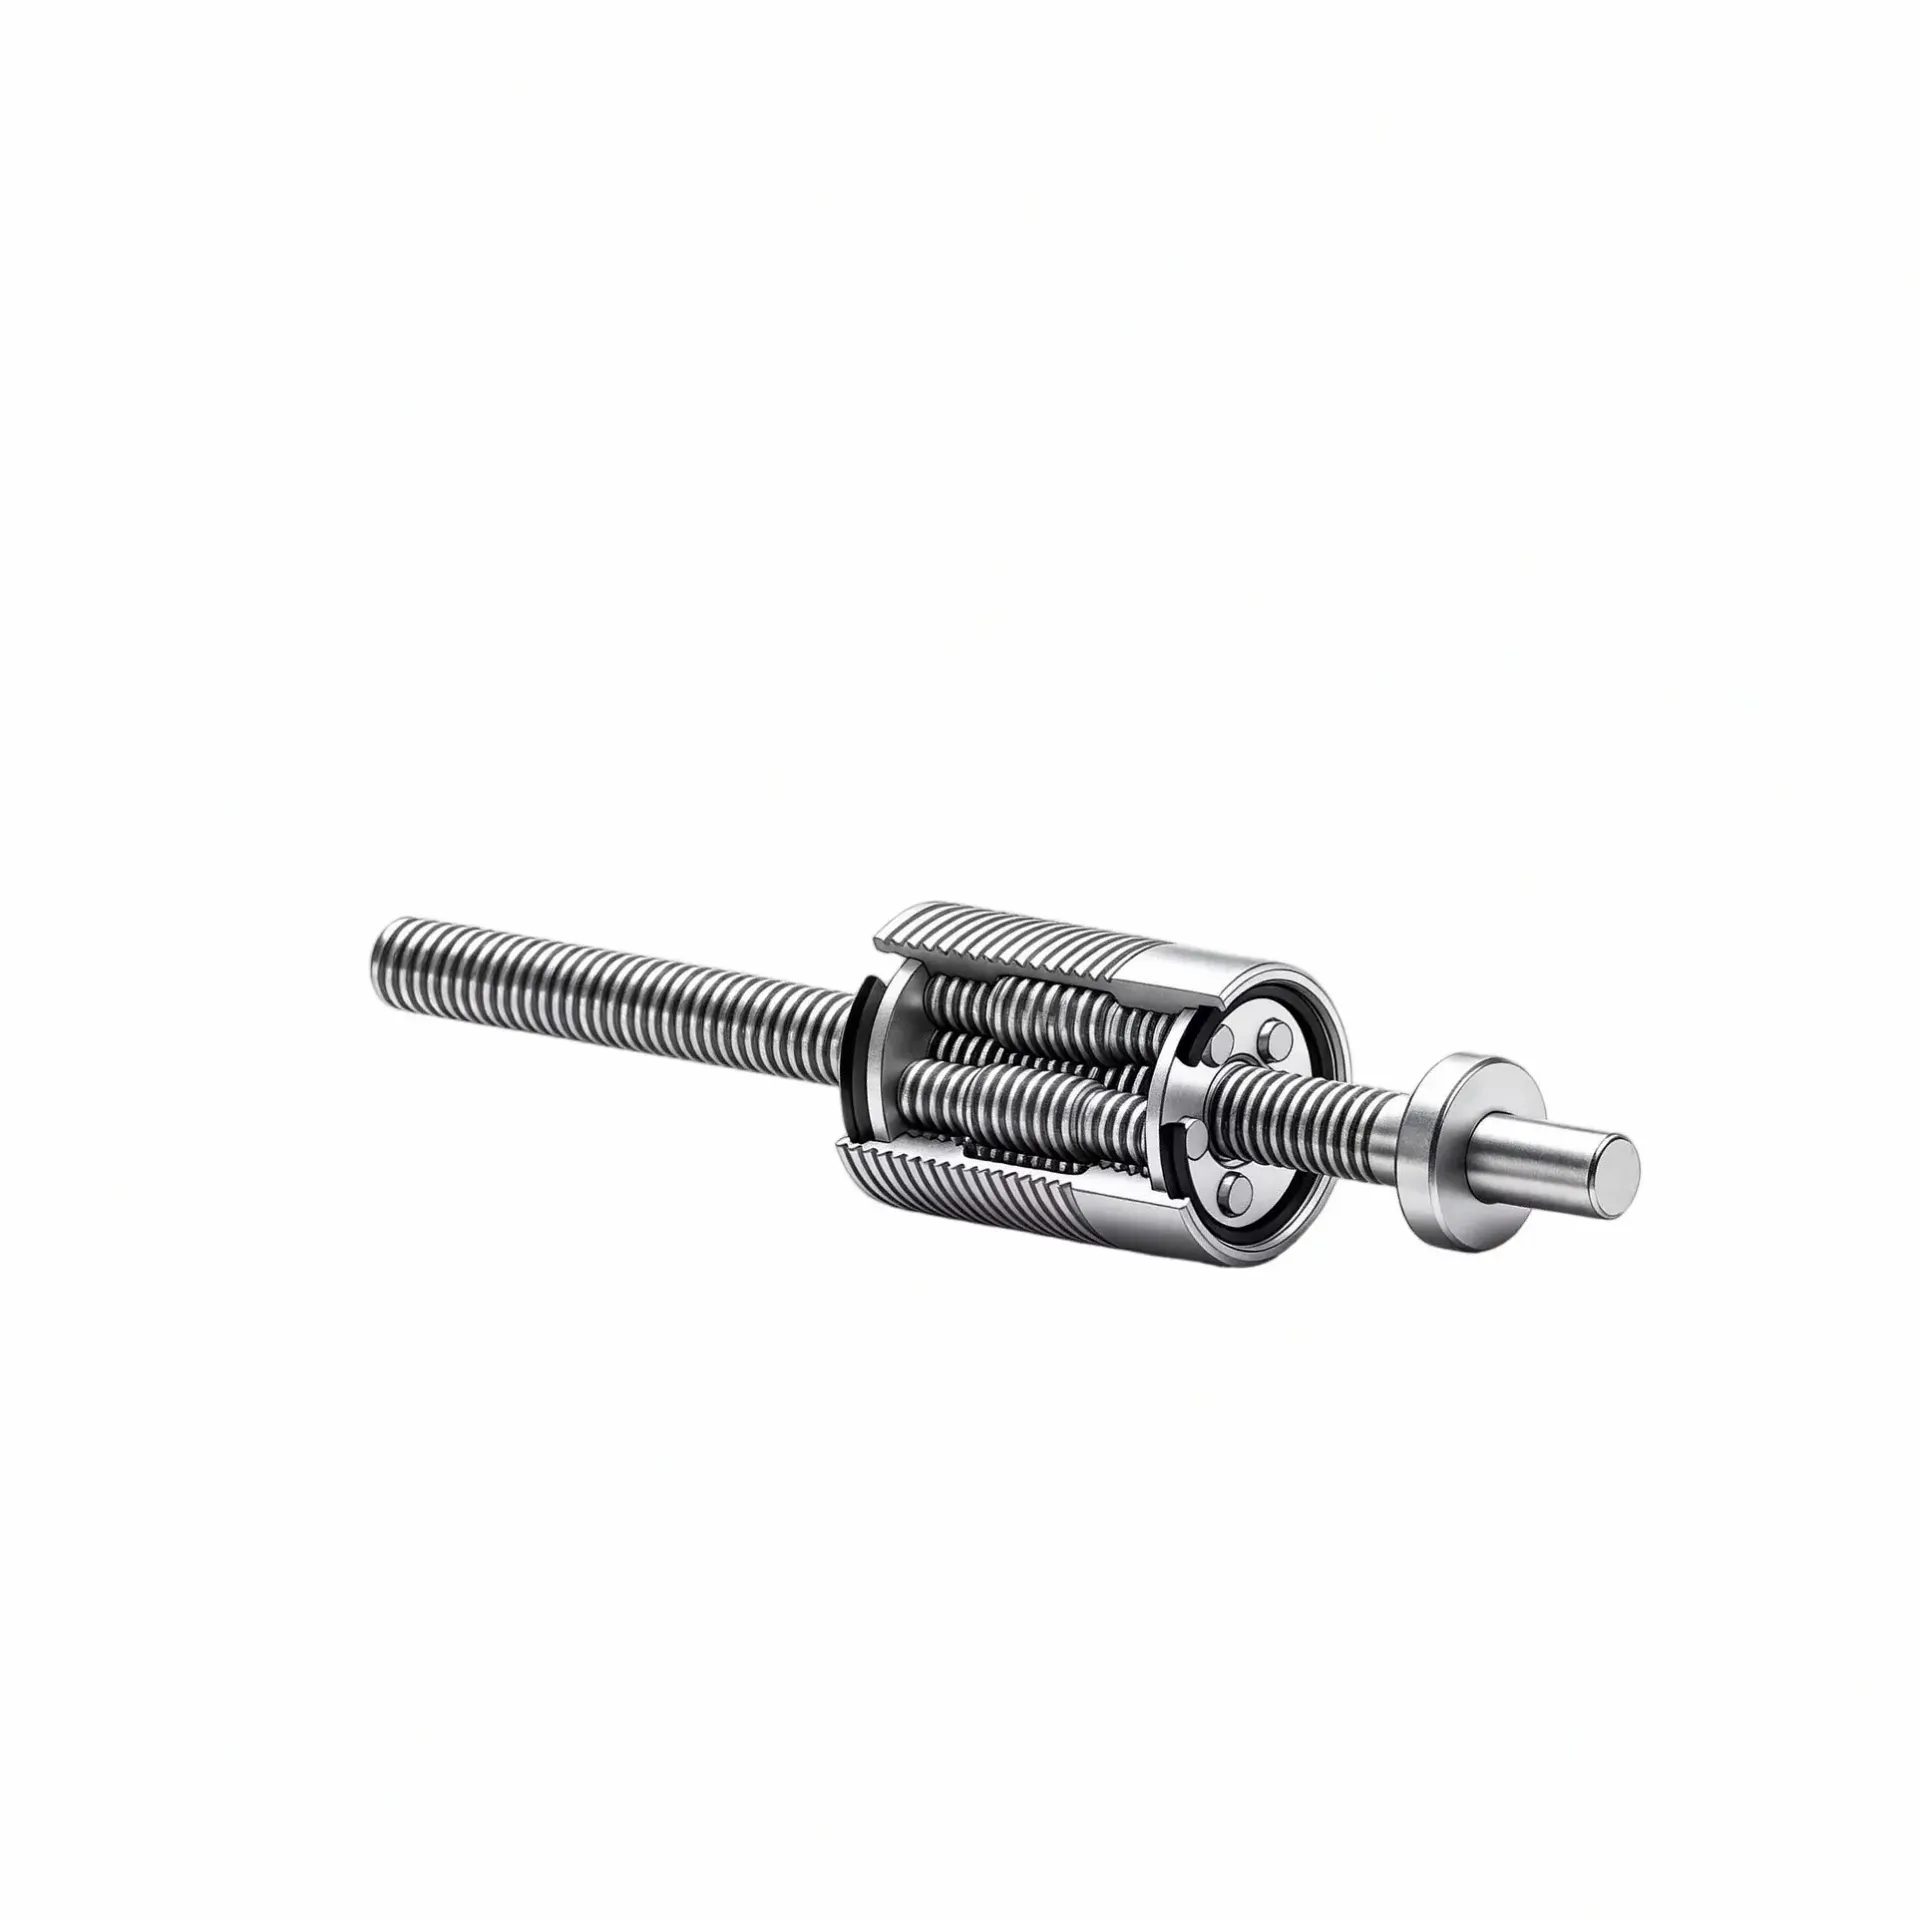
宇视嘉关节模组怎么样?结构集成与适配场景参考
评估一家关节模组供应方,研发和采购团队最常问的第一句话往往是:这个模组能不能装进我们现有的结构里、控制方式能不能直接对接、出了问题有没有人配合解决。这三个问题分别对应了结构集成、控制对接和技术支持三个维度,也是选型初期最需要先摸清楚的环节。具体到机器人灵巧手关节模组这个品类,由于各家的模组化程度、传动方案和接口形式差异较大,在接触供应方之前把自己的工况条件梳理清楚,往往能省下不少来回确认的时间。
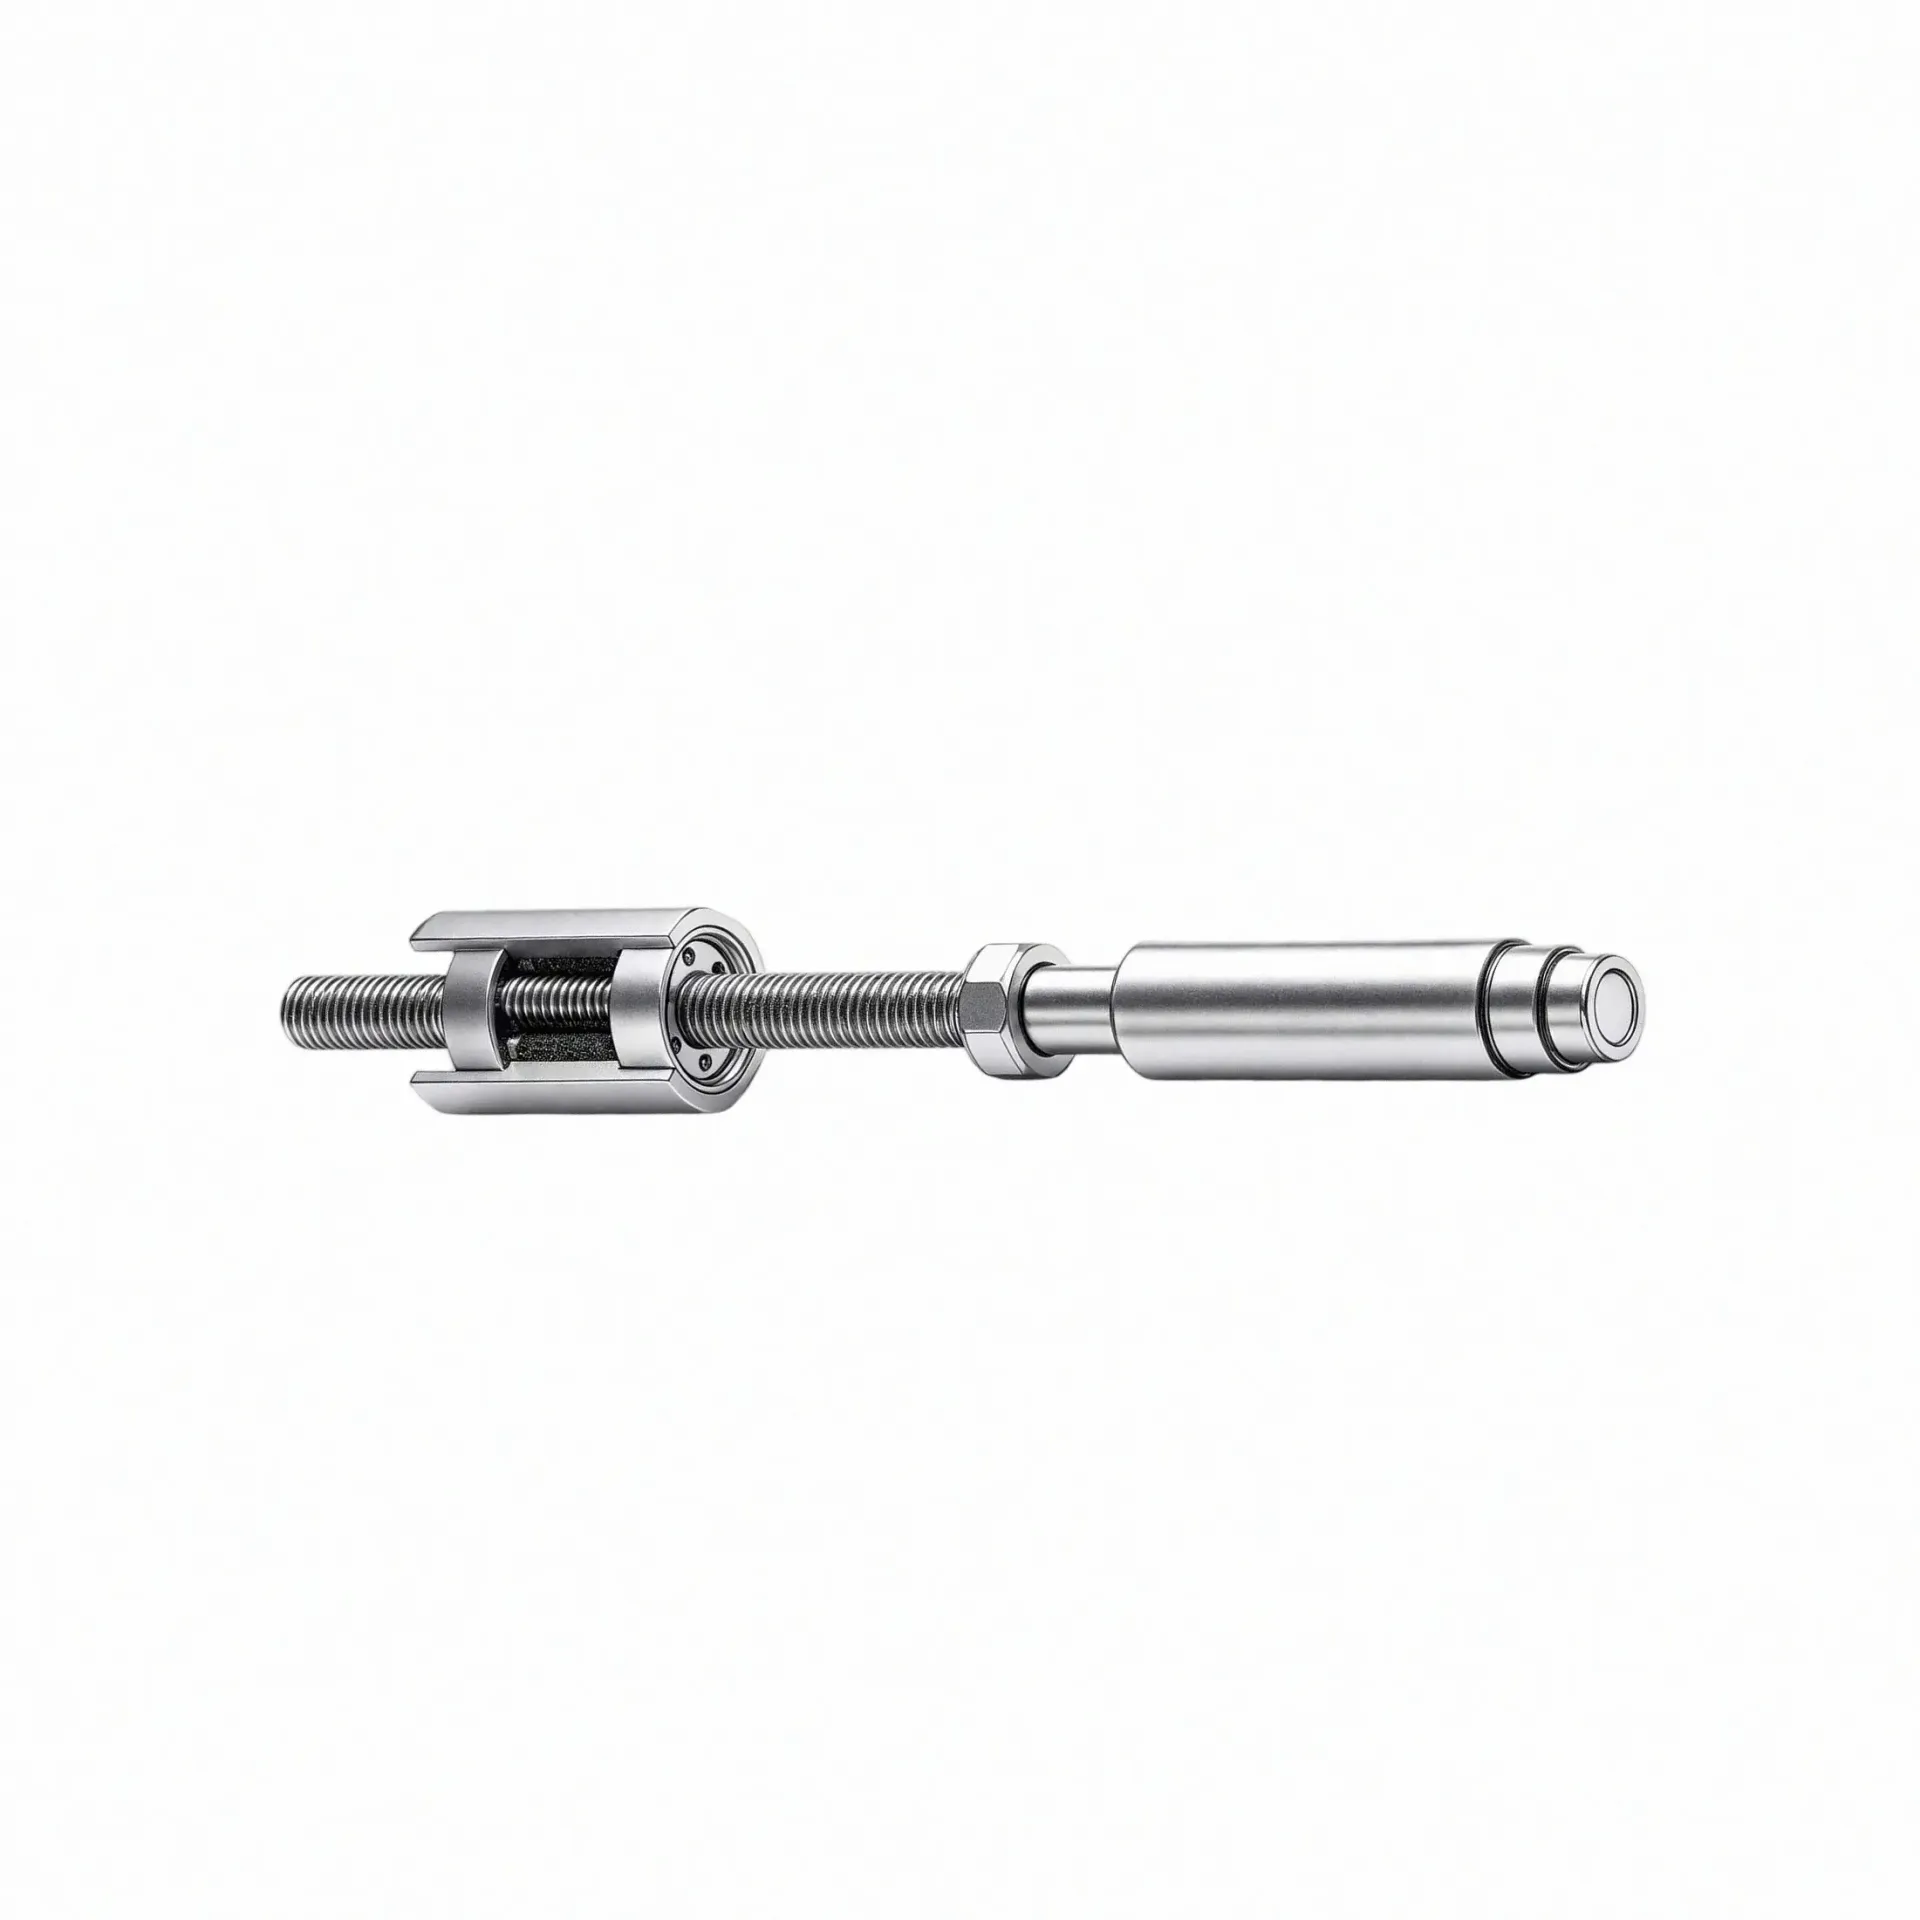
宇视嘉关节模组怎么样?结构特点与集成方案参考
人形机器人灵巧手的关节模组,和机械臂上用的关节减速器,有什么本质区别?这是很多研发团队在立项阶段首先会碰到的问题。简单说,灵巧手指关节要求的不是大扭矩的持续输出,而是**小体积、高集成、快速响应**,同时要能塞进几厘米宽的手指腔体里,还要能跟上位控制系统做闭环对接。这两个需求叠加在一起,对关节模组的结构设计与集成方案提出了完全不同的要求。
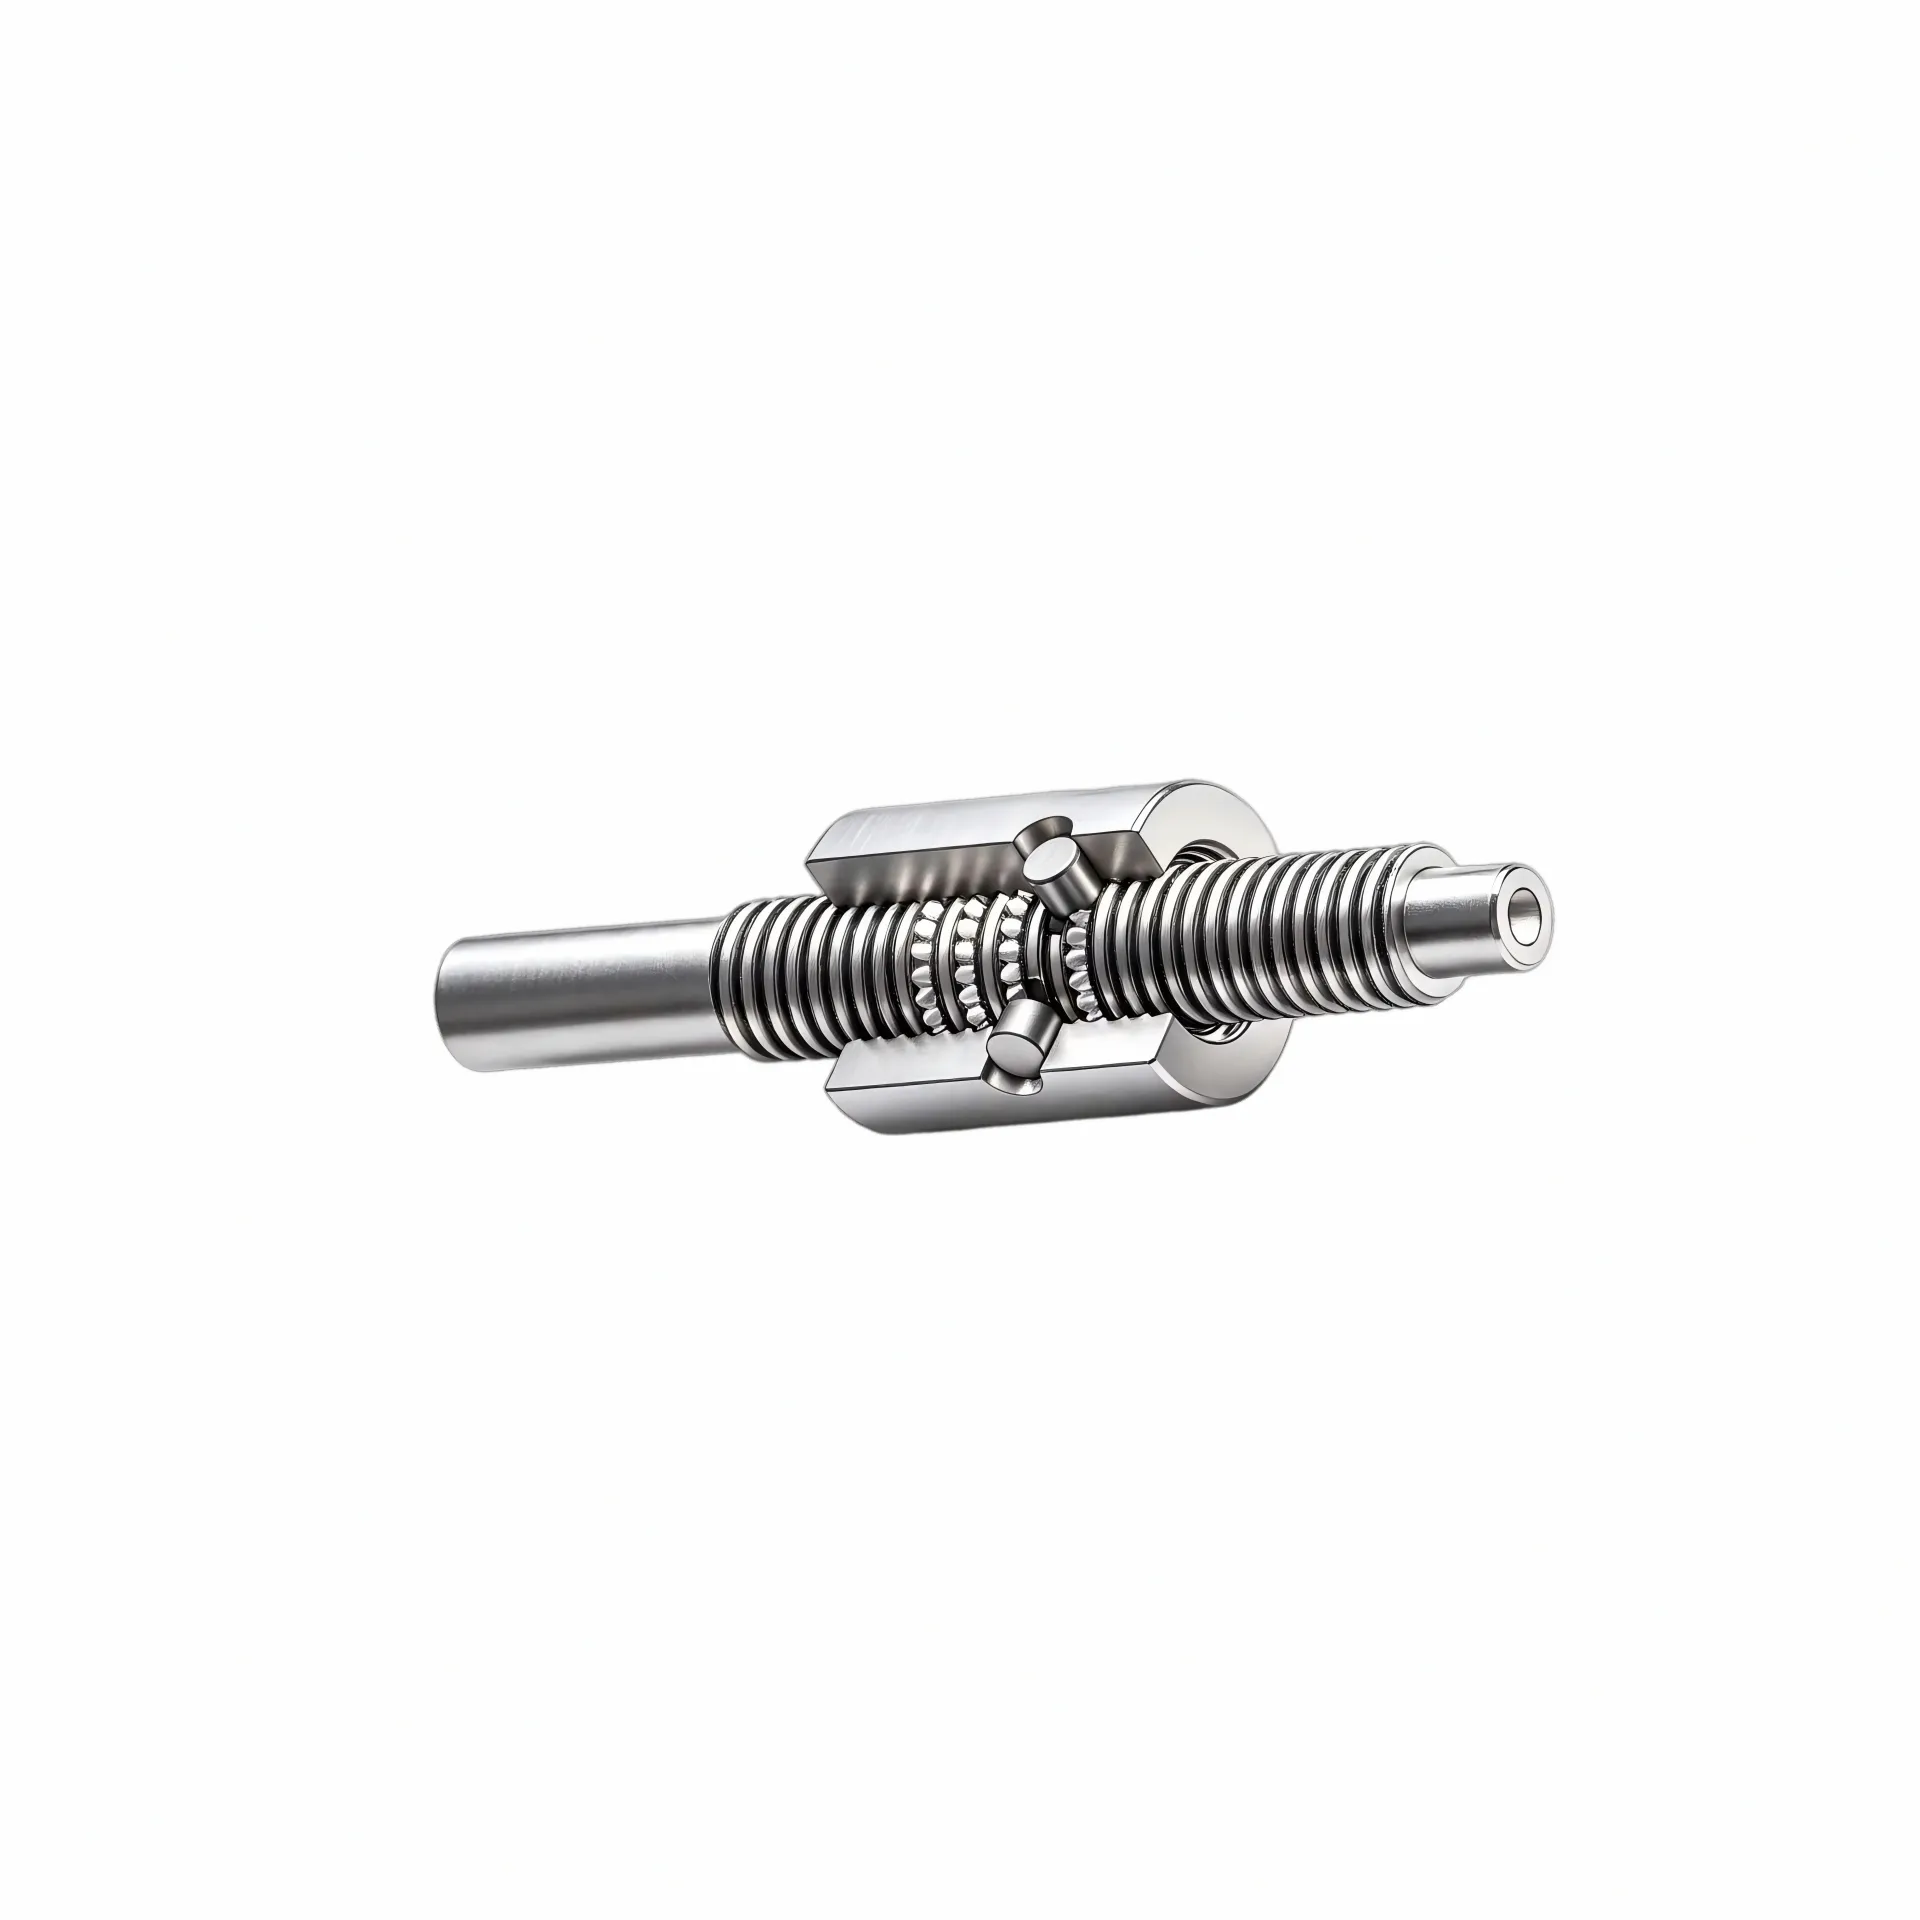
2026灵巧手关节模组厂家选择:力控需求与集成方式怎么评估
人形机器人灵巧手的自由度与动作拟人性持续提升,背后依赖的是关节模组在有限空间内实现精准力控与稳定输出的能力。对于研发团队而言,选型阶段的核心问题往往不是找不到方案,而是在「力控精度要求」与「末端空间约束」之间难以找到平衡点:力控指标越精细,对传感与传动的要求越高,占用的安装空间也随之增加;与此同时,整机厂商对灵巧手手掌厚度的要求持续收窄,多指协同对响应速度与一致性的要求又进一步收紧了集成边界的弹性